无人驾驶汽车环境感知技术研究*
2021-04-01黄志强
装备机械 2021年1期
□ 黄志强 □ 李 军
重庆交通大学 机电与车辆工程学院 重庆 400074
1 研究背景
随着智能控制技术的快速发展,无人驾驶技术日趋成熟,无人驾驶汽车成为汽车行业重要的发展方向。无人驾驶汽车又称轮式移动机器人。环境感知模块是无人驾驶汽车中的重要组成部分,通常由摄像机、激光雷达、毫米波雷达、超声波雷达等组成。不同雷达设备具有不同的探测特点,根据不同的行驶环境,将一类或多类雷达设备组合使用,可以大大提高无人驾驶汽车的安全性。由此,笔者对无人驾驶汽车环境感知技术进行研究。
2 激光雷达感知技术
激光雷达主要由激光发射器、激光接收机、信息处理系统、控制系统、显示终端组成。激光雷达种类较多,按不同的工作原理可以分为固态激光雷达和机械式激光雷达,按不同的扫描空间可以分为二维激光雷达和三维激光雷达[1]。激光雷达工作原理如图1所示。激光调制发射电路发射出一束激光脉冲,照射至目标后反射,被激光接收电路接收,之后将信号传送至信号处理电路,并反馈至主控电路,从而测量出物体与雷达间的距离。目前,市面上的主流激光雷达产品使用飞行时间和三角测距技术。在无人驾驶汽车中,激光雷达主要用于汽车前方障碍物的探测,在获取环境的点云数据后,对点云数据进行栅格化。激光雷达感知技术受环境干扰较小,具有测量精度高、分辨率高等优点。
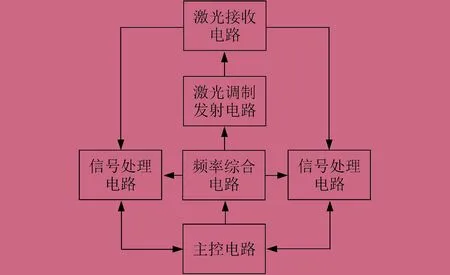
图1 激光雷达工作原理
段建民等[2]提出利用多层激光雷达对动态障碍物进行探测。……
登录APP查看全文
