一种用于电力维修的爬杆机器人设计
2021-03-15国网安徽省电力有限公司电力科学研究院吴少雷国网安徽省电力有限公司铜陵供电公司
电力设备管理 2021年2期
国网安徽省电力有限公司电力科学研究院 冯 玉 吴少雷 吴 凯 国网安徽省电力有限公司铜陵供电公司 李 君
国网安徽省电力有限公司芜湖供电公司 何水兵 安徽工程大学 韩 波
自二十世纪七十年代以来国内外专家学者从事对爬杆机器人的研究,目前研制出的爬杆机器人主要可分为三大类:连续运动式爬杆机器人、步进式爬杆机器人和冗余自由度爬杆机器人。
连续运动式爬杆机器人利用机器人与杆体接触表面的摩擦力来实现快速爬杆运动,主要代表有国网霍邱公司研制出载人登杆装置,其主要优点是运动连续,爬杆效率高和良好的负载特性,缺点是对于非圆杆物体或者圆杆物体表面存在障碍物时无法进行爬杆运动;步进式爬杆机器人通过循环往复的伸缩运动来实现爬杆运动,主要代表有武汉理工大学设计的曲柄滑块机构爬杆机器人,但是其存在爬升速度低且无法越障等问题;冗余自由度爬杆机器人主要有蛇形机器人,通过缠绕在杆体的外表面,然后执行一套固定的时序动作从而实现爬杆运动,主要有上海交大开发的CRS 蛇形爬杆机器人、波士顿动力公司研制出RiSE V3多足攀爬机器人。
以上这些爬杆机器人存在整体质量较重、承载能力不足、攀爬效率低下以及攀爬路径导航困难等问题,严重制约了其应用和推广,难以直接应用到配电杆塔等作业环境。

图1 国网霍邱公司载人登杆装置
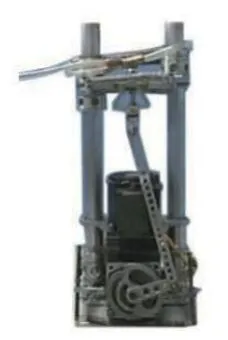
图2 曲柄滑块机……
登录APP查看全文