基于PreScan 的自动泊车仿真研究*
2021-02-25朱鹏飞丁文政田昱鑫
计算机与数字工程 2021年1期
关键词:规划
朱鹏飞 梁 威 丁文政 田昱鑫
(上海工程技术大学机械与汽车工程学院 上海 201620)
1 引言
随着科技的不断进步,汽车工业得到了迅猛的发展,车辆日益增多,人们出行越来越方便的同时,停车问题也越来越明显,尤其是在一些大型的商场超市和景区旁边。为了能有限的空间内划分出更多的车位,每个车位的空间越来越窄小。对于驾驶员来说,特别是在一些未知障碍下泊车入位成为一个不小的挑战[1]。为了降低驾车者倒车入位操作的难度,自动泊车系统得到了广泛的研究[2~3]。
通常,停车场是在过道两侧横向、纵向和斜向安排车位,相应地就有所谓“平行泊车”、“垂直泊车”和“斜向泊车”三种泊车方式(图1)。本文所提出的,主要解决图1 中(a)、(b)两种环境下的车位检测问题,采用多传感器融合的方法,可以分别获得各种类别的信息,这些信息通过控制中心进行数据融合、综合判断,更加准确地感知停车场周围的环境,做出准确的路径规划。
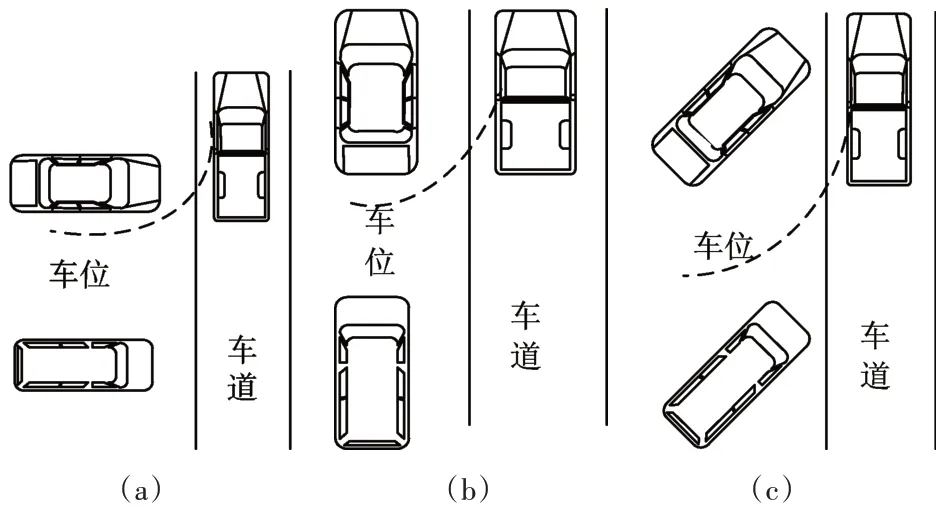
图1 泊车方式
2 问题描述
2.1 自动泊车的数学模型
典型的自动泊车系统通常与其他系统,例如:自适应巡航控制,预先紧急制动系统等,以及导航数据一起使用,可以提高驾驶员的舒适度和安全性[4~6]。本文所选用的汽车泊车模型如图2所示,在参考系,(x,y,θ)为车辆模型后轴中点A的坐标,θ为车型与x轴的夹角,∅为车型前轮转向角,L为车型车身长,L1为车头和车位到轴的距离,μ为车型的运动速度。
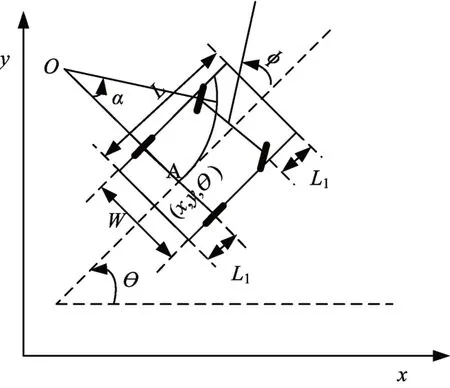
图2 车辆坐标系
其数学模型为

在泊车研究中,控制的是目标车辆的线速度和车体的角速度,对该模型进行简化,令μ(t)tgθ(t)/l=ν(t),得到:
登录APP查看全文