浅析复杂场景下的湿地鸟类目标检测
2021-02-01周铁林
科学与信息化 2021年2期
周铁林
沈阳理工大学 辽宁 沈阳 110000
1 YOLOv3目标检测及原理
目标检测是将图像或视频中的目标与感兴趣区域分开,确定目标是否存在,以及是否存在目标,确定目标的位置。YOLO系列目标检测网络是单次目标检测网络中最具代表性的网络结构,YOLOv3是YOLO系列的网络之一,因为在检测精度上可以与两次目标检测网络相媲美,同时可以达到实时检测速度,因此成为主要的,广泛应用的目标检测算法之一。
2 YOLOv3对于湿地鸟类检测算法的改进
2.1 对于检测框及网络层的改进
针对拍摄采集的数据大多模糊不清,对于需要采集的目标容易造成采集模糊,无法识别,无法定位的这个问题,需要在算法的预测框方面改良,使其更好地检测到实际需要采集的目标。一个目标的每个边界框都要预测边界框位置信息(x,y,w,h)和置信度(cinfidence),置信度的计算公式如公式1所示:
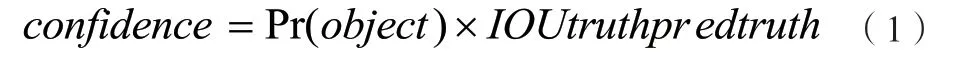
由于算法存在着高分类准确率和低定位准确率,我们需要将YOLOv3算法的预测框输出信息中加入显示预测框准确程度的指标,在网络训练过程中指导网络学习预测更加准确的预测框,从而降低YOLOv3 算法的定位误差[2]。可通过建立模型将显示预测框的中心点坐标和概率输入设定为x,输出设定为y,为平均值,用来表示预测框相对位置,为方差,用来表示预测框相对的准确度。模型公式如公式2所示:
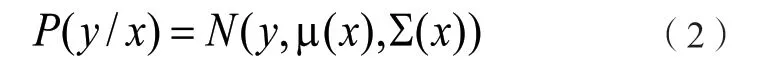
改进后每一个预测框输出8个位置和尺寸信息,1个有无目标的置信度信息和多个类别信息。在网络预测层加入对预测框的不确定性回归使网络整体性能提升了6.81个百分点,平均交并比提升了5.2%,这证明了加入预测框不确定性回归减小了YOLOv3算法的定位误差。……
登录APP查看全文