某型雷达天线座翻转装置控制系统的设计与实现
2021-01-21李奔亮周晨龙
火控雷达技术 2020年4期
关键词:设计
李奔亮 周晨龙
(中国电子科技集团公司第二十研究所 西安 710068)
0 引言
随着现代电子战战场的需求,雷达的机动性对提高雷达设备战场生存能力有着举足轻重的影响,雷达天线的翻倒和竖起需求越来越高,同时,为了提高雷达自身的生存能力和满足运输要求,翻倒和竖起装置(翻转装置)已成为车载雷达的重要组成部分。
车载炮瞄雷达安装于火炮上,与火炮构成车载综合体。雷达安装于火炮上后,为了保证车载综合体的机动性能和满足车载综合体的高度运输要求,必须设计一种高可靠性的雷达天线座翻倒和竖起装置。
本文根据系统要求,设计了一种针对某型雷达天线座液压翻转装置的控制系统[1-2]。对该液压翻转装置如何控制使其迅速可靠地翻倒和竖起满足系统指标要求,进行详细说明。
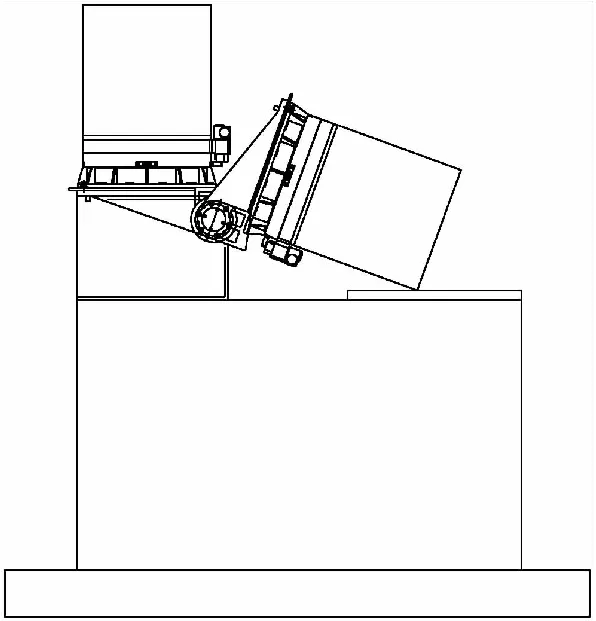
图1 翻转机构示意图
1 系统要求
1.1 雷达系统要求
技术指标要求:
1)翻转工作范围:0°±0.1°~110°±0.1°;
2)翻转时间:T≤3min;
3)任意角度停止/启动功能。
1.2 液压系统运动过程分析
受车载综合体空间限制,为在有限空间内实现雷达天线翻倒和竖起,满足系统指标要求,液压系统采用双杠液压缸工作方式,如图2所示为液压传动系统组成图。
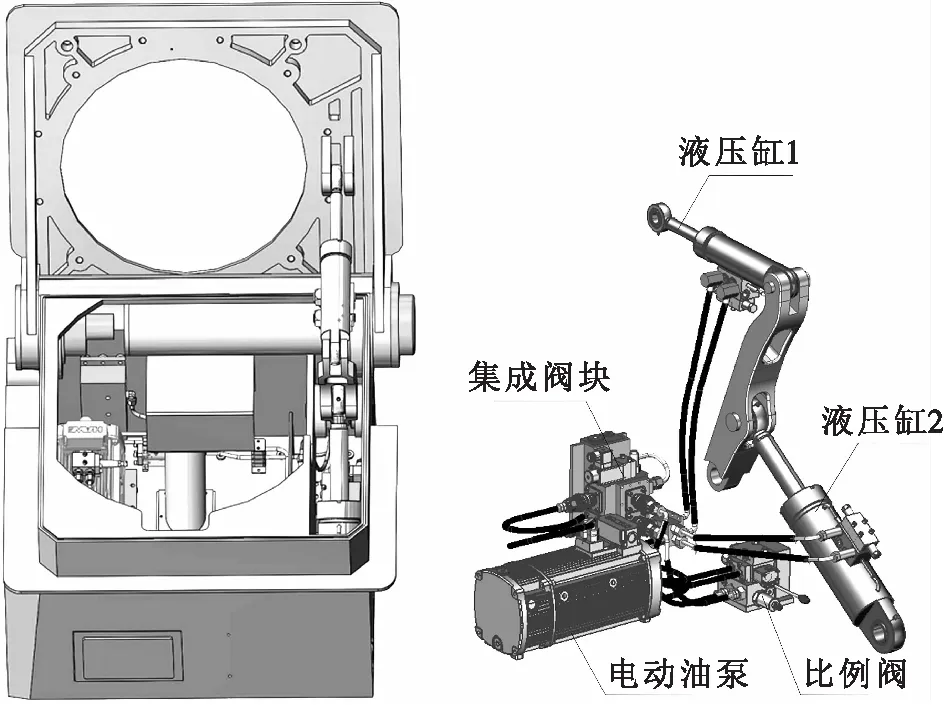
图2 液压传动系统组成
1.2.1 液压缸1运动过程分析
当伸缩式液压缸1做翻倒动作时,运动过程变化如图3所示,图3(c)为液压缸1运动过程简化图,其中,E为伸缩式液压缸1作用点,AE为液压缸1缸长,随运动过程变化,用S表示,AO、OE在运动过程中为常量,分别用L和H表示,开始运动时的初始角度为θ0为恒值,运动过程中的实时角度θ为变量,角度变化量为α则有公式(1)。……
登录APP查看全文