基于机械手搬运工件的自动化系统设计
2021-01-20刘凯
甘肃科技纵横 2021年9期
关键词:设计
刘凯

为了提升机械手搬运工件自动化系统科学性和智能性应用质量,满足运动学应用要求,提高工业企业智能化发展水平,积极推动工业改革转型进程,要对机械手的运动过程予以全面分析。结合工作原理以及控制系统设计要点分析机械手的整体设计方案,并有效评估硬件设计内容和软件设计内容的具体处理细节,分析主控单元、电机驱动单元、系统电源、运动控制模块以及PLC控制模块的具体内容,利用Matlab软件分析运动轨迹,以便于建立对比分析和处理框架。通过仿真分析模块,验证出机械手搬运工件自动化系统的应用能大幅度降低人工劳动量,减少企业用人成本,也能提升工作人员的工作质量,避免人工操作危险性较大作业时的危险概率,保障人身安全。
伴随着市场经济的不断发展,工业企业要想提升市场核心竞争力,就要建构完整的技术分析模式,全面提高机械手相关运动轨迹的研究水平,发挥技术优势,打造智能化、自动化转型方案,实现经济效益和社会效益的和谐统一。
1.1 工作原理
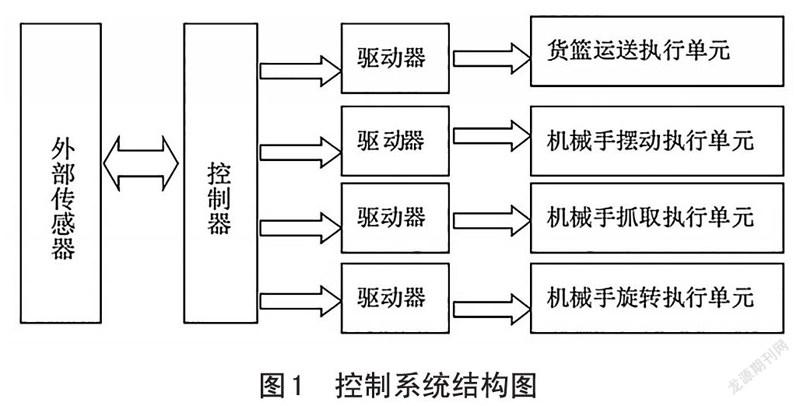
机械手主要的组成部分包括驱动装置、控制系统等,总体结构设计要按照先后顺序完成相应模块的工作内容。利用电动推杆驱动机械手的抓臂,能完成货物的搬运管理,推杆在最短收缩位置时末端执行结构会将相应获取下降到指定的位置,然后驱动机械抓手和导杆带动右边的小抓手,开放到适当的角度和距离就能完成相应的工作。……
登录APP查看全文