自重构模块化机器人模块设计综述
2021-01-16戴野张启昊高语斐齐云杉王建辉
哈尔滨理工大学学报 2021年5期
戴野 张启昊 高语斐 齐云杉 王建辉
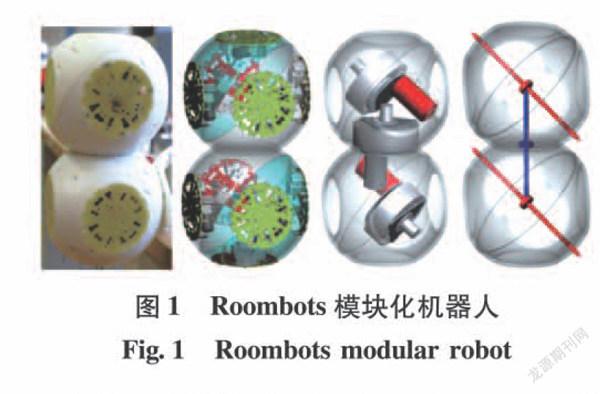

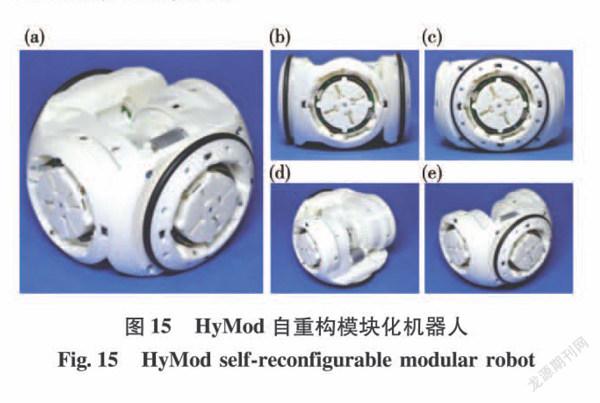
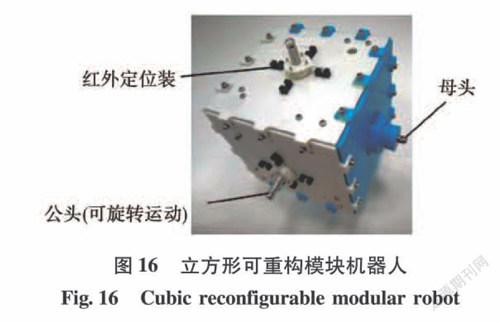
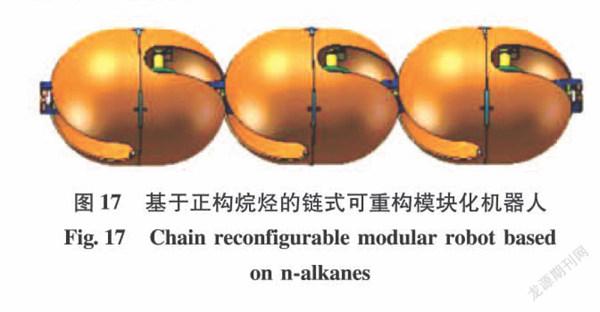
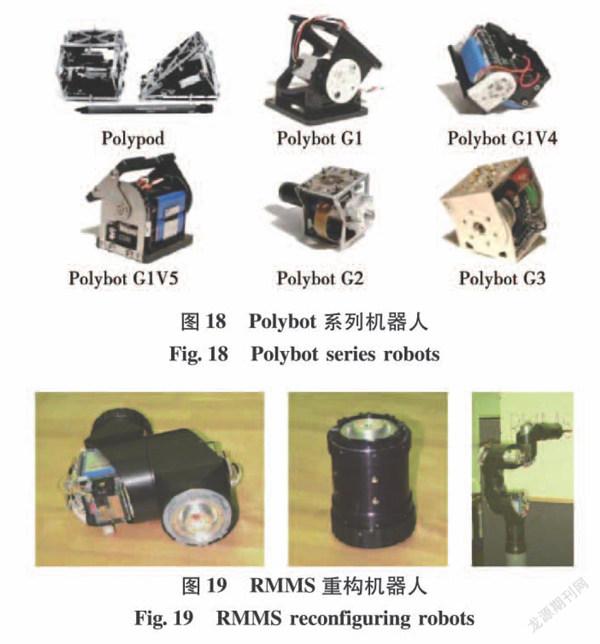

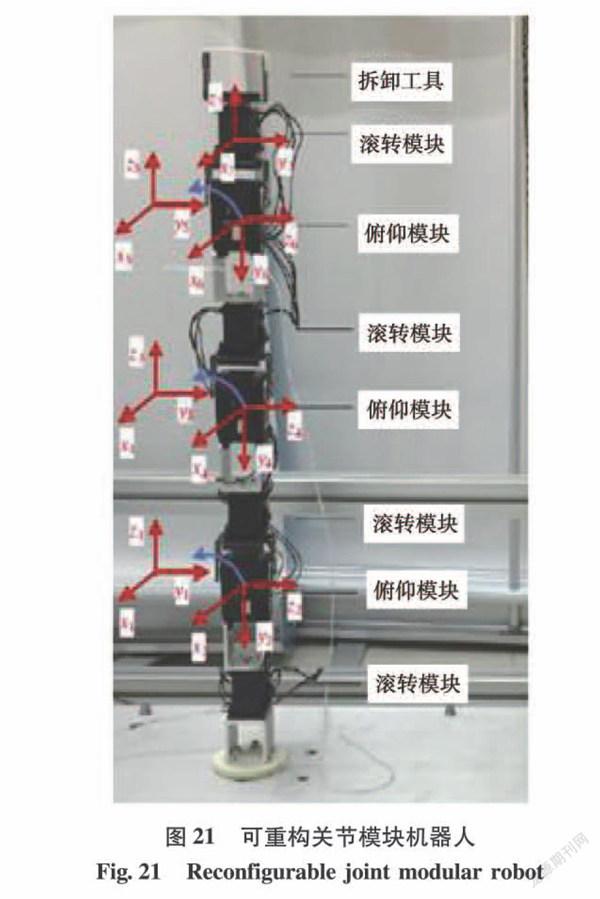
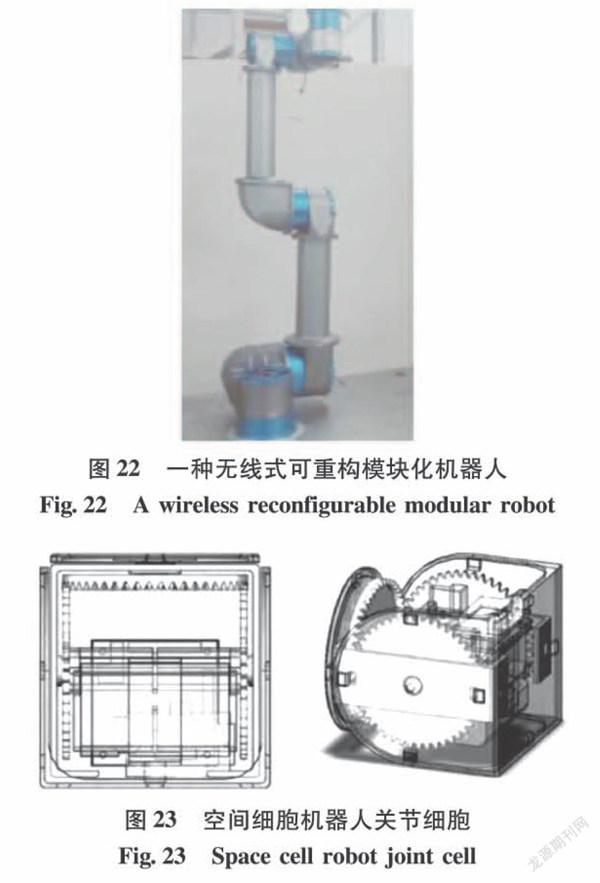




摘要:自重构模块化机器人是指通过一种或多种模块组装而成,能根据工作环境的变化重构为另一种构型的机器人,具有操控范围广、结构可变、功能简单易扩充等优点,现已成为学术与工业领域的研究热点。为了探讨近年来自重构模块化机器人模块设计的研究进展,对国内外已有代表性成果的模块结构进行整理,从同构与异构、串联式与阵列式两方面对自重构模块化机器人进行分类,并在此基础上分析了研究中存在的主要问题,提出可能的发展方向并对以后的研究作出展望。
关键词:机器人;重构;模块;同构;异构;串联式;阵列式
DOI:10.15938/j.jhust.2021.05.005
中图分类号:TP242 文献标志码:A 文章编号:1007-2683(2021)05-0034-10
0 引言
机器人是当今社会发展的一个热点,随着科技的不断进步,机器人将越来越多地应用于工业及非工业领域中,逐步取代入类完成各种冗杂繁琐、危险度高的工作。机器人可以在不同的环境中进行简单的重复劳动,效率高,完成度好,极大地提高了工业及生活等领域的运转效率[1-2]。但随着工作环境日益复杂以及目标任务逐渐多样化,传统机器人的局限性逐渐凸显出来。由于机器人的可靠性能,其越来越多地应用在非结构环境下,但是在这种环境中存在着不可预料的突发情况,研发人员也很难事先确定机器人的作业任务。功能固定,无法应对环境与任务的变化成为传统机器人的限制。为提高机器人的环境适应能力,设计能够满足不同任务需求的自重构模块化机器人,对工业领域的发展具有重要意义[3-7]。……
登录APP查看全文
