基于深度学习的尺度自适应海面目标跟踪算法
2021-01-16钟雨轩岳琪琪李小毛
水下无人系统学报 2020年6期
吴 翔, 钟雨轩, 岳琪琪, 李小毛
基于深度学习的尺度自适应海面目标跟踪算法
吴 翔1, 钟雨轩2, 岳琪琪1, 李小毛1
(1. 上海大学 机电工程与自动化学院, 上海, 200444; 2. 上海大学 计算机工程与科学学院, 上海, 200444)
相比于普通场景的目标跟踪, 无人艇海面目标跟踪具有目标尺度变化大、目标抖动剧烈和视角变化大等独特挑战。针对此, 文中提出了基于深度学习的尺度自适应海面目标跟踪算法, 以样本中心点是否落在真实目标框内对样本进行分类, 直接回归中心点到目标框上下左右的距离预测目标框的位置和尺度。同时, 建立了海面目标跟踪算法评估平台, 以验证所提算法的有效性。试验结果表明, 文中算法相比基于锚框的算法跟踪位置精度提升了4.8%, 成功率提升了11.49%, 有效解决了目标尺度自适应问题。
无人艇; 尺度自适应; 深度学习; 目标跟踪
0 引言
无人艇是一种能够自主航行的水面运动平台, 在军用和民用等领域都发挥着巨大作用。视觉感知是无人艇环境感知的重要组成部分, 能为无人艇提供丰富的海面目标外观信息。海面目标跟踪作为视觉感知的重要研究任务, 对于海面目标行为分析等方面有着重要意义[1]。海面目标跟踪任务的定义为: 根据海面图像序列第1帧中海面目标的信息, 该任务负责在之后的每一帧图像中定位出该目标[2-3]。不同于普通场景的目标跟踪任务, 海面目标跟踪虽背景较为简单, 但具有目标尺度变化大(见图1)等特点。
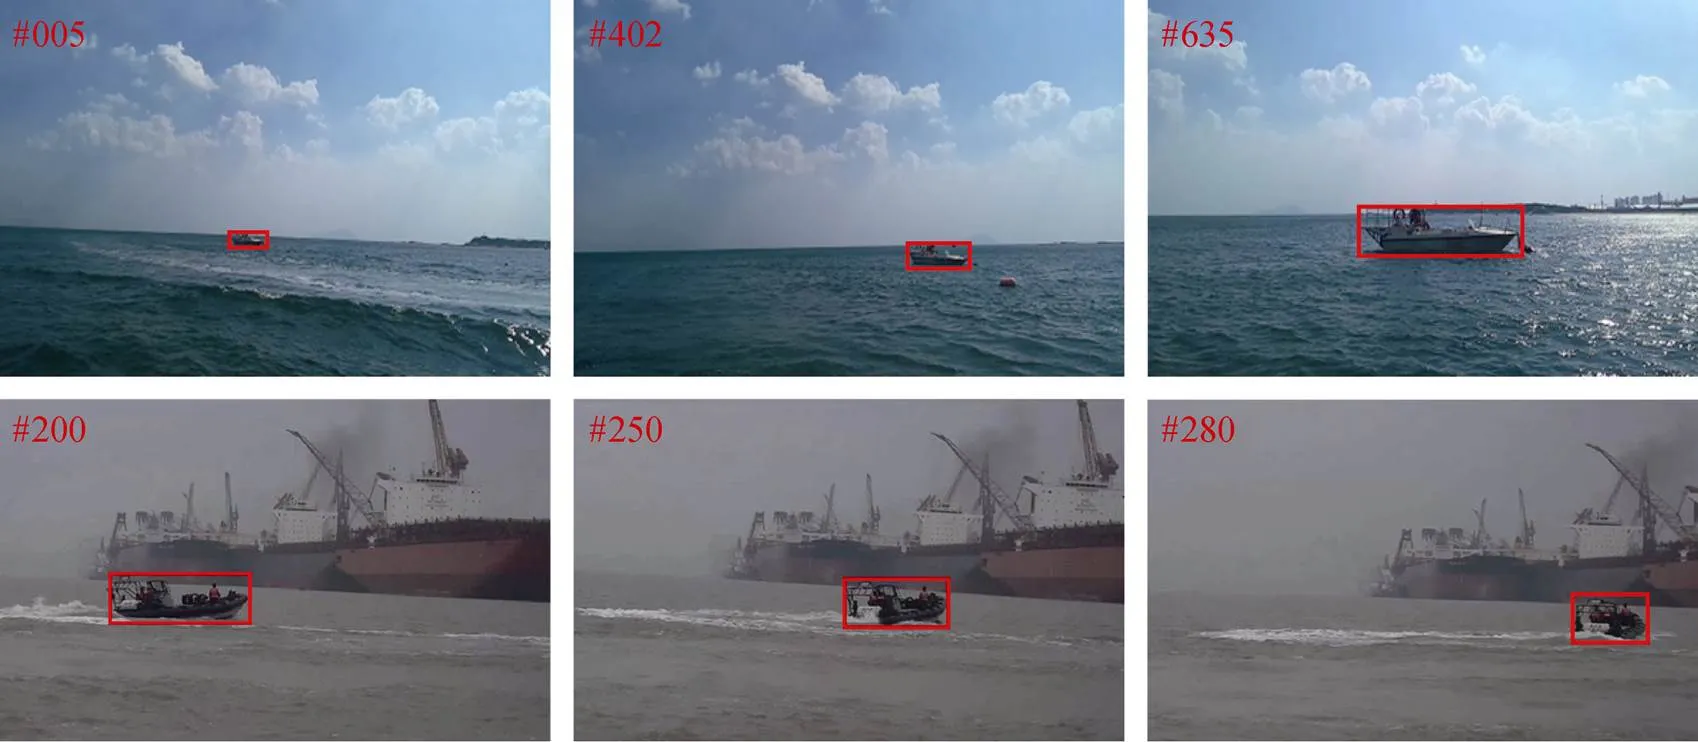
图1 目标尺度变化
登录APP查看全文