颚式破碎机自适应控制系统的设计与实现
2020-12-21万正道贺祥红
金属矿山 2020年11期
张 卫 万正道 贺祥红
(安徽开发矿业有限公司,安徽霍邱237400)
目前地下金属矿山颚式破碎系统大多仅实现远程控制,随着智慧矿山大力推进,实现地下金属矿山颚式破碎系统自动化、无人化是未来发展的趋势[1]。本研究通过设计颚式破碎机破碎腔实时料位检测装置,将破碎腔实时料位数据和破碎机运行电流进行自适应算法分析,控制重板给矿机的启停,实现了颚式破碎系统自动化、无人化运行。该系统在安徽某地下大型金属矿山运行,效果良好,作为该矿的智慧化矿山推进项目,具有很好的推广价值。
1 系统组成及工艺流程简介
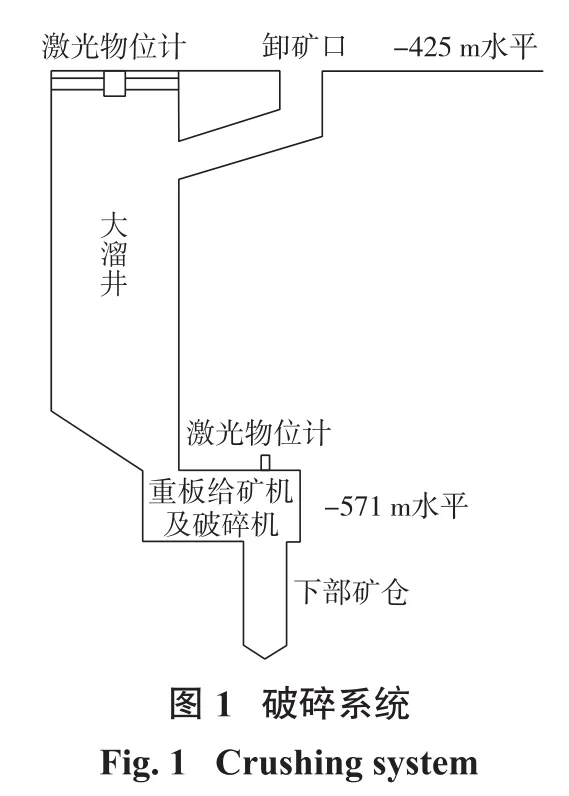
如图1,美卓C140颚式破碎机自动控制系统由上部大溜井料位检测、重型板式给矿机、颚式破碎机、控制柜、操作台、下部矿仓料位检测组成。生产流程:颚式破碎机首先启动,待电流、转速稳定后,重型板式给矿机启动将上部大溜井中的矿石给入颚式破碎机破碎腔中,矿石经过破碎机破碎后进入下部矿仓,下部矿仓中的矿石通过皮带机输送至提升机装载系统。
2 系统硬件设计
美卓C140颚式破碎机自动控制系统选用西门子S7-300系列PLC作为核心控制单元,使用上位机HIM软件完成系统组态,重型板式给矿机采用变频器控制,颚式破碎机采用软启动器控制[2]。上部大溜井料位检测信号,下部矿仓料位检测信号,重型板式给矿机运行参数电压、电流、运行频率信号,颚式破碎机运行参数电压、电流、温度信号,通过通讯模块和模拟量输入模块接入控制系统。……
登录APP查看全文