工业机器人运动控制系统设计研究
2020-11-13王玉婷
王玉婷
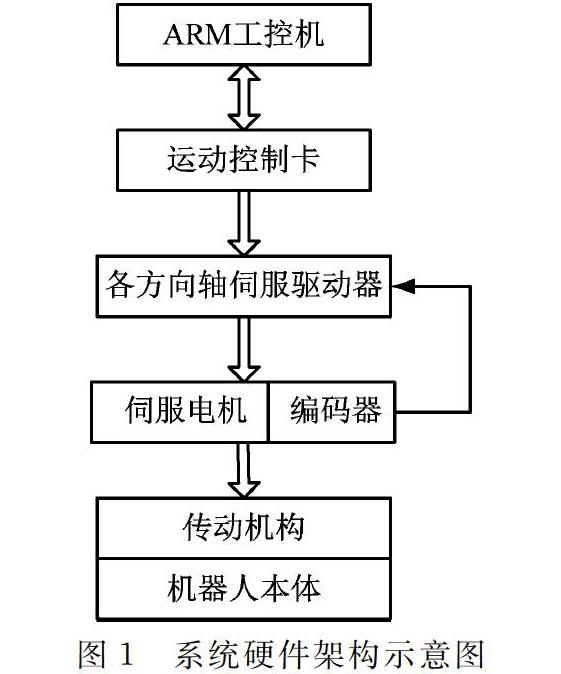
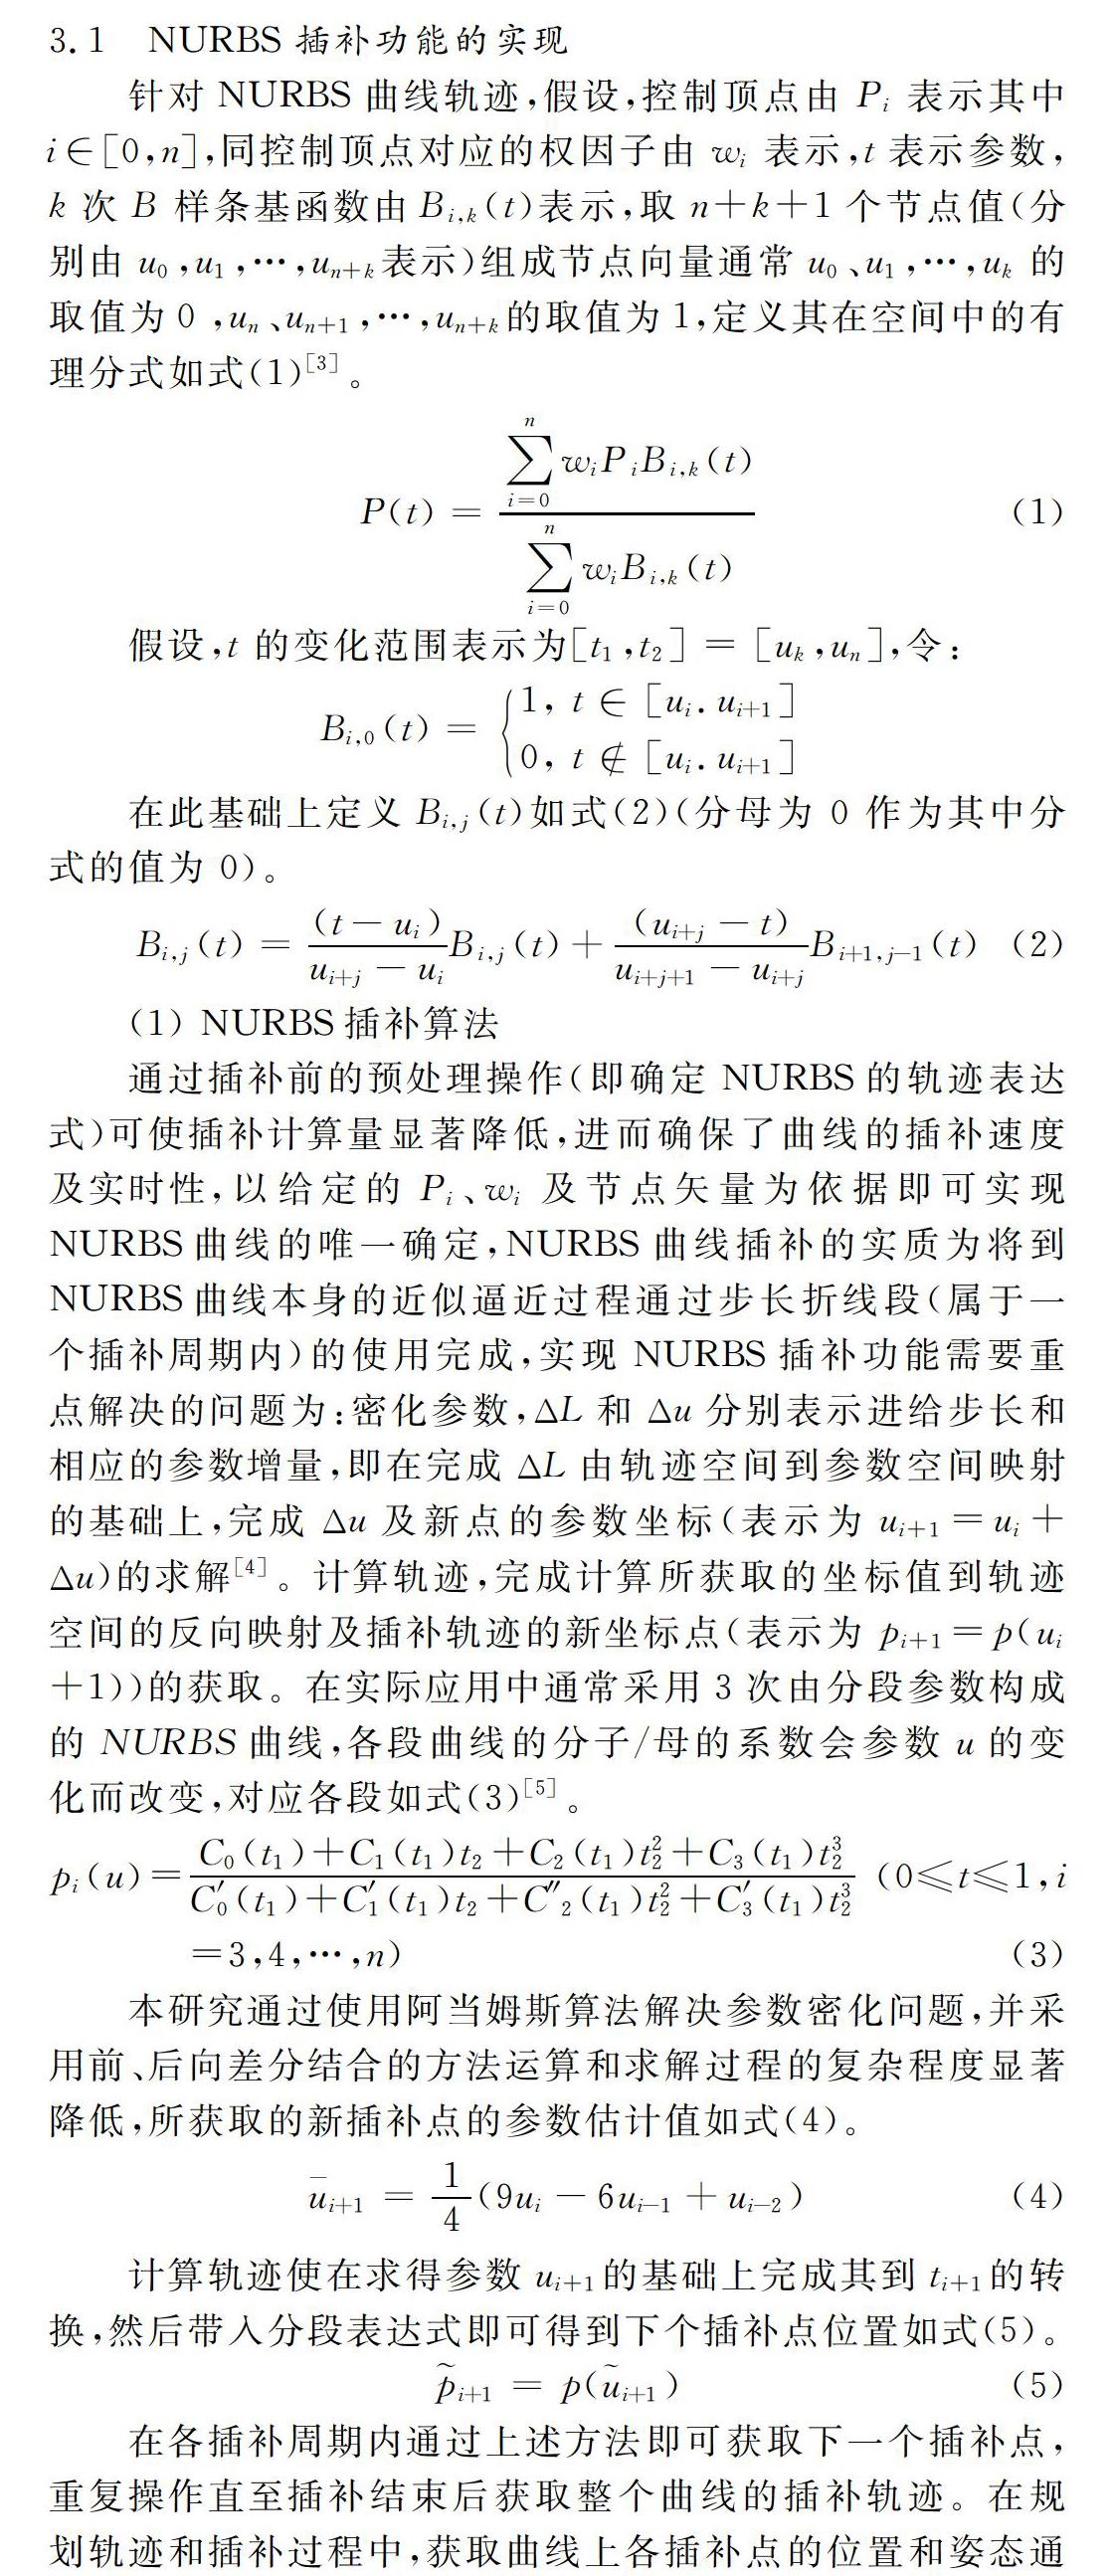
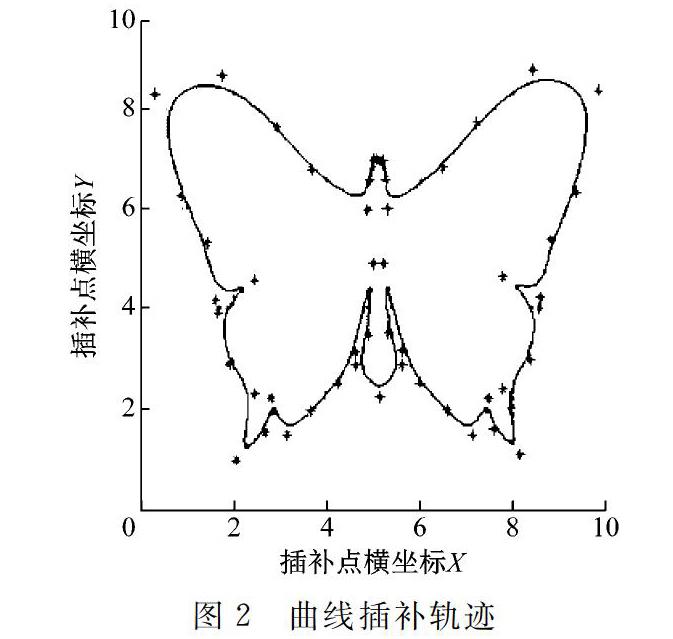
摘要:围绕机器人运动控制系统展开研究,通过NURBS实时插补算法,完成了机器人运动控制系统的设计和实现过程,通过使用嵌入式ARM工控机作为上位机完成了机器人运动控制系统的开发。系统采选用C++作为开发的编程语言,图形用户界面开发跨平台的Qt软件,系统控制核心选用了运动控制卡DMC,使用MATLAB对基于NURBS插补算法的运动控制系统进行仿真实验,验证了采用NURBS插补算法的控制系统的实用性和通用性,结果表明该系统有效实现了工业机器人对复杂运动的精确控制过程。
关键词:工业机器人;运动控制系统;NURBS插补算法;实现路径
中图分类号:TP242.2
文獻标志码:A
ResearchonDesignofIndustrialRobotMotionControlSystem
WANGYuting
(
InstituteOffice,YantaiAutomobileEngineeringProfessionalCollege,Yantai265500,China
)
Abstract:Thispapermainlystudiestherobotmotioncontrolsystem.ThedesignandimplementationprocessoftherobotmotioncontrolsystemarecompletedbyusingNURBSrealtimeinterpolationalgorithm.TherobotmotioncontrolsystemiscompletedbyusingtheembeddedARMindustrialcomputerastheuppercomputer.ThesystemadoptsC++asthedevelopmentprogramminglanguage,thegraphicaluserinterfacedevelopscrossplatformQtsoftware,thesystemcontrolcoreselectsDMC,andusesMATLABtosimulatethemotioncontrolsystembasedonNURBSinterpolationalgorithm.TheresultverifiestheuseofNURBSiscorrect.Thepracticabilityandversatilityoftheinterpolationalgorithmcontrolsystemshowthatthesystemeffectivelyrealizestheprecisecontrolprocessofindustrialrobotsforcomplexmotion.
Keywords:industrialrobot;motioncontrolsystem;NURBSinterpolationalgorithm;implementationpath
0引言
随着信息科学技术的迅速发展,工业机器人在控制质量、工作效率、成本等方面表现出了较大的优势,运动稳定、速度可调节、抗疲劳的工业机器人能够替代人工完成相应的操作(包括完成一些具备高危险系数的工作),将机器人应用到工业生产中能够在使生产效率、产品质量得以有效提高的同时显著降低人工工作量及生产成本,工业机器人已经成为工业现代化发展的重要支撑工具,在各行业中得以广泛使用,作为一项重要的机电一体化技术机器人运动控制已成为工业生产领域的重点研究方向。运动控制是实现机器人功能的基础和重点,对机器人的性能起到直接决定作用,工业机器人在实际生产使用过程中易被多种因素干扰(如电、磁等),对工业机器人的设计方案尤其是各项产品参数提出了更高的要求,需确保运动控制系统具备高效运动控制功能及稳定的性能,因此本研究主要对机器人运动控制系统进行了设计。……