基于耦合方程的系泊系统浮动区域状态研究
2020-10-29王帅
科技视界 2020年28期
关键词:系统
王 帅
(长春光华学院基础教研部,吉林 长春 130033)
0 引言
在潮汐等因素的影响下,考虑风力、水流力和水深对系统的影响,海上系泊系统为一个多自由度的耦合系统运动,首先建立起海上系泊系统对风力、水流力和海水深度的不同情况进行假设,对钢管的静平衡进行分析,通过不同情况的数据分析,利用耦合方程得出不同情况下钢桶钢管游动区域。并且在如下的条件基础上找出浮标游动距离与风速、海水速度、水深的关系。
1 系泊系统耦合方程
当系泊系统在海上作为刚体做六个自由度的振荡运动。系泊系统的六个自由度的运动是互相关联即耦合运动。 因此,考虑系泊系统在海上运动应考虑其耦合影响。
两自由度耦合运动是最简单的多自由度耦合系统。 所以对于多自由度耦合运动系统的讨论,首先从两自由度系统运动系统开始,并加以推广。
由达朗贝尔方程:

可以推出:
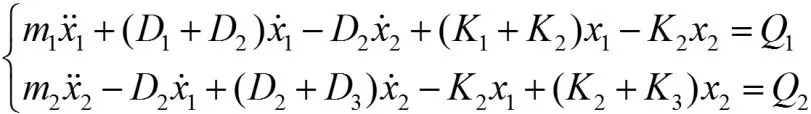
其中:

2 海上系泊系统漂浮模型
当浮标受风力和潮汐等因素的影响,会在一定范围内产生漂移。一段时间后,由于钢管、铁桶和锚链对浮标的牵引作用,整个系统将处于静平衡状态。
海上系泊系统受力为,T 为下方钢管给予浮标的拉力,φ 为拉力T 的倾角,Fa为风力作用在浮标上产生的水平力,Fc为海水流动作用在浮标上的水平力,Mg为浮标的重力,FB(θ,h)为水给予浮标的浮力,h 为浮标的吃水深度。
设Ma为风引起的对过浮标中心轴的力矩;Mc为海流引起的对过浮标中心轴的力矩xc,zc为钢管在浮标底部系点与浮标重心的水平及垂直距离,la(θ,h)为风力中心与浮标重心的距离。……
登录APP查看全文
