基于STM8S105的智能车结构及控制系统的研究
2020-09-29曹鹏勇王建文
工程设计学报 2020年4期
曹鹏勇,王建文
(华东理工大学机械与动力工程学院,上海200237)
全国大学生工程训练综合能力竞赛是由教育部高等教育司主办的全国性大学生科技创新实践竞赛活动[1]。根据竞赛要求,笔者设计了一种由重力驱动的自控避障智能车,它以质量为1 kg、高度为(400±2)mm的砝码的重力势能为整车的行进动能。在避开障碍物的前提下,智能车行进的距离越长,表明其性能越佳,因此应尽可能提高势能向动能转化的效率。
根据要求,所设计的三轮智能车行进所需的能量只能由砝码提供,且能自动实现障碍物识别、轨迹优化、转向和制动等功能[2]。如图1所示,智能车由机械机构和自动控制电路组成,机械机构用于将砝码下落产生的重力势能转化为智能车后轮的行进动能,单片机及其他电路模块焊接在印刷电路板(printed circuit board,PCB)上,可以根据传感器的信号驱动舵机以带动智能车前轮转向。
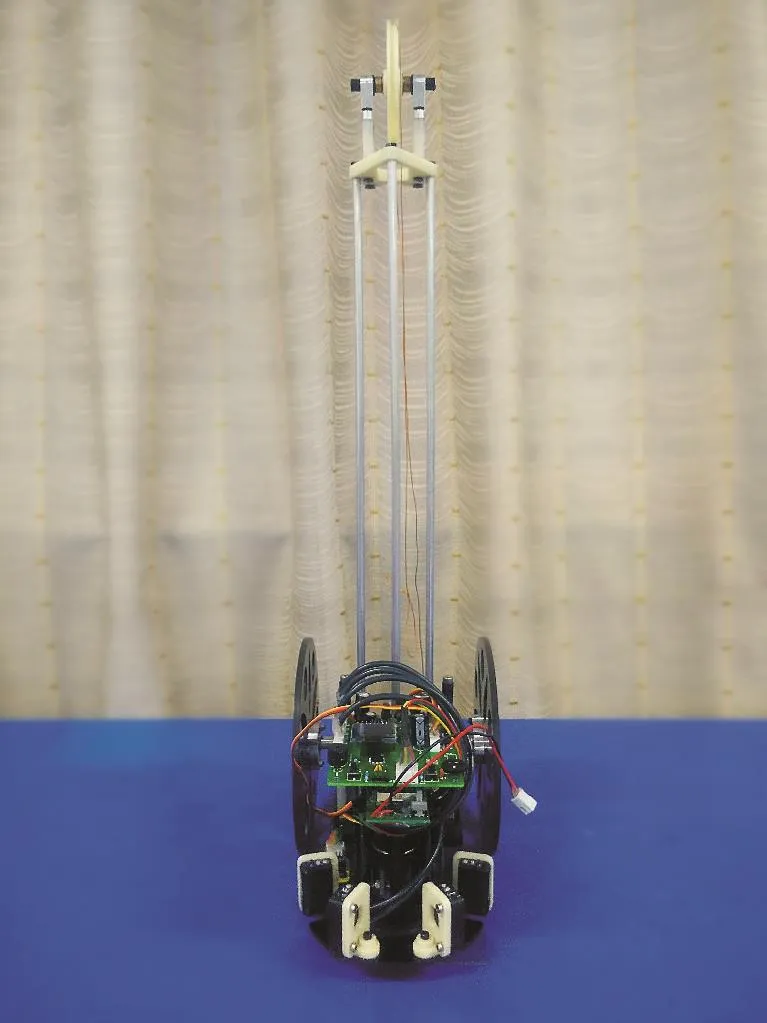
图1 智能车实物图Fig.1 Physical diagram of intelligent vehicle
1 智能车关键机构的设计与分析
1.1 阶梯式绕线轮设计
目前控制智能车上坡的方法主要有以下2种:
1)智能车在平滑或避障路段时,采用如图2所示的突变式绕线轮,砝码和牵引线以“小-大-小”的绕线方式分别绕在其小轴和大轴上,以实现智能车的加速上坡功能。这种设计在结构和控制上较为简便,但几乎没有考虑牵引线在大小轴间切换时形成的冲击可能会造成智能车侧翻、绳与砝码连接处线断裂等问题[3]。
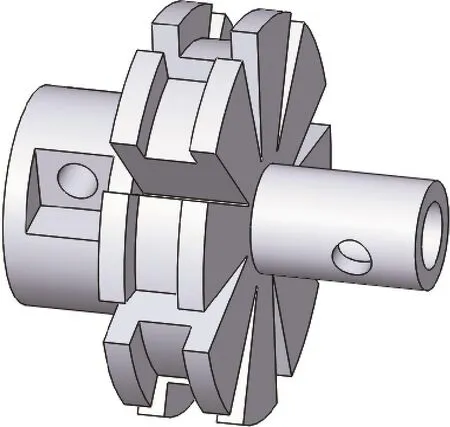
图2 突变式绕线轮示意图Fig.2 Schematic diagram of catastrophic winding wheel
2)采用如图3所示的齿轮组传动机构,通过检测道路坡度变化,利用舵机控制离合器切换来实现智能车的加速上坡功能。……
登录APP查看全文