静电驱动下振梁微陀螺仪的性能分析
2020-08-13李伟杨晓东张伟
振动工程学报 2020年4期
李伟 杨晓东 张伟
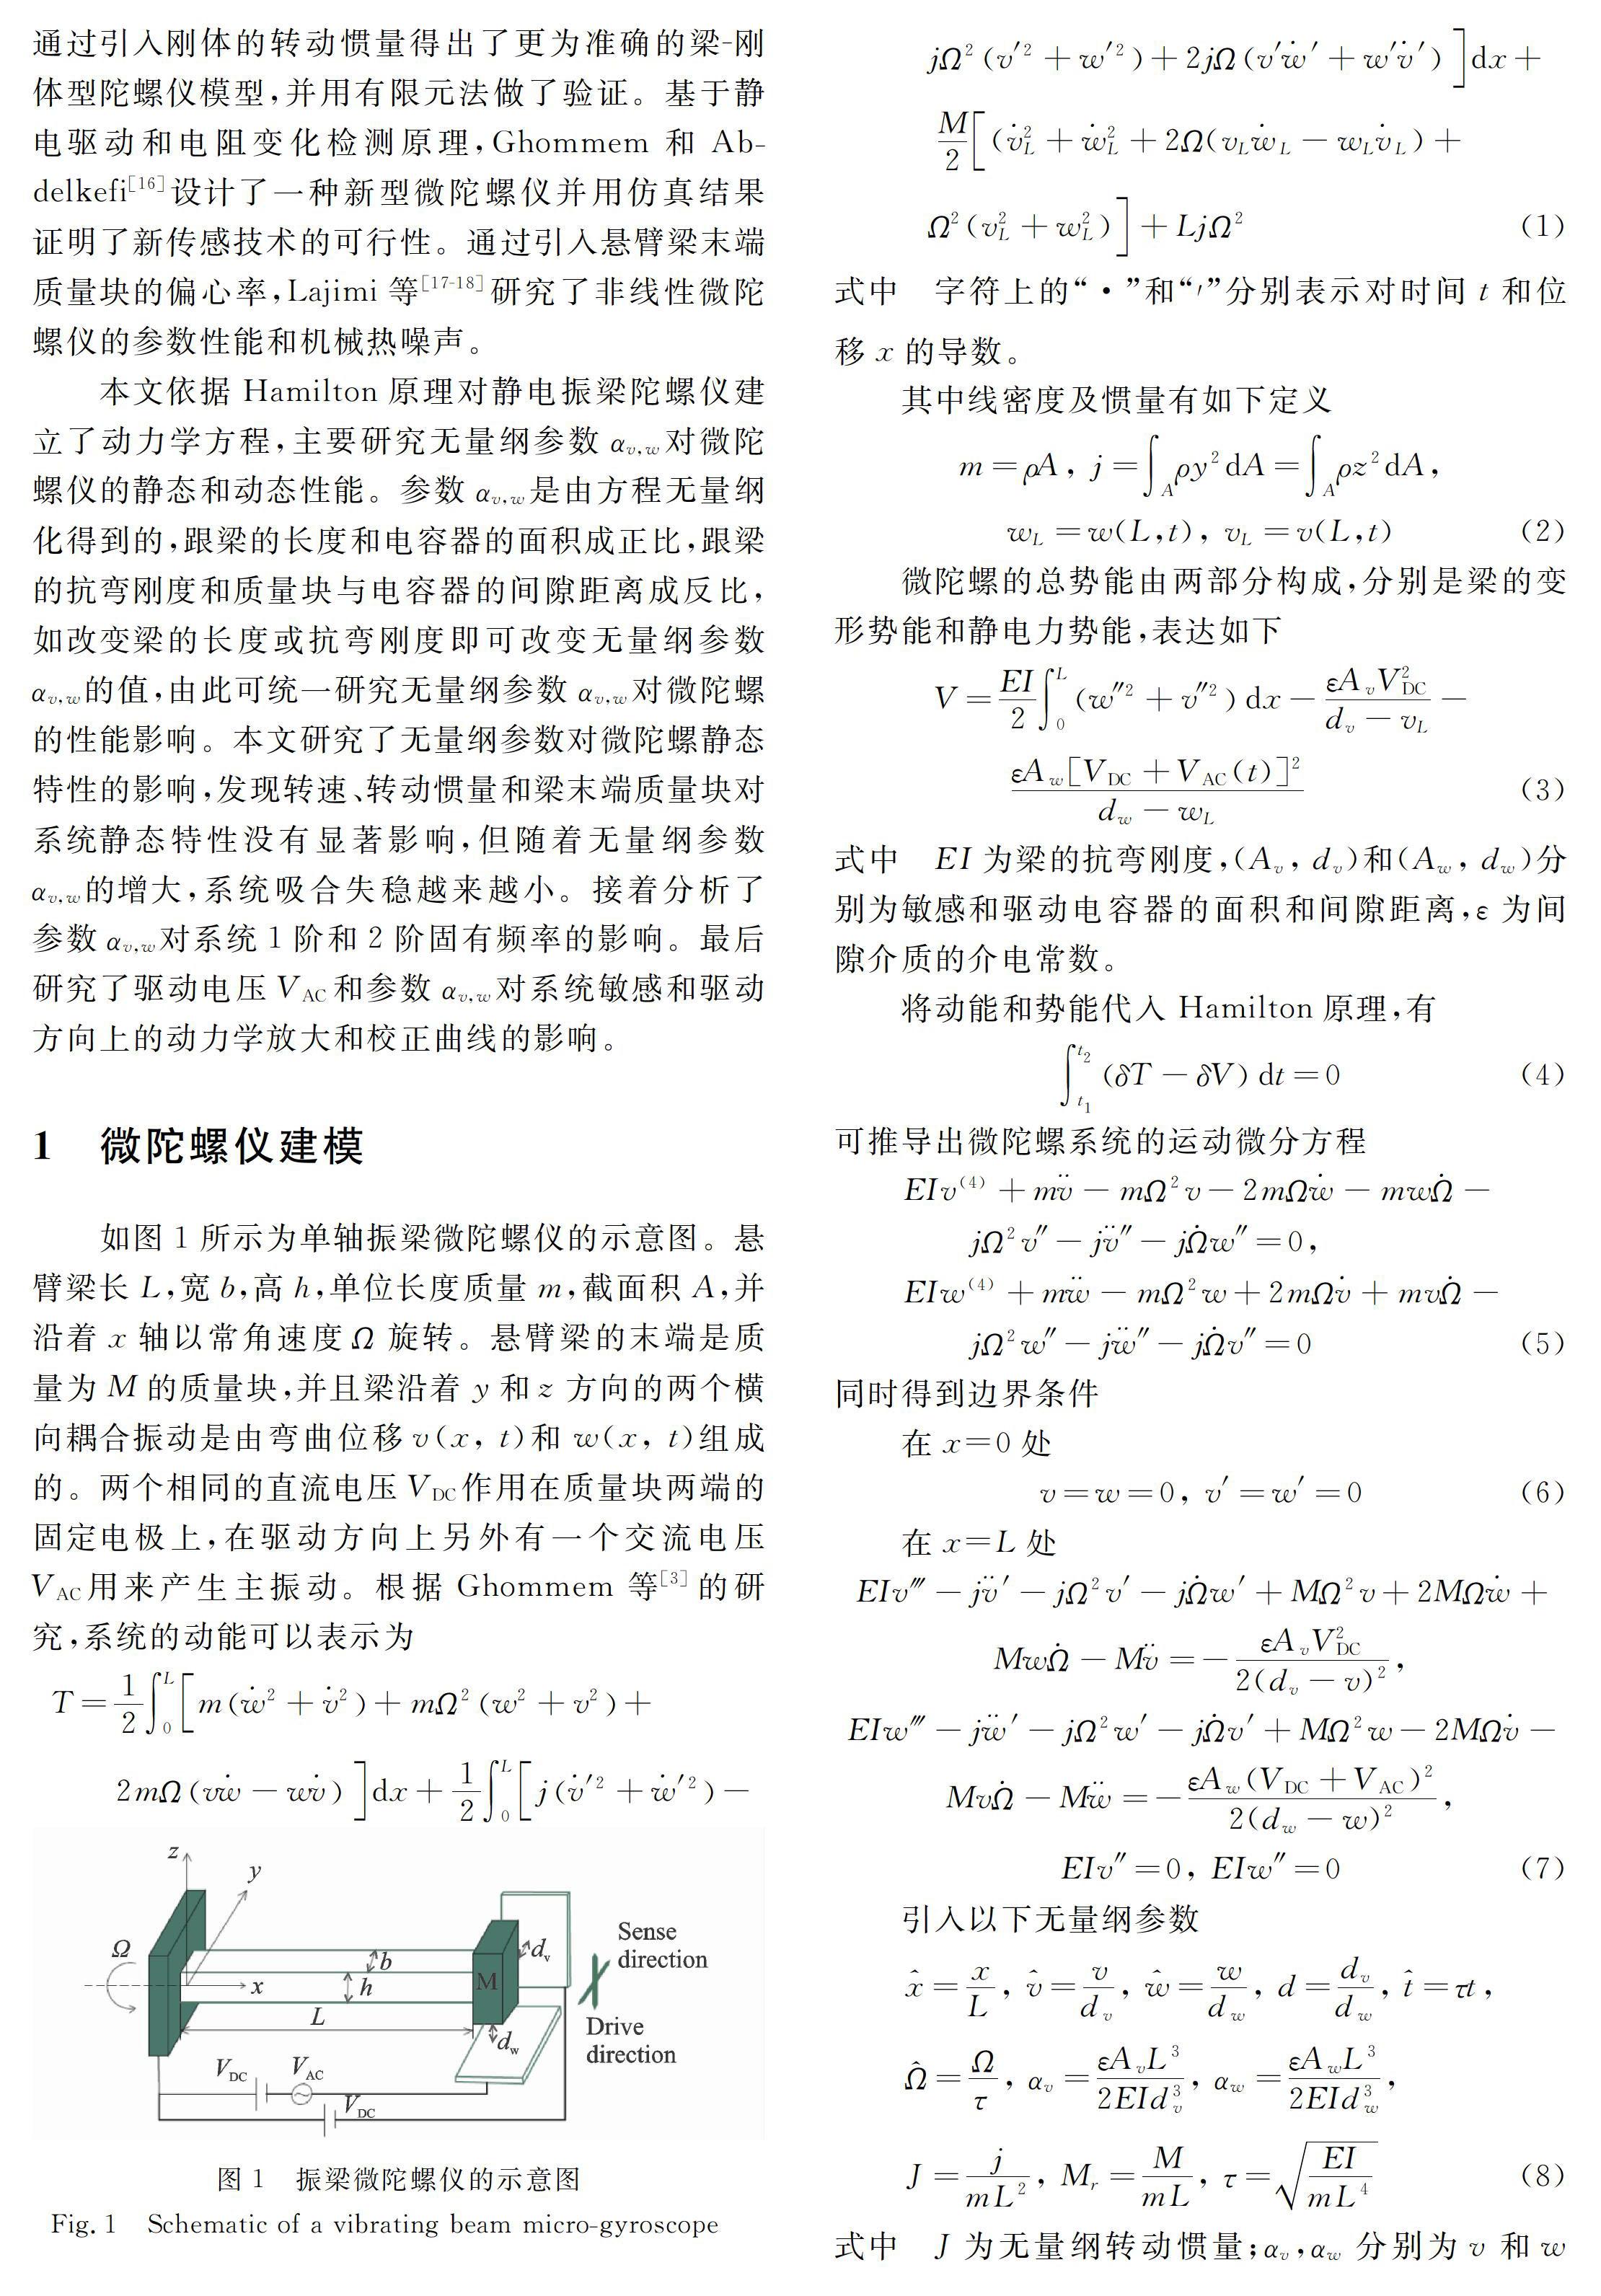
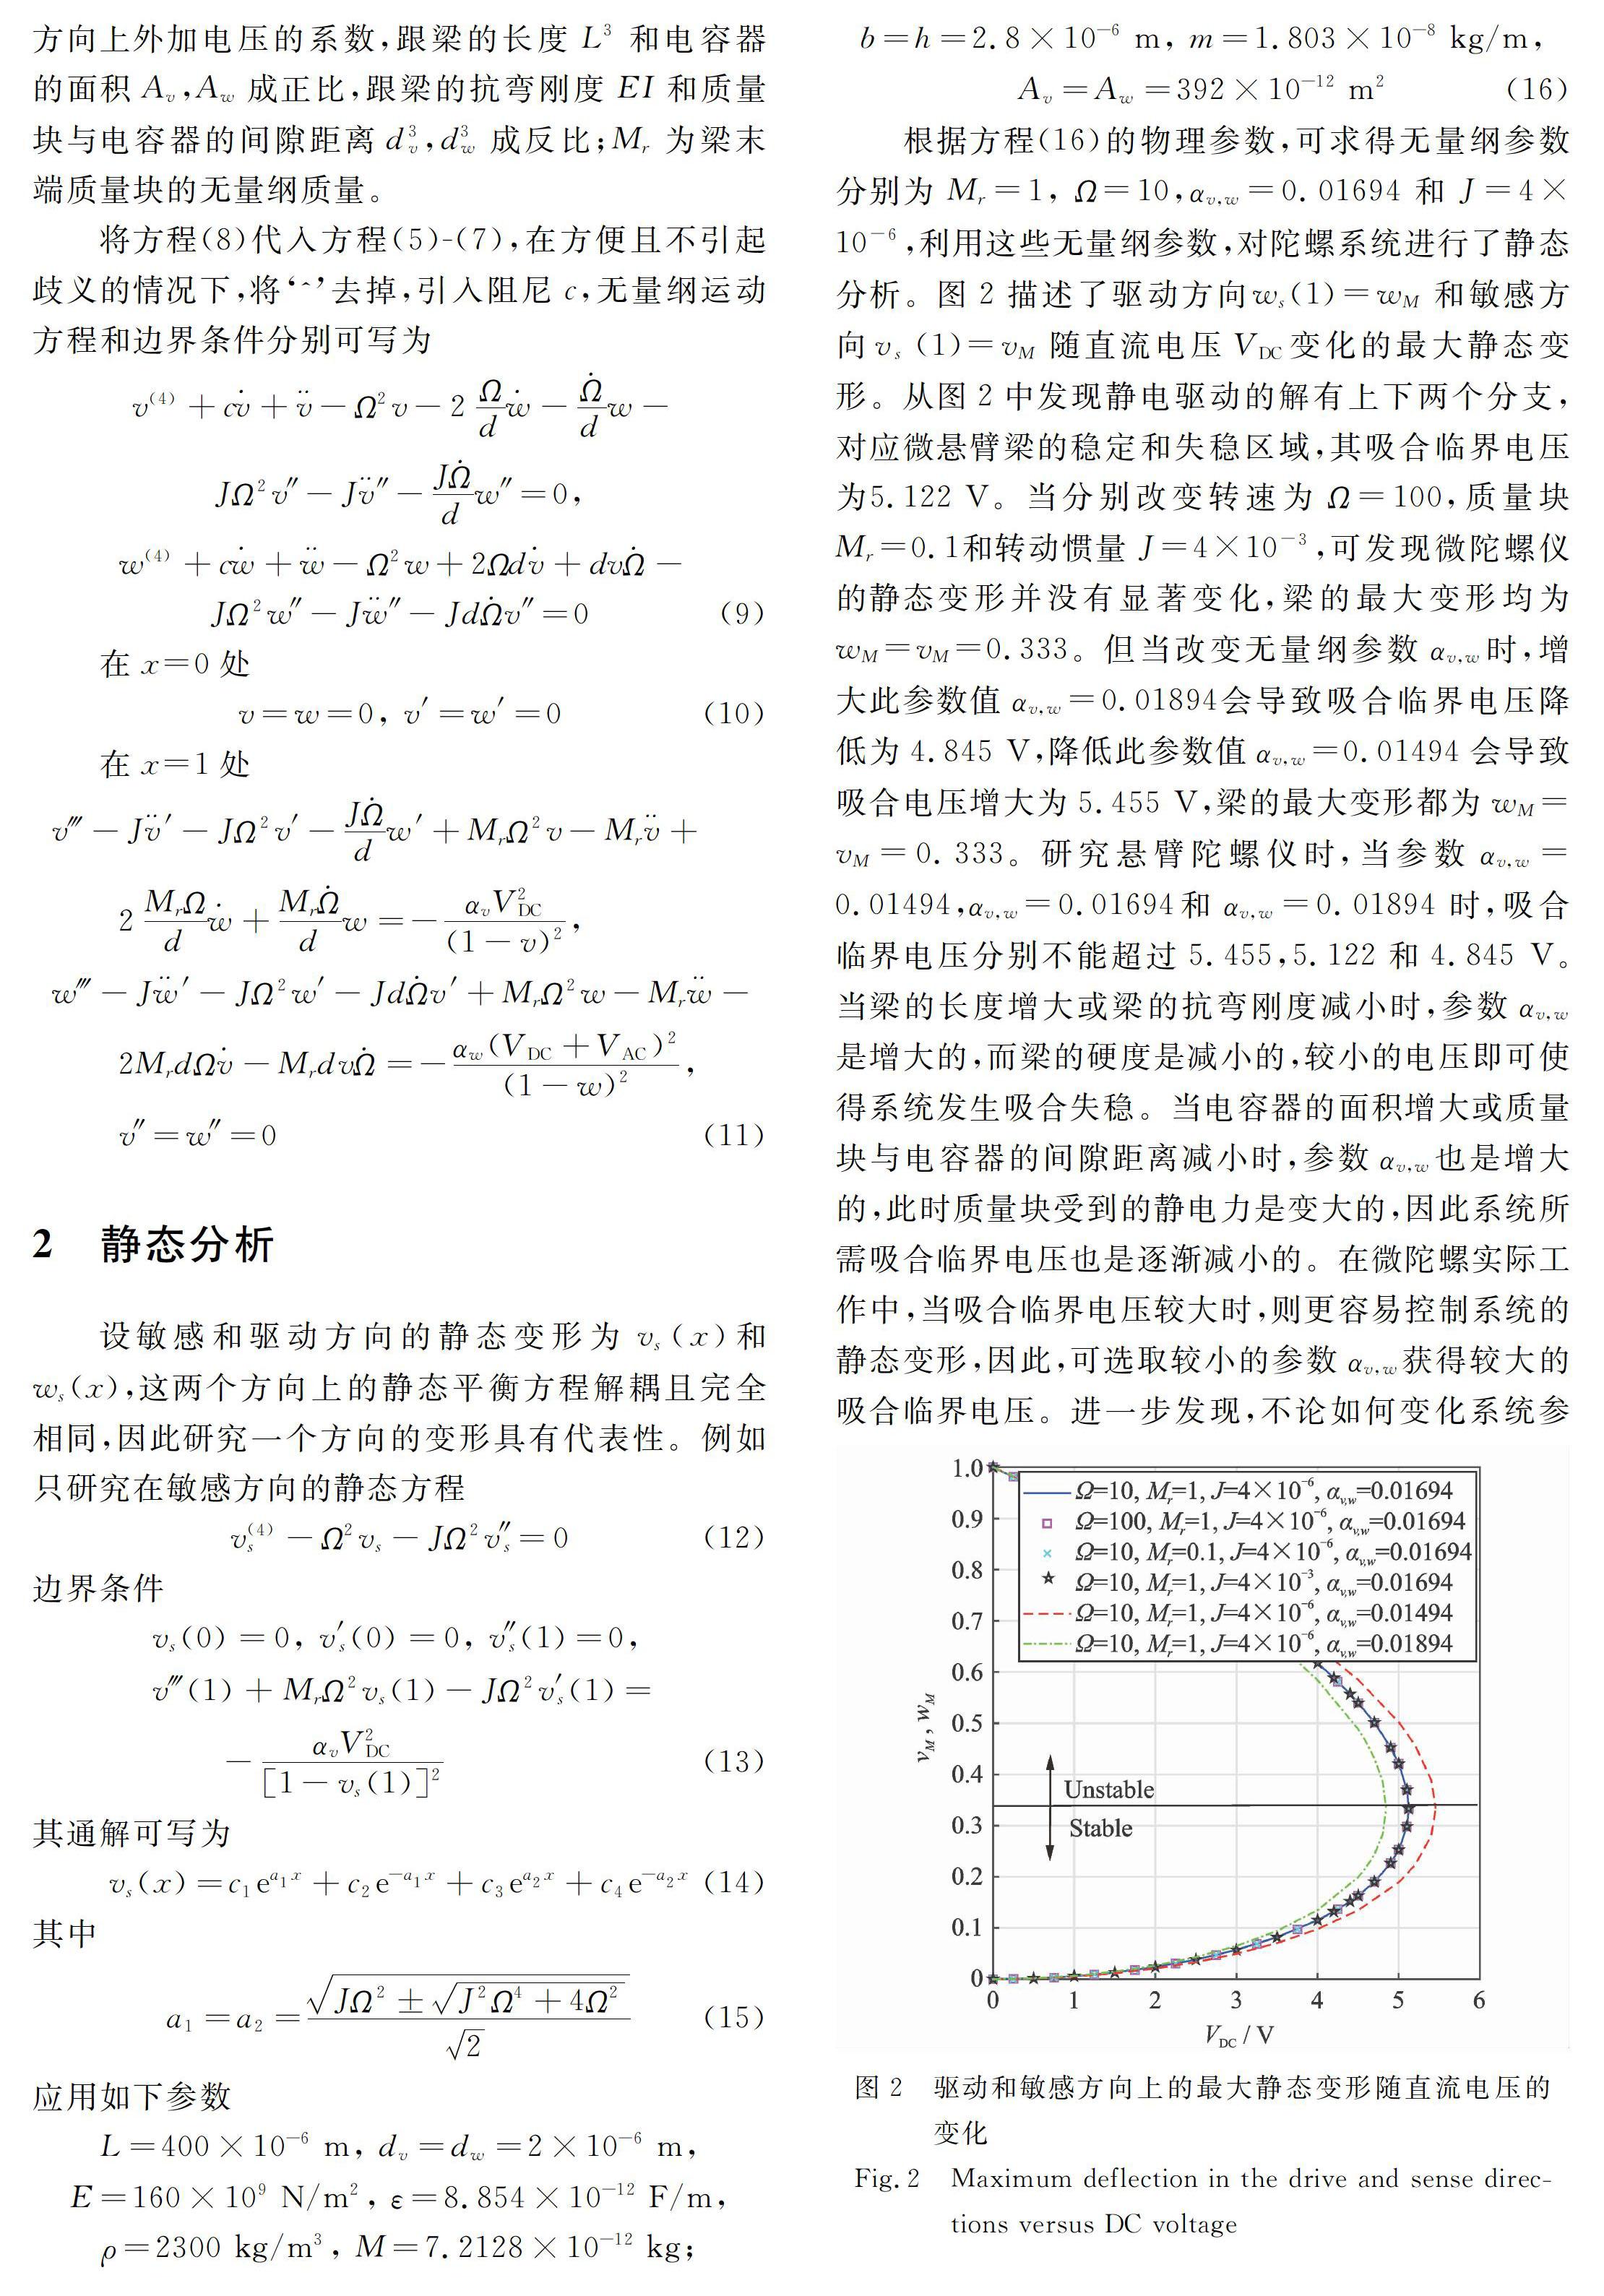
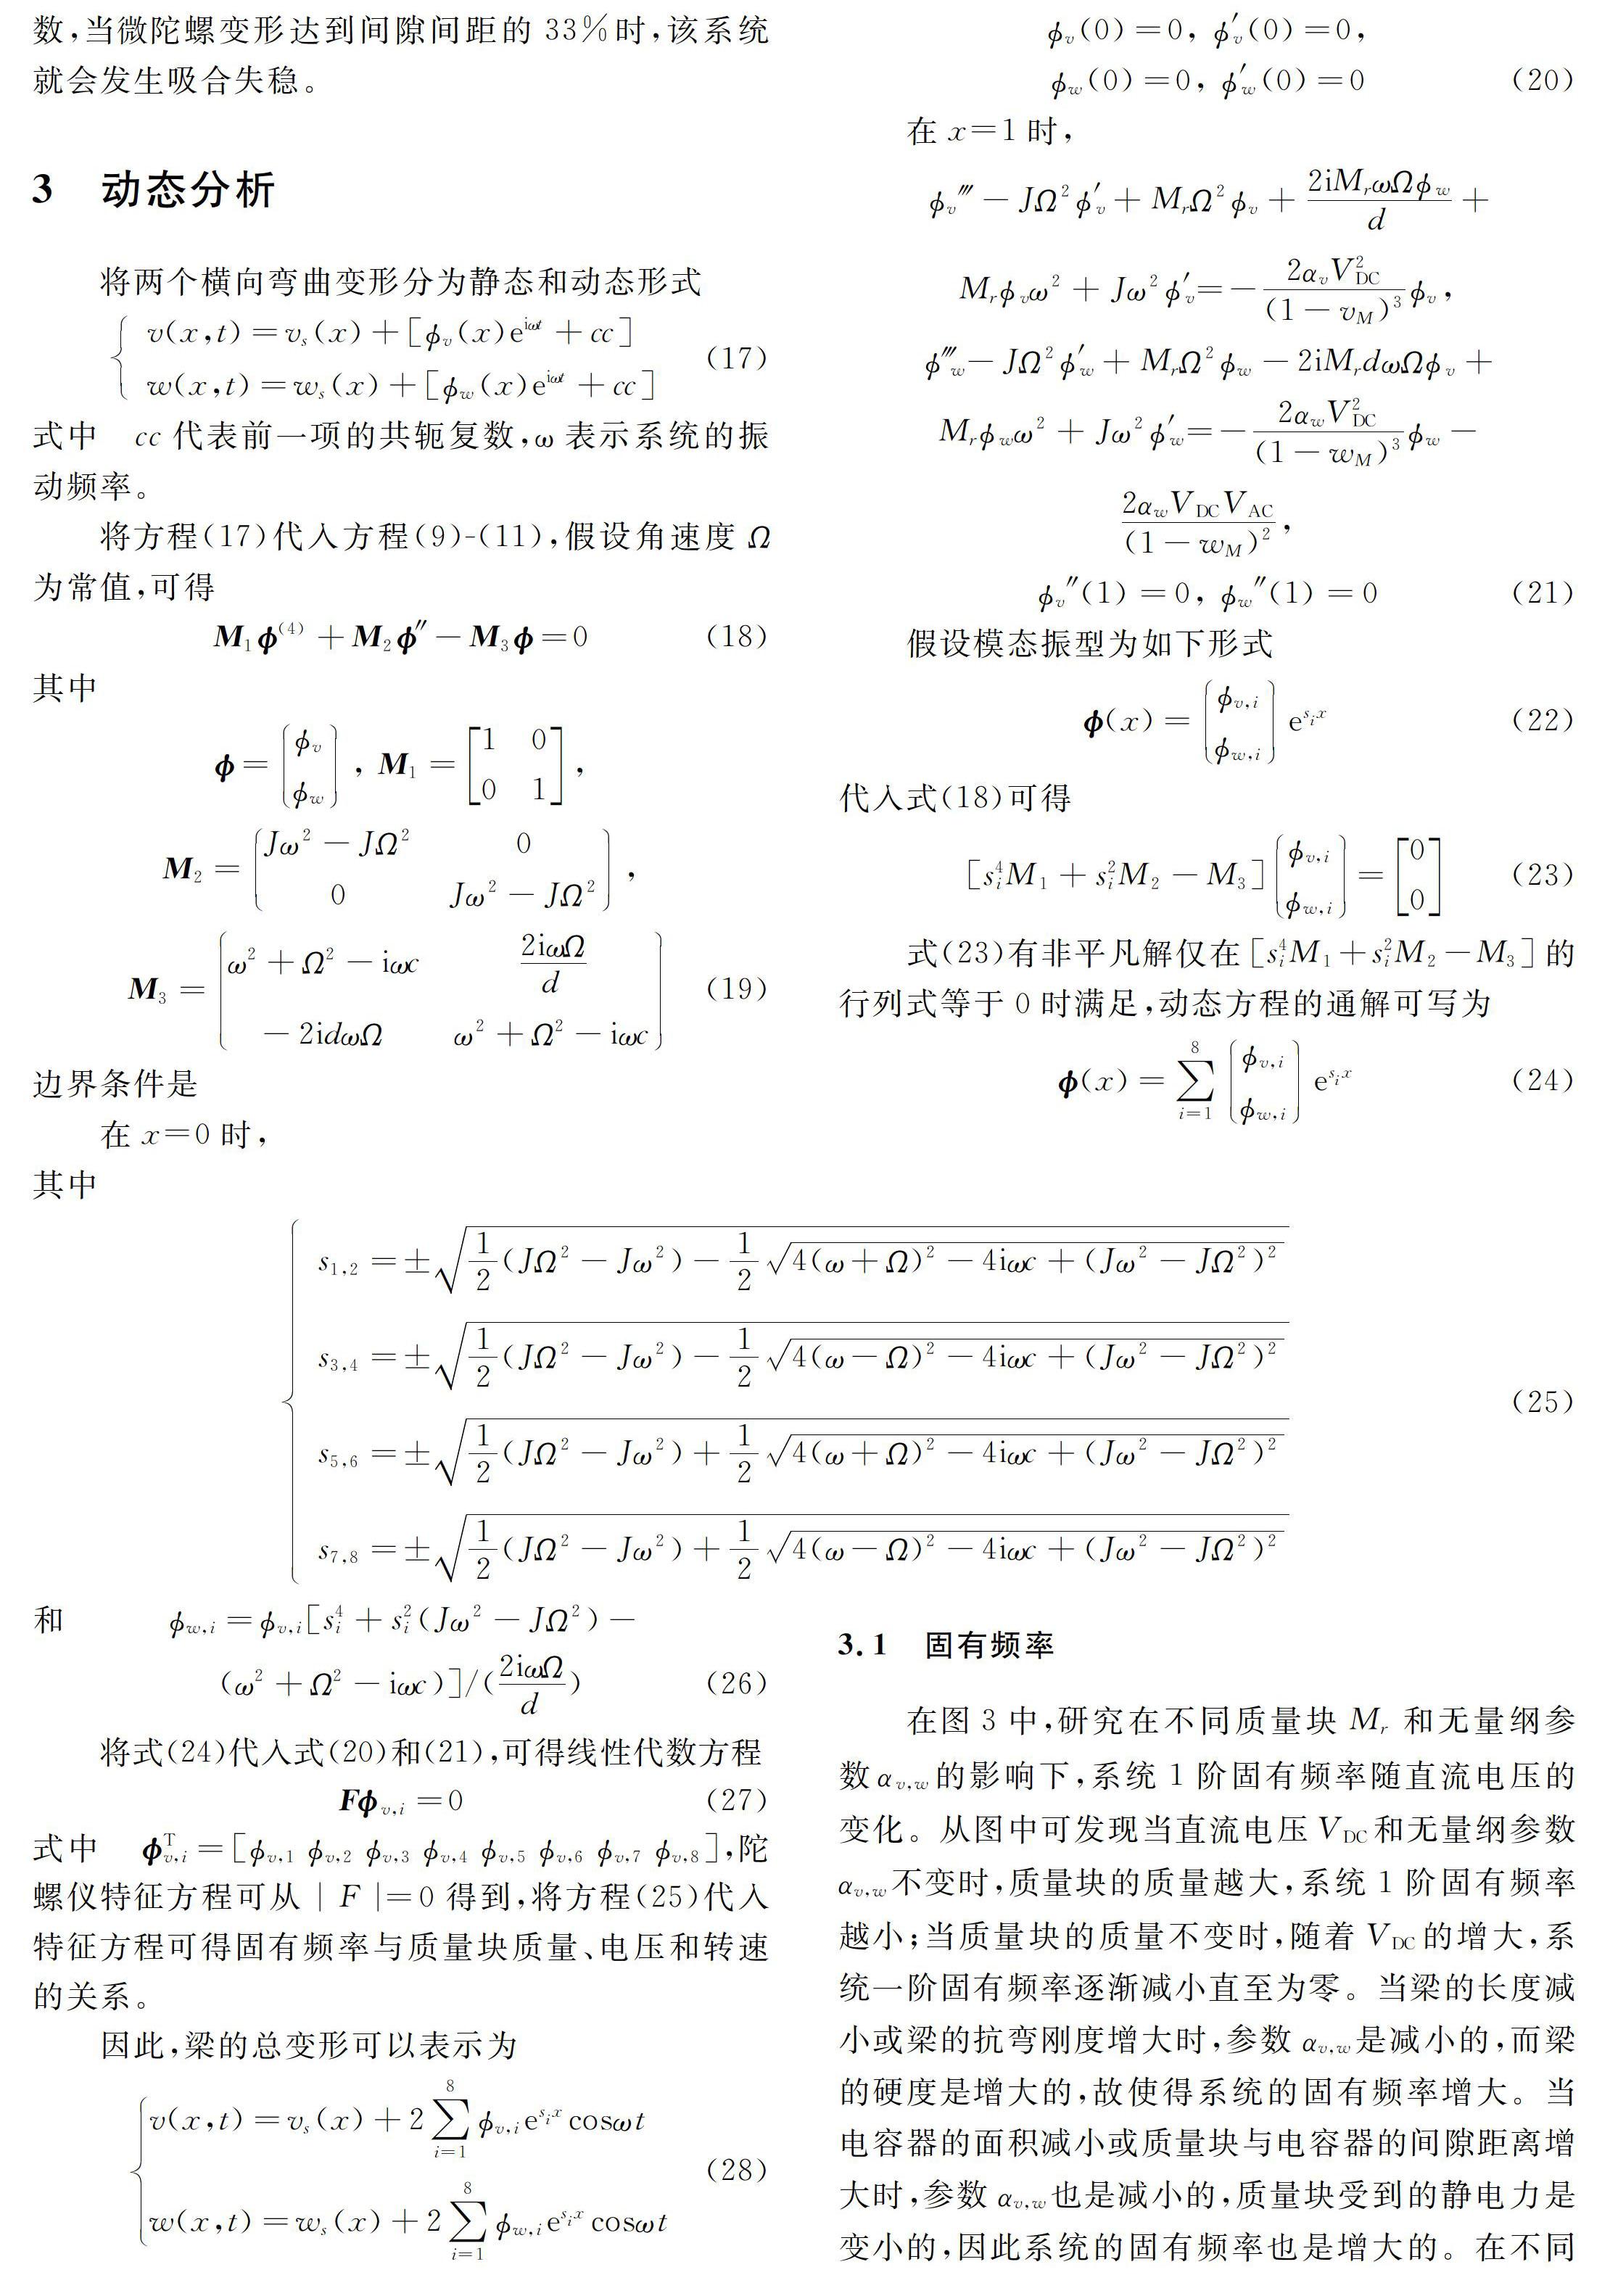
摘要: 研究了一种末端带有检测质量块的单轴静电悬臂梁式微陀螺仪。检测质量块受到两个固定电极的耦合作用,这两个电极均连接直流电压以使质量块产生较大的静态变形。在驱动方向上的电极还受到交流电压的作用,驱动质量块产生主振动。当有旋转发生时,在垂直于主振动的敏感方向上质量块会受到科氏力而产生1个二次振动,通过测得二次振动的幅值大小便可以测得角速度。首先,依据Hamilton原理建立了振梁微陀螺仪的控制方程,研究了旋转悬臂梁的两个横向耦合振动。其次,分析了多种参数对微陀螺仪静态变形的影响,并求得了系统前2阶固有频率。研究发现不同参数对系统固有频率的影响规律,并讨论了系统驱动和敏感方向上的动力学放大效应及其校正曲线。
关键词: 振动微陀螺仪; 悬臂梁; 动态分析; 固有频率; 校正曲线
中图分类号: O326;TB123 文献标志码: A 文章编号: 1004-4523(2020)04-0742-08
DOI:10.16385/j.cnki.issn.1004-4523.2020.04.012
引 言
近年来,微机械系统在制造成本、批量生产、重量、尺寸、耐久性、能耗和与集成电路兼容方面的优良性能使得它在测试和制造新设备方面具有广阔的发展前景[1]。微机械设备如微型泵、微镜、麦克风等微型谐振器,随机存储器、微型机器人、超灵敏传感器、微陀螺仪,在设备通信中的高频操作和快速切换网络方面具有很多种类的应用[2]。其中微陀螺仪广泛的存在于工程系统中,如相机、飞行器、汽车和卫星,用于跟踪它们的方位并且控制它们的路径。……
登录APP查看全文