带有多未知性的无人车编队控制
2019-07-12王晓森曹国华
车辆与动力技术 2019年2期
关键词:系统
王晓森, 曹国华
(长春理工大学 机电工程学院长春 130022)
近二十年来,多智能体系统的分布式控制得到了学者的极大关注[1-5],现已广泛用于智能电网,移动传感器网络,无人车编队等领域[6-8].编队控制作为分布式控制的典型问题得到了控制学者的广泛关注[9-12], 它意味着利用局部信息设计分布式控制协议使得智能体能够收敛到指定的几何队形.由于多智能体系统不可避免受到未知参数,外部干扰等因素的影响,因此文献[10-12]分别利用滑模方法,自适应方法和内模原理解决了带有未知参数和干扰的多智能体系统分布式编队控制问题.
非完整无人小车是一种典型的非线性系统,它在原点处的线性化系统是不可控的但其本身是可控的[13],从而导致反馈可线性化技术不再适用,需设计本质非线性的控制器.为控制多个小车的编队问题,文献[14-15]通过设计非线性分布式控制协议,研究了其跟踪控制问题,但值得注意的是文献[14-15]需要已知的期望轨迹.
文中致力于研究具有多未知性的非完整无人车编队控制问题.多未知性主要表现在领导者的线速度、角速度及其上界是未知的,这使得已有方法不再适用.为补偿这些未知性,文章设计了时变反馈控制协议,从而在该协议下实现了系统的编队.
1 建模与问题描述
考虑由N个具有相同结构的无人车组成的系统,第i个无人车模型如图1所示.
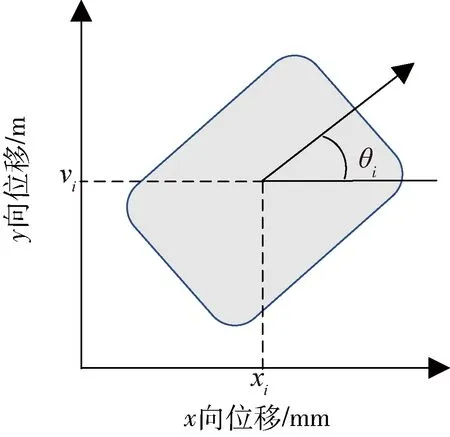
图1 无人车模型
根据文献[16],其动力学方程为
(1)
式中:(xi,yi)是第i个小……
登录APP查看全文