基于SSD-CF的无人艇目标检测跟踪方法
2019-07-10陈欣佳刘艳霞洪晓斌王慧芳
中国测试 2019年2期
陈欣佳 刘艳霞 洪晓斌 王慧芳
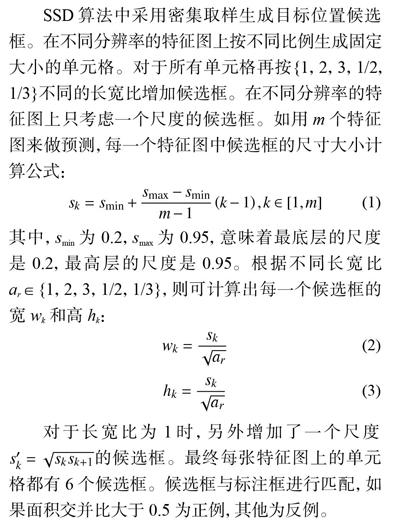
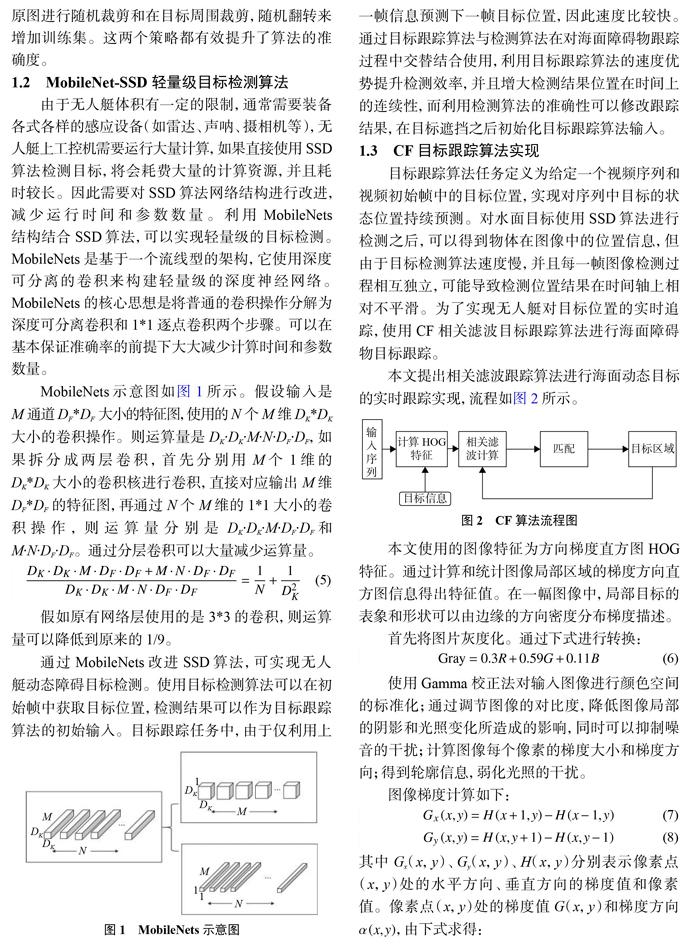
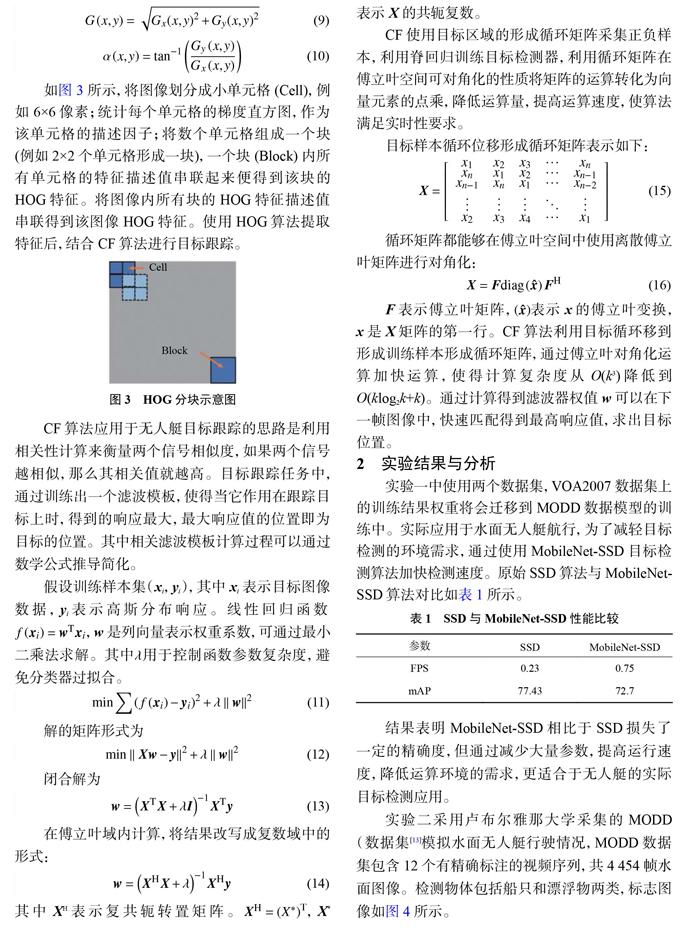
摘要:针对目前目标检测和目标跟踪算法对无人艇运算配置要求高、速度慢等问题,该文一种提出基于SSD-CF的无人艇目标检测跟踪方法。利用MobileNets结构结合SSD目标检测算法构建轻量级卷积神经网络,实现无人艇的水面目标检测。目标检测结果作为相关滤波CF目标跟踪算法的初始输入,并在目标跟踪过程的保障其有效性。通过MODD水面船只视频数据实验表明,SSD-CF方法融合目标检测与目标跟踪算法,可有效地降低对运算力的要求,提升目标检测跟踪速度和目标位置的稳定连续性。
关键词:无人艇;目标检测;目标跟踪;SSD;MobileNets;相关滤波
中图分类号:TN212
文献标志码:A
文章编号:1674–5124(2019)02–0145–06
0 引言
水面无人艇实际应用广泛,如水质检测、海面巡逻监控等。随着人工智能技术的发展,现代无人艇海面自主航行领域的各项技术也在不断完善。水面目标准确检测跟踪是无人艇的核心技术。但其目前较好的目标检测都依赖于深度学习卷积网络,检测速度较慢,且对于运算环境要求高。目标跟踪算法在给出目标之后能较好地稳定跟踪目标,但目标丢失后无法重新追踪目标。目前目标检测算法主要分为3类:1)传统的检测算法,主要有Cascade+Harr[1]、SVM+HOG[2]、DPM算法等利用手工特征结合机器学习类算法,以及在此类算法上的改进和优化;2)候选窗选择算法结合深度学习分类的二阶段检测算法,主要有RCNN、SPP-net[3]、Fast-RCNN、Faster-RCNN[4]等系列方法;3)基于一阶段的深度学习回归方法,主要算法有YOLO、SSD[5]等,一次性对目标位置以及目标类别进行学习计算。……
登录APP查看全文