超声波定位智能小车自动跟随算法
2019-06-17夏晓枫杨佳丽宁维阳吴博高锋
夏晓枫 杨佳丽 宁维阳 吴博 高锋

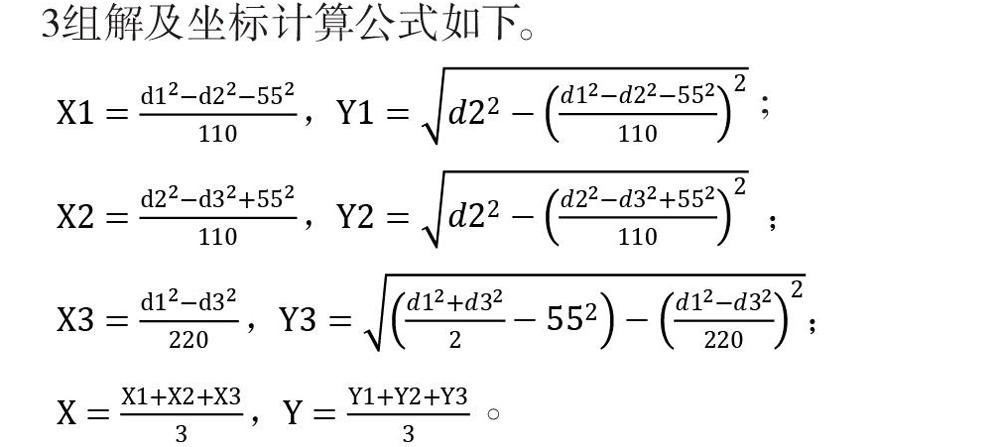
摘 要:智能小车中的自动跟随算法应用广泛,该文研究了一种基于IAP15F2K61S2单片机的超声波定位自动跟随、自动避障智能小车。小车系统通过车体正前方等距分布并由舵机控制的3个超声波模块,实时测出了与目标物的3个距离,并通过文中设计的几何算法——距离差值比较法、平面坐标法,求出被跟随目标的坐标位置信息,再以坐标情况执行不同的跟随动作。
关键词:自动跟随 智能小车 单片机 超声波测距 超声波定位
中图分类号:TP274 文献标识码:A 文章编号:1672-3791(2019)03(a)-0025-03
相比汽车,智能小车是一种轮式机器人,有安全、环保、应用广等优越性,可以解决人们许多问题,如无人车间工作、教育机器人等。该文研究一种智能小车,运用多种传感器,在能避障的同时跟随目标行驶,设备供电后无需人为干预,解放双手,方便人们生活。
1 总体方案设计
小车总体设计:(1)系统由IAP15F2K61S2单片机、电源、电机驱动、超声波测距、红外对管避障、蜂鸣器报警等硬件组成;(2)Arduino uno和舵机扫描电路;(3)两控制芯片通信及它们各自软件编程调试。
具体工作原理:超声波模块在预设距离内检测前方是否有目标,如果有则自主跟随。同时红外对管检测前方障碍物,当检测到有障碍物且小于预设值时把信息反馈给单片机,单片机控制驱动电路调整车轮转动绕过障碍物继续跟随。跟随过程中舵机不动,停止时舵机转动直到超声波模块扫描到目标物为止。小车能短程加减速后再稳速行驶,蜂鸣器报警功能仅用以在小车脱离跟随范围后提醒。……
