时变时滞系统的L-K泛函
2019-01-18孙欣,高跃
沈阳师范大学学报(自然科学版) 2018年6期
孙 欣, 高 跃
(沈阳师范大学 数学与系统科学学院, 沈阳 110034)
0 引 言
时滞系统的分析和综合一直以来是控制理论和控制工程领域研究的热点问题。自20世纪70年代 Lyapunov泛函引入时滞系统的分析设计以来,Lyapunov方法已经成为处理时滞系统的有利工具。基于Lyapunov稳定性理论,构造一个适合的Lyapunov-Krasovskii泛函(简称L-K泛函)得到时滞系统稳定性条件是分析和综合时滞系统常采用的方法。
一般地,由构造的L-K泛函得到的是时滞系统稳定的充分条件。目前,L-K泛函仍没有统一的构造方法。在构造L-K泛函时,通常含有积分项,从一重积分、二重积分逐渐发展为三重积分和四重积分。2010年,SUN等[1]提出将三重积分加入到L-K泛函中,有效降低了保守性。
同时, 因对积分项的放大而利用的不等式随之增多,形式不一。Xia 等[2]、孙等[3]文献中,积分项的放大均采用了Jensen积分不等式。文献[4]提出了Wirtinger积分不等式在时滞系统中的应用,相比Jensen积分不等式,Wirtinger积分不等式具有更小的保守性。
本文在对现有时滞系统研究成果的基础上,对L-K泛函的构造形式、L-K泛函求导后积分项处理这2方面做以分类、对比与总结。
1 构造L-K泛函
在稳定性判据推导过程中,需要构造一个合适的L-K泛函来获得系统稳定性条件。对于同一个时滞系统, L-K泛函的选取也不相同,因此得到的稳定性判据形式不同,结果的保守性也有差异。本文将针对时变时滞系统常用的3类泛函进行研究。
1.1 问题描述
考虑时变时滞系统
(1)
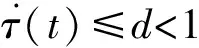
1.2 3类常用的L-K泛函
对于时滞系统而言,常用的L-K泛函包括双重积分型、三重积分型、四重积分型和增广型。……
登录APP查看全文