仿人智能PID数学特性及在应用中的仿真
2018-11-22海军工程大学
电子世界 2018年21期
关键词:智能
海军工程大学 张 杨
船控手操盒是一种嵌入式终端设备,体积小、功耗低,更能满足特种船舶的作业要求。针对船舶动力定位控制的需求,采用仿人智能PID算法设计控制器实现该手操盒对船舶艏向的控制。
1 引言
本文主要讨论了智能PID的模糊控制规则进行函数转化,并在手操盒中模拟仿真,对动力定位技术的开发具有深远的意义。
2 仿人智能PID数学设计与特性
在一般PID控制器中,我们设定常参数为kp、ki、kd。设定e为误差、为误差变化率,则kp、ki、kd与它们的关系式为公式1:
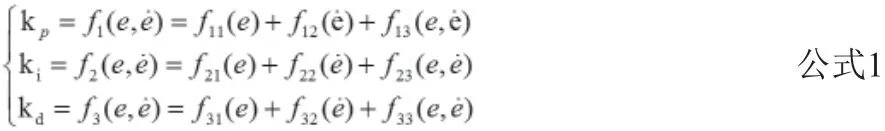
偏差其权重的变化与偏差的变化正相关,两者要么同增大,要么同减小。而偏差变化率其权重的变化与偏差负相关,偏差增大时,偏差变化率的权重减小,反之则反之。误差e和误差变化率与权重的关系如下(公式2):

以上函数变化曲线形状如图1所示:
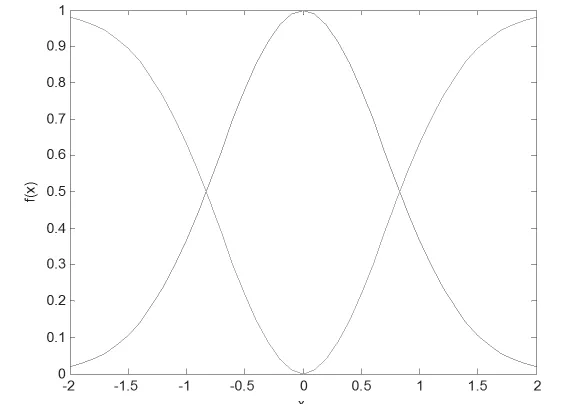
图1 误差和误差变化率权重函数曲线
上面的关系式中k11、k12、k21、k22、k31、k32为比例因子,它们决定了曲线幅度;b11、b12、b21、b22、b31、b32为权重因子,它们决定了曲线的宽度,它们越大,曲线就越向左右延伸,可以通过改变b11、b12、b21、b22、b31、b32值来小幅度的调整e和在关系式中权重。
3 PID在船控手操盒中的仿真
先把船控手操盒及PID硬件电路准备好,写入程序,为了能更准确地对船体动力定位实施有效控制,我们在以上基础上加入动力定位控制功能。利用电脑软件设计出一个船体模型,将手操盒与电脑利用以太网进行连接,实现硬件间的数据传输;最后运行手操盒中基于Linux操作系统下在ARM处理器上预先写入的PID控制程序。……
登录APP查看全文