基于凹函数的BLDCM滑模观测器控制研究
2018-09-28仇志坚
微特电机 2018年9期
陈 威,仇志坚
(上海大学,上海 200072)
0 引 言
无刷直流电动机(以下简称BLDCM)具有体积小、质量轻、功率密度高、控制简单等特点,其无位置传感器控制由于成本低,不受工作场合限制,现已成为BLDCM的研究热点[1-3]。
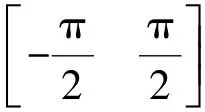
现有的研究都没有系统讨论在不同控制函数情况下的观测反电动势抖振,为了定量分析反电动势的抖振,首先对已有的控制函数进行了归纳分析,提出了一种凹控制函数,并理论证明了采用凹控制函数比已有的控制函数得到的观测反电动势抖振更小。其次,将该凹控制函数作为滑模观测器中的控制函数,并用归一化方法处理估算反电动势,利用锁相环提取转速和转角信息,构建了BLDCM的无位置传感器控制系统。
1 BLDCM数学模型
两相静止坐标系下的BLDCM的数学模型如下:
(1)
式中:uα,uβ,iα,iβ,eα,eβ分别为α,β坐标系下的绕组电压、电流和反电动势;L1为每相定子绕组的等效电感;R为定子电阻。
取式(1)中的定子绕组电流和反电动势作为系统的状态变量,将绕组电压和绕组电流分别作为系统的输入和输出,并考虑到在电机控制系统中,采用周期远远小于电机的机械和电磁时间常数,可认为在采用过程中电机角速度不变,反电动势的导数为零,则由式(1)可得BLDCM的状态方程和输出方程:
(2)
y=C[ie]
(3)
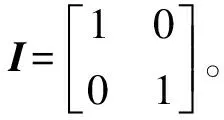
2 BLDCM无位置传感器控制
2.1 反电动势滑模观测器设计
在电机运行时,若忽略电枢反应影响,可认为电机绕组电感值不变,则由式(2)构建的反电动势滑模观测器方程如下:
(4)
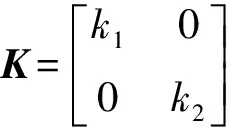
选择滑模面:
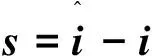
(5)
将式(4)减去式(2),可得滑模……
登录APP查看全文
