无人机超低空飞行控制系统优化
2018-09-10刘学业
无人机 2018年5期
刘学业
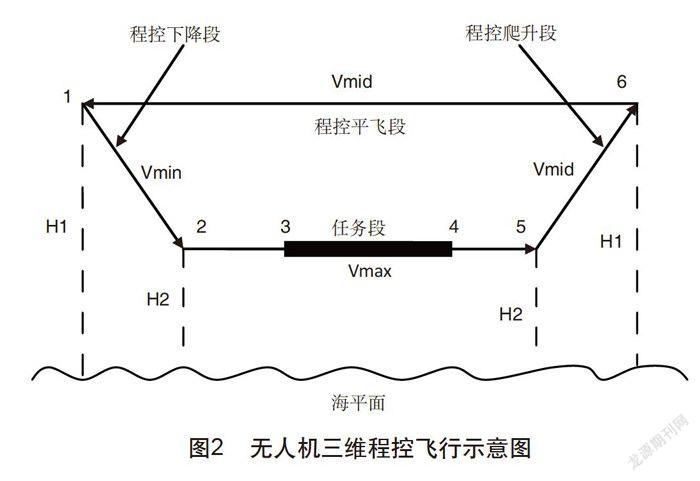
针对武器系统对无人机超低空掠海飞行要求,对某型无人机进行了超低空飞行动力建模、超低空高度信息融合技术和飞行任务剖面研究,开展了半实物仿真及飞行验证。结果表明,无人机超低空飞行控制改进优化合理、可行。
无人机超低空飞行可以模拟真实反舰导弹飞行特性,在武器装备试验训练领域具有较大应用前景。本文以现有某型成熟无人机为基础平台,通过对其飞行控制原理研究及控制策略优化改进,以期达成具备稳定超低空掠海飞行能力。
无人机超低空飞行动力建模研究
无人机控制原理
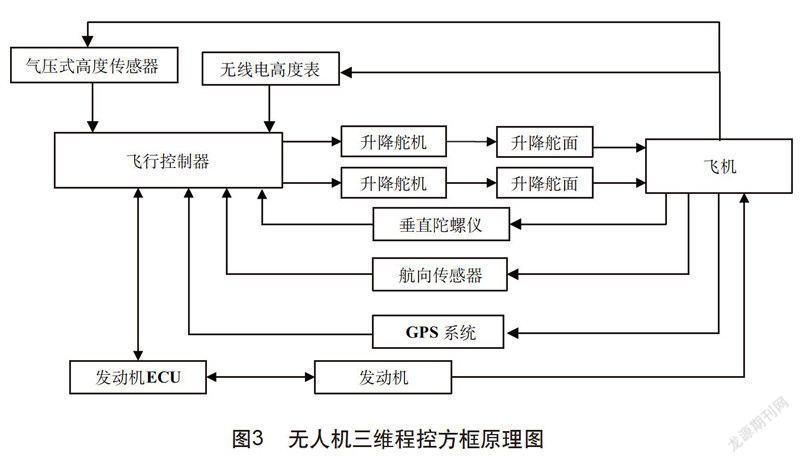
该无人机飞控系统主要由电源分系统、传感器分系统、飞行控制器分系统、遥控遥测分系统和执行机构分系统所组成,各分系统既相对独立的完成各自的功能,又相互协调,统一管理,构成了完整的飞控系统。无人机飞行控制回路采用的是数字电路和模拟电路混合方式,具有控制灵活、响应速度快、可靠性高等优点。由飞行控制系统构成的闭环负反馈系统见图1。
无人机分为两个控制方向,即纵向控制和横侧向控制。纵向控制用来控制无人机的俯仰角度的稳定以及对无人机的飞行高度进行控制;而横侧向控制则可以用来控制无人机的滚转角度和用来调节无人机的航向。两种控制方向结合既实现了对无人机飞行姿态的控制,又完成了对高度的调整,最终能够实现对无人机飞行的完整控制效果。
该无人机采用分阶段方式控制,主要分为平飞、爬升和俯冲、左右盘旋、定高与定航向、导航等不同阶段,分别采用不同的控制律进行控制,该无人机经过多架次lOOm以上飞行高度验证,飞行性能稳定可靠。……
登录APP查看全文