基于粒子群优化的RSSI等弧三边定位算法*
2018-08-03刘旭明郭志慧
刘旭明, 王 伟, 景 强, 郭志慧
(中北大学 信息与通信工程学院,山西 太原 030051)
0 引 言
室内定位对精度有更严格的要求,相比于室外定位,室内定位的可靠性、连续性和稳定性较差[1,2],室外定位系统在室内定位中存在精度不够、信号不稳定等问题,不能实现从室内到室外定位的无缝对接[3]。室内定位技术基于无线传感器网络(wireless sensor networks,WSNs)的节点定位方法按测距与非测距主要有2类:基于测距的定位算法和基于非测距的定位算法。前者通过接收信号强度指示(received signal strength indication,RSSI)、到达时间(time of arrival,TOA)、到达时间差(time difference of arrival,TDOA)或到达角(angle of arrival,AOA)[4]等测度方式获得节点间的相对位置关系(如距离、角度),然后根据三边测量[5]、三角测量[6]、最大似然估计法或粒子群算法[7]等定位算法计算盲节点位置。
本文首先基于对数损耗模型的距离与RSSI关系进行分析,得出不同距离范围与RSSI的相对应关系,提出等弧三边形的定位算法。在相同的实验环境下,分别采用方形布局[8]、等边三角形布局[9]、改进的三角形布局[10]与本文定位效果进行对比,验证提出算法的优越性。
1 RSSI与距离的关系
在实际中,由于多径效应等因素的影响通常采用对数损耗传播模型评估距离和RSSI的关系
(1)
式中d0为近地参考距离;Pr(d0)为近地参考距离的路径损耗值;d为实际距离;Pr(d)为实际距离d的精确路径损耗;n为路径损耗因子,随环境的改变而变化;X为随机噪声,忽略不计。通常d0为1 m,Pr(d0)通过测量可得,记为A;i为不同位置的标记值。则不同位置处距离di与RSSIi的关系为
RSSIi=A-10nlgdi,i=1,2,3,…
(2)
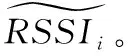
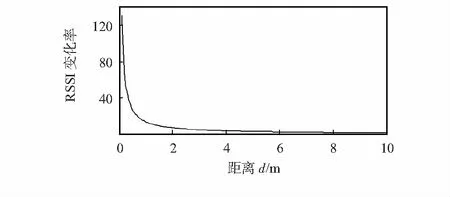
图2 RSSI变化率与距离的关系
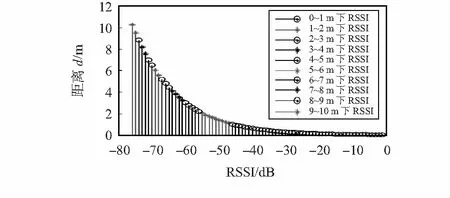
图3 RSSI与距离关系
