圆钢端面贴标机器人机构构型综合**
2018-07-20张付祥李文忠黄风山
制造技术与机床 2018年6期
张付祥 刘 再 李文忠 黄风山
(河北科技大学机械工程学院,河北石家庄050018)
目前国内外对圆钢端面贴标均采用人工贴标方式,效率低下且生产成本高。为解决这一问题,构造圆钢端面贴标机构应具有足够的速度及一定的工作空间能力。串联机构工作空间大、便于控制,但不宜高速运动。并联机构结构稳定、精度高、速度高,故为学术界及产业界广泛关注[1],但其工作空间小且控制解耦性差。混联机构兼具二者的优点,避其缺点,在许多领域实用性远胜于串联及并联机构[2]。构型设计是贴标机器人研究的重要环节。当前并联机构结构综合的方法主要有基于自由度计算公式的方法[3]、基于位移群理论的方法[4]、基于螺旋理论的方法[5]、基于线性变换的构型综合方法[6]、基于高峰集的方法[7]、基于方位特征(POC)集的方法[8]。采用输出自由度和方位特征集法对面向钢铁厂圆钢端面贴标应用的混联机器人进行拓扑结构综合。
1 机构的方位特征描述
1.1 方位特征集的基本概念
对于一个机构来说其中一个构件i相对于另一个构件j的运动输出情况可用方位特征集表示,记为:
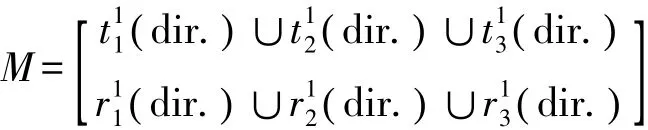
1.2 串联机构方位特征方程

式中:MS表示串联机构的POC集;Mji表示第i个运动副的POC集;Msj表示第j个单开链的POC集。
1.3 并联机构方位特征方程

式中:MPa表示并联机构的POC集;Mbj表示第j条支路的POC集;ν表示独立回路数。
1.4 自由度方程、约束度及耦合度
机构自由度:

式中:fi表示第i个运动副的自由度;ξLj表示第j个独立回路的独立位移方程数;Mbi表示第i条支路末端构件的POC集;表示由前j条支路组成的子并联机构的末端 POC集;Mbj+1()表示第 j+1( )条支路的POC集。……
登录APP查看全文