无舵机转向系统原理分析与控制研究
2018-03-21阚英哲龙克俊谢小洪
机械设计与制造 2018年3期
罗 勇,阚英哲,龙克俊,谢小洪
(重庆理工大学 重庆汽车学院,重庆 400054)
1 引言
现有的转向设计一般是针对于舵机转向,无舵机转向在目前的研究领域中仍处于一个尚未开发的阶段。然而,无舵机转向有着舵机转向并不具备的许多优势。舵机转向需要完整的舵机设备以及相配套的机械结构,使其机械机构变得复杂,空间结构变大。因此一些结构本来就简单或者希望减小体积的小车并不适合采用舵机转向。例如在工厂里运送货物的平板车,本身结构简单,实现电机控制的最优方法是采用无舵机转向。无舵机转向是依靠安装在前端且配有电动机的左右车轮,利用其转速差来实现的。在这些小车上采用无舵机转向既可以简化小车的机械结构,又可以实现灵敏稳定的转向,在一些特定情况下,无舵机转向要大大优于舵机转向。因此,对于无舵机转向的研究,可以为不需要舵机或机械结构无法添加舵机的设备提供新的思路。
2 无舵机转向原理分析
无舵机转向即为不使用舵机转向,而是采用固定在轴承上、角度不变的左右两个前车轮的转速差来实现转向。为了配合左右车轮转速差实现转向,则两个后轮采用万向轮。为了方便无舵机转向的原理分析,我们假设整个车体为一个平板,两前轮固定在轴承上与电机相连,由左右两个电机分别驱动。下面我们对其进行转向的原理分析。
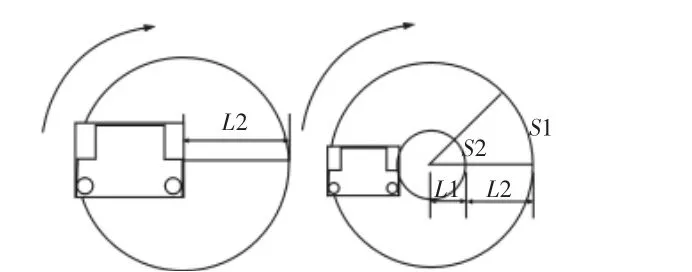
图1 运行轨迹图Fig.1 Running Track Diagram
首先,我们假设右车轮的车速为0,左车轮以一固定转速转动,则车的运动轨迹是一个圆,圆的半径即车的宽度L2,如图1(a)所示。……
登录APP查看全文