双钢轮振动压路机柔性起步停车控制技术研究
2016-11-11张佩,王凯
新技术新工艺 2016年8期
双钢轮振动压路机柔性起步停车控制技术研究
压路机在作业过程中,会循环经历“前进—停止—后退”这一过程。前进时的起步加速及停车减速,后退时的起步加速及停车减速等,加之双钢轮振动压路机的质量较大,使得压路机的驱动系统受到频繁的载荷冲击,严重影响其作业质量[1-2]。针对上述问题,本文研究了柔性起步停车控制技术,有效地提高了压路机的作业质量。
1 双钢轮振动压路机行驶系统的控制方法研究
在控制方法研究过程中,根据控制器的工作原理以及功能要求的不同,设计相应的控制流程以及控制方法。
1.1 RC6-9控制器工作原理
本文所采用的RC6-9控制器的工作原理如图1所示,程序的刷新采用循环模式,每20 ms为1个循环周期。
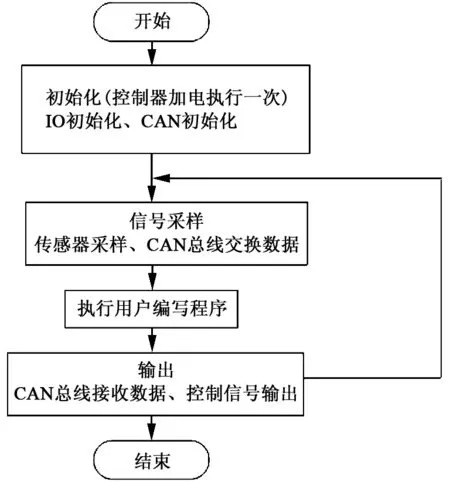
图1 RC6-9控制器工作原理示意图
1.2 行驶控制方法研究
1.2.1 行驶速度与方向控制
本文研究的样机,采用单变量泵控双马达的行驶液压系统,行驶方向控制是通过对变量泵流液方向的调节来实现,行驶速度控制是通过变量泵的排量来调节[3-5]。
当需要改变压路机的行驶方向及速度时,可以通过控制手柄给控制器发出相应的信号,控制行驶泵的电液比例阀来改变液压泵的流液方向及其排量大小,实现控制功能。在控制过程中,将手柄的电压值0.5~4.5 V线性换算成0%~100%,来表示手柄所处位置,其电压与手柄的位置曲线如图2所示。
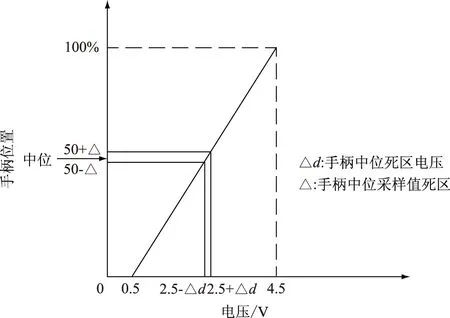
图2 电压与手柄位置曲线
本文研究的样机采用的是博世力士乐的A4CG变量泵,其行驶泵排量与电流关系曲线如图3所示,泵排量与电流关系式见表1,具体控制流程如图4所示。……
登录APP查看全文