基于语音识别的双足机器人行走控制系统设计
2016-11-09陈益吴宝春孟欢韩飞王慧磊
物联网技术 2016年9期
陈益+吴宝春+孟欢+韩飞+王慧磊
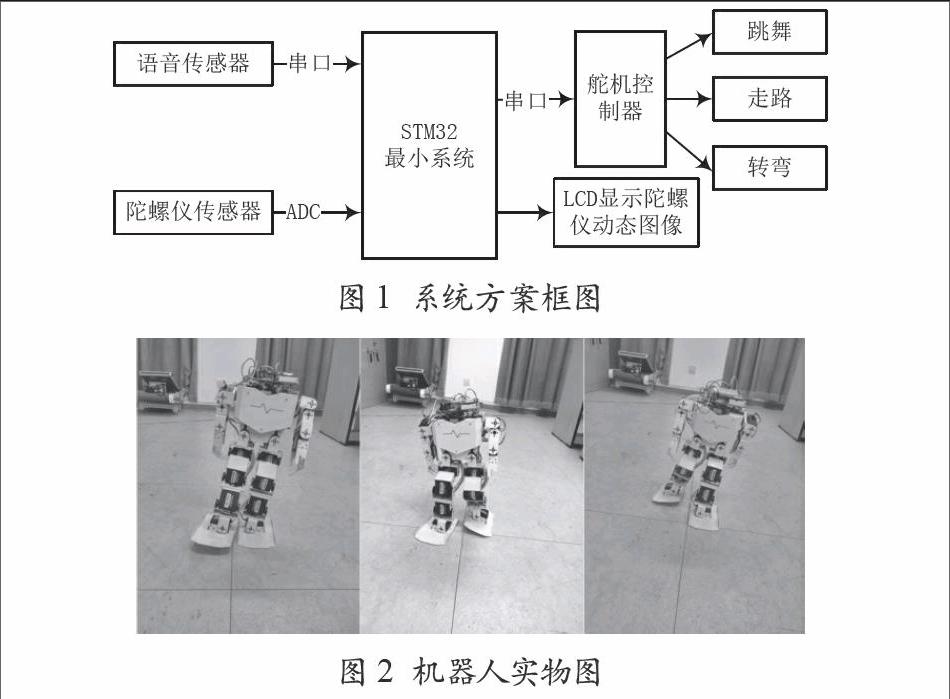
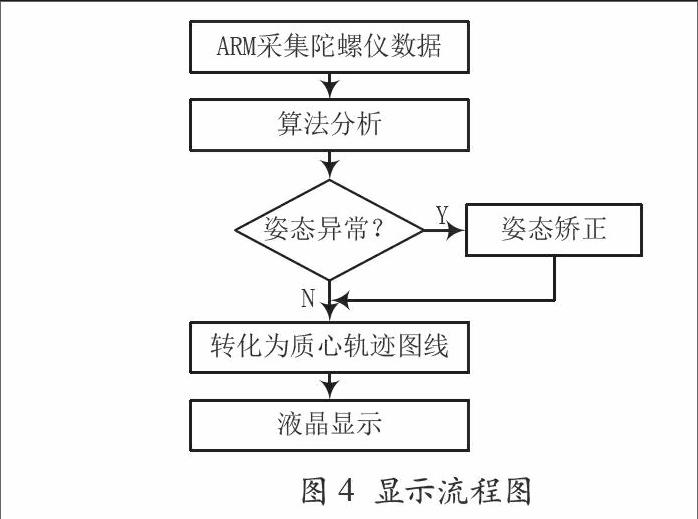
摘 要:文中详细介绍了双足机器人行走控制系统的设计与实现方法。本系统以STM32控制器为核心,应用三轴加速度传感器、语音传感器模块及舵机控制器实现对双足机器人行走的控制;通过三轴加速度传感器实现机器人行走过程中质心轨迹信息的采集,并将相应的质心轨迹信息作为舵机控制的反馈信号,从而实现机器人按照特定语音实现多种姿态的平稳运行。
关键词:双足机器人;语音控制;质心轨迹;STM32
中图分类号:TP242 文献标识码:A 文章编号:2095-1302(2016)09-0051-02
0 引 言
科学技术的发展日新月异,近百年来发展起来的机器人如今已风靡全球,并渗透到各行各业,时刻影响着我们的生活。机器人由于具有良好的市场发展前景和重大的科学研究利用价值,使得全世界的国家都在这一热门领域中投入了大量的人力、物力以及财力。我国作为世界上第一大机器人消费市场,对这一智能化领域十分重视。我国正制定机器人产业“十三五”发展规划,推进全国机器人产业的健康发展。
双足机器人是机器人研究中的一个热门方向。它模仿人类的行走方式,通过对自身的双脚进行类似运动从而达到行走的目的。在近十年的发展过程中,双足机器人的研究发展迅猛,如2015年的全国机器人大会上那些能独立行走、与人交谈的各类机器人;日本软银大会上与人互动的“Pepper”机器人等。这些机器人都标志着人们对机器人的无限热情与期待,智能化时代已经到来,人类的明天会更加美好。……
登录APP查看全文