卫星导航系统接收机原理与设计
——之九(下)
2016-10-26刘天雄
卫星与网络 2016年8期
+ 刘天雄
卫星导航系统接收机原理与设计
——之九(下)
+ 刘天雄
4.5基带数字信号处理
4.5.8.4导航电文解码
要成功解调出导航电文,接收机必须在信号跟踪过程中实现位同步和帧同步。接收机利用延迟锁定环DLL和频率锁定环FLL实现信号伪码相位和载波频率的精确估计,并动态地跟踪导航信号多普勒频移和测距码相位的变化,成功实现比特同步之后,接收机就可以解调同步位信息和导航电文。
为了译码导航电文,接收机还需要对导航电文进行帧同步和子帧同步处理,帧同步就是识别一个帧的起始和结束,同理子帧同步就是识别一个子帧的起始和结束。在比特同步之后只要识别出每帧的帧头就可以很容易获取导航电文中各个子帧在导航电文中的相对位置,当帧同步和子帧同步之后,对导航电文进行奇偶校验,最后再按照电文结构解读每一项的内容。
以GPS系统的导航电文为例,导航电文的基本单位是长1500 bit的一个主帧(Frame),一个主帧包括5个子帧(subframe),每一子帧都包含10个字(word),每个字长为30 bits,即每个子帧长300 bits。子帧1,2和3在每帧中重复,子帧4和5有25种形式(同样的结构,不同的数据),即1页~25页。导航电文的传输速率是50bit/ s,传输一个子帧需要6 Sec,传送完毕一个主帧需要30 Sec,所以,传输一个完整的导航电文(25个主帧)需要750 Sec(12.5 minute)。
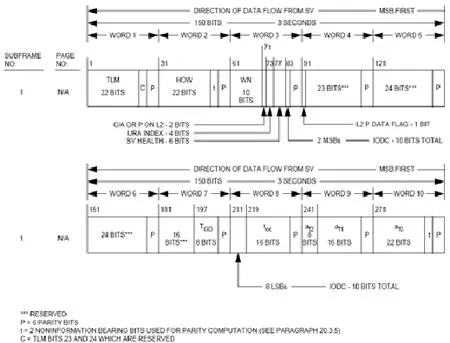
图55 子帧1数据格式
GPS系统导航电文子帧1数据格式如图55所示,每个子帧遥测字TLM(Telemetry Word)和交接字HOW(Hand Over Word)两个特殊的字开始。遥测字TLM是每个子帧的第一个字(word 1),每6s重复一次,包括8 bit的帧……
登录APP查看全文