基于ZigBee技术控制机器人运动监控系统的设计
2016-09-02李志沈阳工学院
数码世界 2016年7期
李志沈阳工学院
基于ZigBee技术控制机器人运动监控系统的设计
李志
沈阳工学院
本文基于ZigBee技术设计了机器人运动及视频监视系统,PC机做上位机,控制机器人的单片机为下位机,采用多个Zigbee DTK模块构成中继网络解决机器人控制信号的盲区问题,视频监控采用1.3GHz无线视频模块,用网络摄像头和WiFi、3G技术作为机器人图像监控的备份信道。
机器人 ZigBee技术 视频传输
1 系统整体设计
本系统硬件分为上位机和下位机2个部分,共有四个功能模块,监控中心的PC上位机模块,下位机系统模块,视频监控和DTK模块。上位机通过Zigbee模块发送控制机器人的运动指令,下位机控制机器人运动并将传感器采集的信息通过Zigbee模块传送给上位机,下位机上的视频采集模块把机器人周围的环境信息通过视频信道传送给上位机,系统整体功能模块如下图所示。
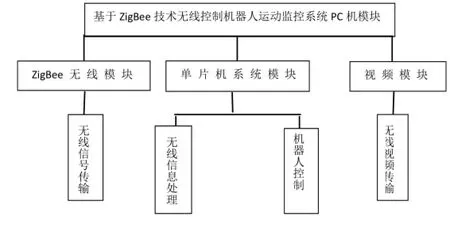
图1 基于ZigBee技术无线控制机器人运动监控系统功能模块图
2 上位机系统
上位机在PC机Windows平台上用VB语言设计控制界面,用视频采集卡接收下位机发送的视频信号,在嵌入视频监控图像的上位机编写下位机(机器人)运动功能键程序,从而实现用功能键对机器人的运动控制。
3 下位机系统
下位机是控制机器人运动的核心,机器人上还安装了无线视频、ZigBee模块。下位机(单片机)编写控制程序和与上位机的通信程序,上位机和下位机之间通过DTK模块传输ASCII码控制信息,在上位机上通过机器人的视频模块观察到小车机器人周围环境,根据观察情况给下位单片机发送机器人运动指令。……
登录APP查看全文
