基于GPS定位的四旋翼飞行器设计
2016-08-15王鹏冯帅余昌乐许童羽
王鹏 冯帅 余昌乐 许童羽


摘要:设计基于微控制器STM32F4系列和GPS定位的新型农情监测平台,以微控制器STM32F407为控制核心,用GPS模组、陀螺仪、加速度计等多种传感器测算位置和姿态信息。硬件由飞行控制器、数传模组、动力系统、机架、云台伺服系统组成。软件则采用简洁稳定的四元数加互补滤波姿态解算算法,融入PID控制算法,实现稳定飞行、GPS定位等功能。四旋翼飞行器扩展性高、适应性强,能够适应各种复杂环境,在农情信息采集中具有较高的应用价值。
关键词:四旋翼飞行器;GPS定位;STM32F4;四元数算法;农情信息采集
中图分类号:TP242.6 文献标识码:A 文章编号:1674-1161(2016)05-0027-03
随着传感器技术的突破和GPS在民用控制系统中的广泛应用,微型飞行器系统得到了长足发展,四旋翼飞行器成为国内外研究热点。四旋翼飞行器是微型机电系统的集成产物,特别适合在近地面环境(如旷野、城区和林场等)中执行测绘等任务,具有广阔的应用前景。四旋翼飞行器不但具有直升机垂直升降的飞行性能,而且在一定程度上降低了飞行器机械结构的设计难度。四旋翼飞行器的优势为:在制作过程中,对整体机身的中心、对称性及电机性能要求较低。
1 系统硬件方案
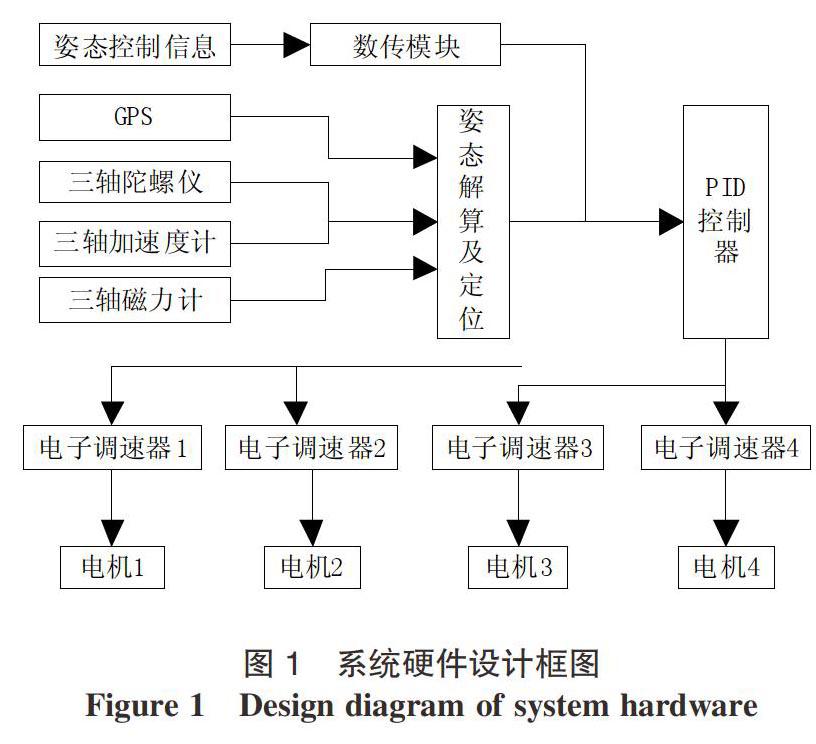
本设计采用STM32F4作为核心控制器,该微控制器(MCU)内核是ARM Cortex-M4架构,具有高性能、低功耗、低成本等特点。飞行控制器包括NEO-6M型GPS定位模组、姿态传感器MPU6050型模块、无线数传模块、无刷直流电机调速器、电源管理模组、遥控器(使用商品遥控)及接收机。MCU捕获接收机的PPM信号后,传感器与MCU采用IIC总线实现数据通信,MCU使用PWM信号控制电子调速器间接控制电机转速。……