异类传感器数据融合系统的模型设计与实现*
2016-08-10孙晓峰郭徽东
舰船电子工程 2016年7期
孙晓峰 郭徽东
(1.海军702厂 上海 200434)(2.92403部队51分队 福州 350007)
异类传感器数据融合系统的模型设计与实现*
孙晓峰1郭徽东2
(1.海军702厂上海200434)(2.92403部队51分队福州350007)
摘要异类多传感器数据融合是传感器信息处理的重要形式,以主被动传感器为基本组成。给出异类传感器数据融合中传感器空间配置、坐标转换、数据关联和被动跟踪等模型,设计了异类传感器数据融合算法流程,并利用实测数据进行验证,结果证明了模型在实际应用中的适用性和实践性。
关键词异类传感器; 被动跟踪; 数据关联; 坐标转换
Class NumberTP274
1引言
异类多传感器信息融合,是指针对同一目标,处于不同位置的同类或异类的多个传感器产生的信息加以综合,消除传感器之间可能存在的冗余和矛盾的信息,加以互补,提升其可靠性,从而形成目标相对完整一致的感知描述。系统中涉及对目标的时间统一、坐标转换,到传感器方位关联、特征信息融合等要素,由于传感器所获取的目标信息是不同维、不同地、不同时的,要对这些数据进行统一处理、优化是件复杂的事情[1~2]。本文通过坐标转换、方位关联和滤波定位实现对目标精确定位、有效融合的目的。
2传感器空间配置
2.1同地配置的主被动传感器
当主动传感器与被动传感器同地配置时,如果二者位于一阵地,则所配置的主、被动传感器站址基本一致,相对目标距离而言,站址之间的距离可以忽略不计(见图1)。
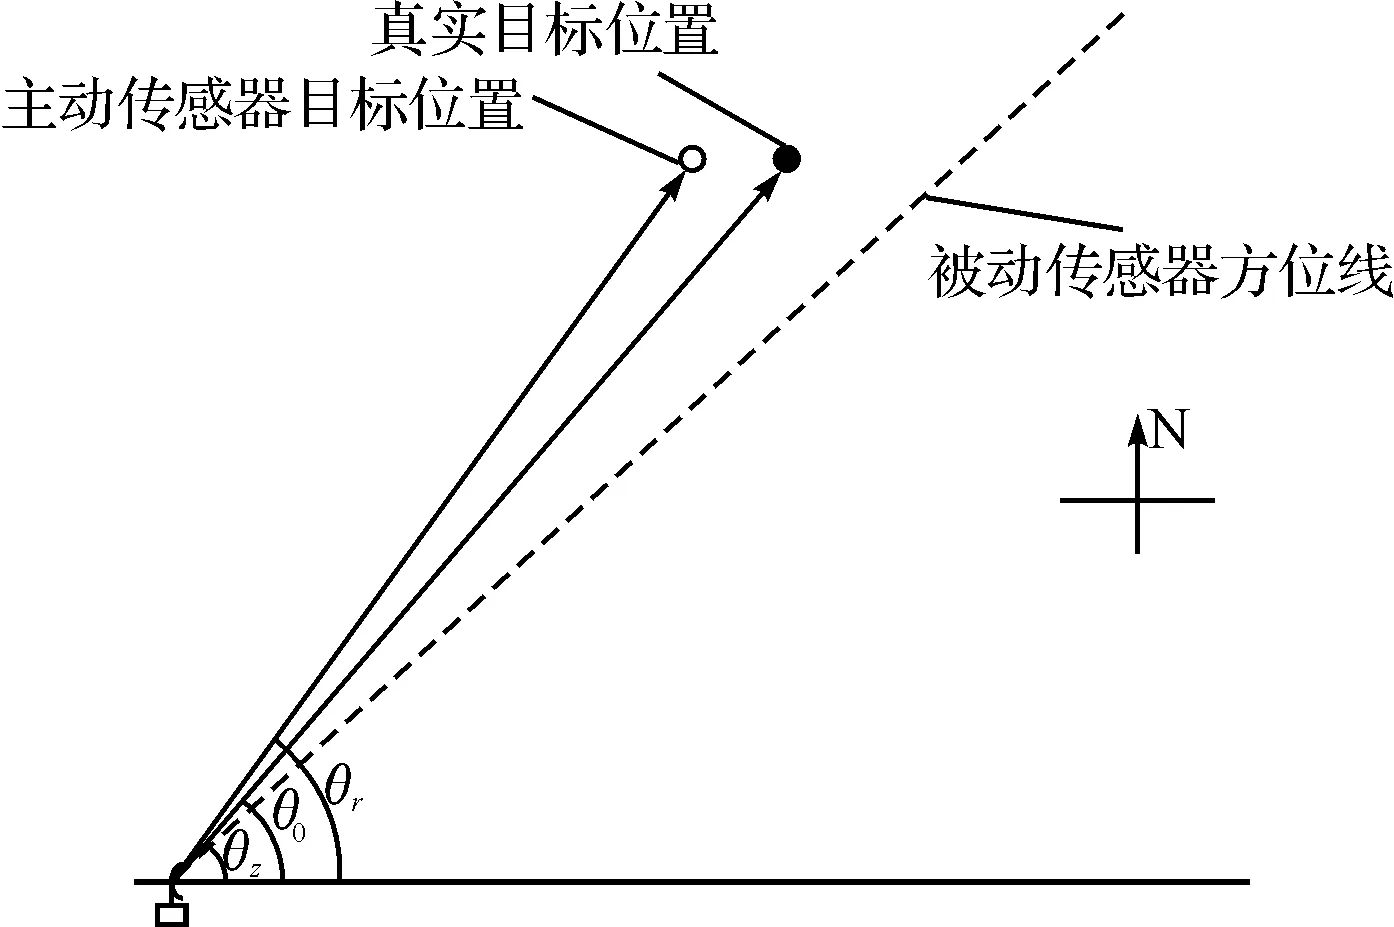
图1 同地配置的主、被动传感器
2.2异地配置的主被动传感器
登录APP查看全文