基于联合仿真的馈能悬架协调控制研究
2016-07-25蒋亦栋
环球市场 2016年22期
关键词:模型
蒋亦栋
江苏大学汽车学院
基于联合仿真的馈能悬架协调控制研究
蒋亦栋
江苏大学汽车学院
以馈能型半主动悬架系统为研究对象,对其控制系统进行设计及仿真研究,搭建馈能性半主动悬架动力学模型,设计了天棚加地棚控制算法,在上述基础上搭建了Simulink和Admas联合仿真模型,仿真结果符合馈能型半主动悬架预计效果。
摘要:联合仿真;馈能型半主动悬架;天棚加地棚控制
引言:
馈能型悬架是一种能够回收振动能量的新悬架系统。其最基本的工作原理就是用馈能阻尼替代传统被动阻尼,将原本被耗散掉的机械能转变为可被再次利用的能量,加以回收。该系统不但能降低燃油消耗、减少污染物的排放,而且还能提高车辆性能。该技术为未来汽车悬架系统电动化提供了一种新的设计思路[1-2]。
本论文以馈能型半主动悬架为研究对象,建立了馈能型半主动悬架动力学模型,并在此基础上搭建了Simulink和Admas联合仿真模型,为有效优化悬架的馈能性,引入天棚加地棚控制算法对设计悬架进行协调控制,仿真结果与预计相符。
1、馈能型半主动悬架动力学建模
将整车简化为二自由度的单轮动力学模型,如图1所示。

图1 半主动馈能悬架系统单轮模型
依据建立的悬架单轮模型,得到系统的动力学微分方程如式(1)所示:
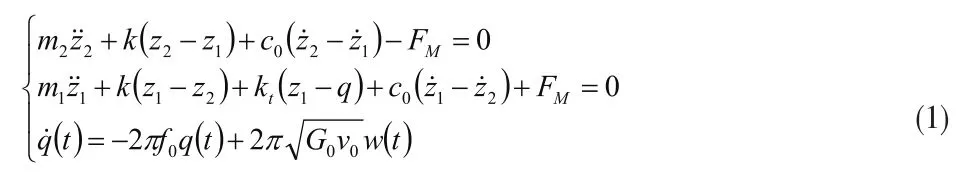
其中m2为系统的悬挂质量,m1为系统的非悬挂质量,q为路面输入位移,k为弹簧刚度,kt为轮胎刚度,c0为传统阻尼器的阻尼系数,FM为直线电机的电磁阻尼力,G0为路面不平度系数,w(t)为均值为零的高斯白噪声,v0为车速,f0为下截止频率。……
登录APP查看全文