基于图论的变形移动机器人姿态变换策略
2016-06-21山东科技大学
电子世界 2016年11期
山东科技大学 吕 鹏 刘 浩
基于图论的变形移动机器人姿态变换策略
山东科技大学 吕 鹏 刘 浩
【摘要】针对很多地形复杂的应用场合,变形移动机器人[1]的研究越来越多,但目前针对其姿态变形问题仍没有一种常规有效的方法来实现,本文采用图论方法来实现变形移动机器人姿态的变换。通过实际实验验证了该算法可以有效的解决变形移动机器人的姿态变换问题。
【关键词】变形移动机器人;姿态变换;图论
0 前言
目前,移动机器人在所有机器人的研究中占有举足轻重的地位,而使其适应大多数复杂地面环境又是移动机器人研究中的一大挑战,尤其是室外移动机器人,比如排爆机器人,对复杂环境的适应能力就是其一个技术指标。
本文研究的移动变形机器人方案示意图如图1所示。该移动机器人有四条履带。
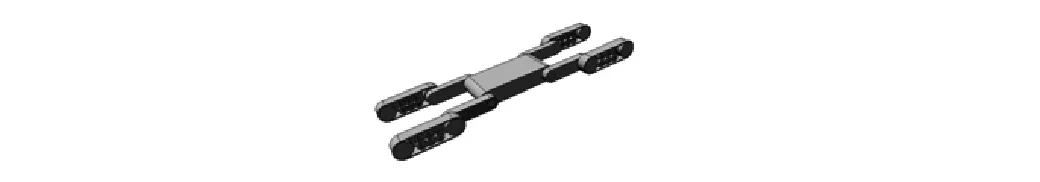
图1 结构原理
每条履带都通过一加长臂和两个关节和机器人主体相联。通过它们,每一条履带都可以实现任意角度或方向的伸展、折叠或旋转。通过这些履带、关节和加长臂的不同的组合方式,就可以获得机器人不同的移动姿态和移动方式,以适应不同地面情况的运动。
1 图论算法
将变形移动机器人各个姿态作为图的顶点,姿态之间的变换作为路径,那么任意姿态之间的变换就变成了图论中的最短路径的求解问题。
1.1 姿态变换图的确立
1.1.1 建立图顶点与姿态的对应关系表
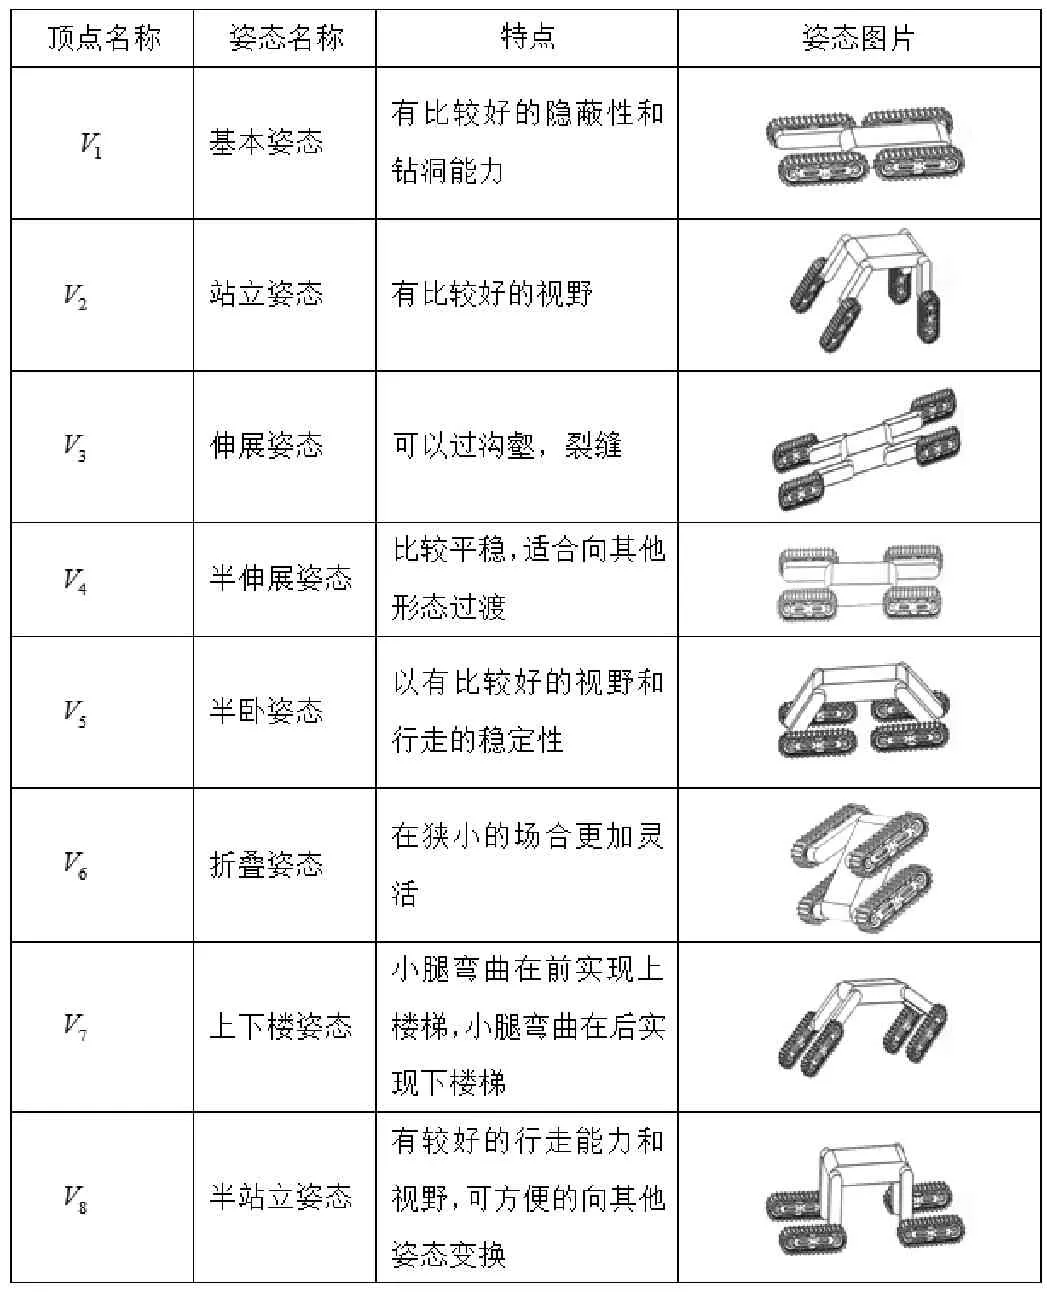
表1 顶点与姿态关系表
由表1可见,同时考……
登录APP查看全文