道路管道施工辅助机器人设计及控制
2016-04-21刘晓��
刘晓��


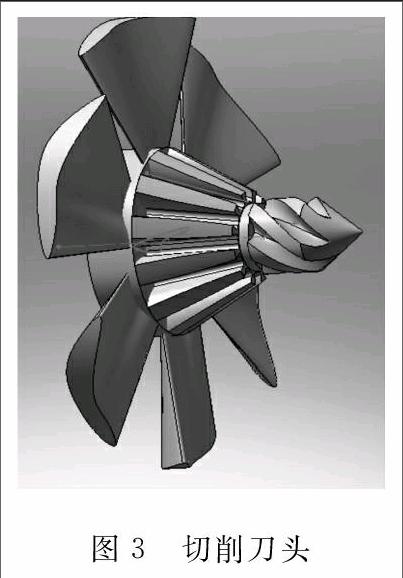
摘要:基于实际需求设计了一种道路管道施工辅助机器人,用于非开挖铺设管道施工。首先依据挖掘机器人要求,以串联构型为参考,提出了一种适用于非开挖机器人的新构型;基于构型设计了机器人系统各主要构件,包括切削刀头、螺旋输送装置、滚珠丝杠等,并利用Adams软件进行虚拟样机仿真;最后,研究机器人系统的电气控制部分,搭建了主/控电路,并利用PLC编制了相应的控制程序。
关键词:非开挖;道路管道施工;机器人;电气控制
中图分类号:U416.02 文献标志码:B
Abstract: A kind of auxiliary robot was designed for road pipeline construction based on practical needs. According to the requirements of excavation robot, a new configuration for trenchless construction was put forward based on serial robot. Main components of the robot system were designed, including cutting cutter, screw conveyer and ball screw. The virtual prototype simulation was conducted by ADAMS. The electrical control part of the robot system was researched, and the main/control circuit was set, and corresponding control program was compiled based on PLC.
Key words: trenchless; road pipeline construction; robot; electrical control
0 引 言
机器人技术是一门迅速发展起来的新学科,它在科技领域和生产生活中得到了广泛应用,使传统的生产发生变革,对人类社会产生深远的意义。随着中国人民生活水平的提高、环境保护力度的加大,传统的开挖铺设管道越来越不适应现代化建设的需求,非开挖铺设管道正得到各方面的大力支持,如何将机器人技术应用到非开挖工程管道施工中,成为国内外研究人员十分关注的课题。
非开挖铺设地下管线有顶管法、定向钻进和导向钻进法、微型隧道施工法、夯管施工法、水平螺旋钻进法以及冲击矛铺管技术等十几种方法[1-2]。1896年美国北太平洋铁路铺设工程的顶管法是最早使用的非开挖施工方法,1967年美国Schamm公司生产了第一台冲击式微型顶管机,1975年日本推出第一台微型隧道铺设设备[3],推动了该技术在国外的广泛应用。随着1953年北京的人工手掘式顶管出现,国内开始使用这项技术,但设备相当简陋。……