基于AMESim的5070TSLF4扫路车行走系统仿真与试验研究
2015-11-04林初仁
建材与装饰 2015年39期
关键词:系统
林初仁
(福建群峰机械有限公司环卫设备研究所 福建 泉州 362302)
基于AMESim的5070TSLF4扫路车行走系统仿真与试验研究
林初仁
(福建群峰机械有限公司环卫设备研究所福建泉州362302)
采用仿真与试验结合的方式,建立扫路车行走系统的AMESim仿真模型,定位了车辆在较高液压系统压力及马达较高转速时实际车速与理论车速相差较大的原因并提出改善措施。仿真模型的建立也为后续提高车辆行驶性能等问题的深入研究提供了理论依据。
行走系统;AMESim仿真模型;闭式液压系统
1 引言
某5070TSLF4扫路车为全液压驱动的纯扫式扫路车,其行走系统采用闭式液压驱动与控制技术,行走速度无极可控,并能利用发动机反向拖动进行制动,具有很好的操控性。
本文通过建模仿真与试验相结合的方式,建立闭式液压驱动的行走系统仿真模型,与试验数据进行比较,提出该车辆在设计和使用过程中合理化建议,为后续车型及其他相关车型的设计开发和深入研究提供理论参考。
2 行走系统简介
该车辆行走系统主要由发动机、闭式液压系统,减速器,后桥等组成。其中闭式液压系统原理简图如图1。
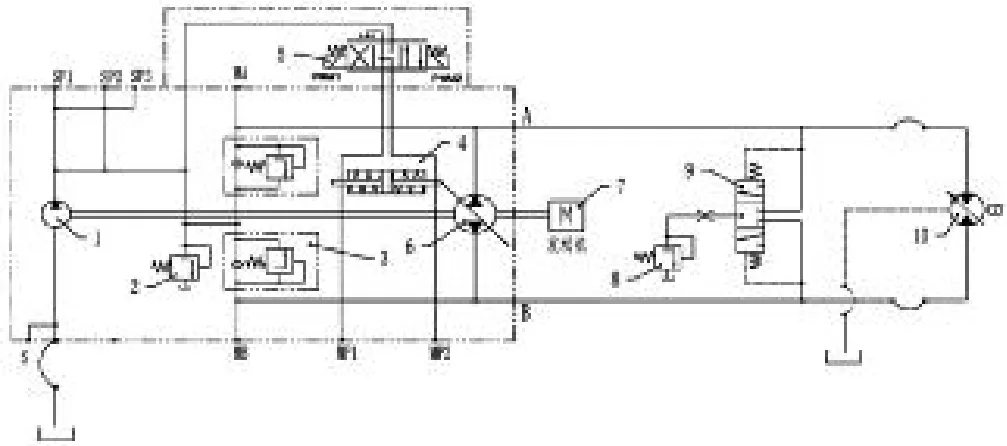
图1 液压系统原理简图
图1中的发动机驱动闭式泵6,并由闭式泵6直接驱动闭式马达10,再通过减速器驱动后桥后轮转动。闭式泵的排量和方向由伺服阀5进行控制,从而控制车速和行驶方向,闭式马达10有两档排量,形成快速挡和慢速挡。系统的压力由对称布置的高压溢流阀3进行限制,安装于马达侧的冲洗阀将低压侧油液置换至油箱,并由补油泵1通过补油单向阀补充进低压侧,从而对闭式系统进行冷却和油液置换。……
登录APP查看全文