基于PLC与步进电机的气动手搬运机械手控制
2015-10-21梁春鸿
科技与企业 2015年5期
关键词:系统
梁春鸿

本文针对气动机械手的结构以及工作原理的介绍,重点分析了气动机械手的控制要求,并在此基础上进行气动机械手控制系统的设计,而且通过相关实验,证明该机械手控制方便、定位精确,可以长期稳定的运行。
目前,由于机械手技术有了快速的发展,同时PLC控制技术以及点控制技术也在生产实践中得到应用,所以,适合在工业自动化生产中使用的通过机械手也有了不小的进展。因为气动机械手具有诸多优势,比如结构简单、定位精确、控制便捷等,因此被自动化生产线大量采用。本文将结合自动化生产线的实际情况,进行基于PLC与步进电机的气动手搬运机械手控制的探讨。
一、起动机械手的机构及原理
1、气动机械手的结构
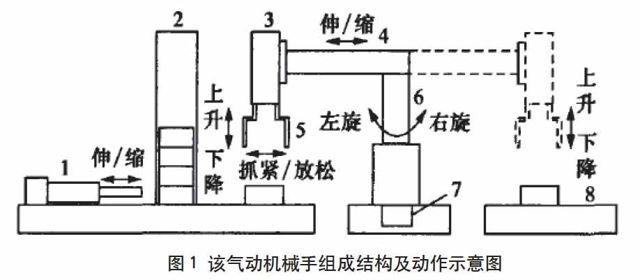
该气动机械手的结构如图1所示,其中1为推料气缸,2为工作库,3为单杆气缸,4为双导杆气缸,5为气动手抓,6为转轴,7为步进电机,8为传送带。在以上组成元件中,燃料气缸主要负责在工件库中推送工件;气动手抓则是用来抓紧工件或放松工件;双导杆气缸是用来控制机械手臂进行缩回或者伸出动作;单杆气缸可以提升或者降低气动手抓;不仅电机控制着机械手臂的旋转,并且依据脉冲数量来保障定位准确。
2、气动机械手的工作原理
本文探讨的气动系统包括了推料气缸、升降气缸、伸缩气缸和气动手抓等组成部分。其中,单电控制二位五通阀负责控制推料气缸、升降气缸以及伸缩气缸。而气动手抓则是被双电控制二位五通阀来进行控制。……
登录APP查看全文