点焊机器人路径规划及应用
2015-10-21兰斌
中国机械 2015年7期
兰斌

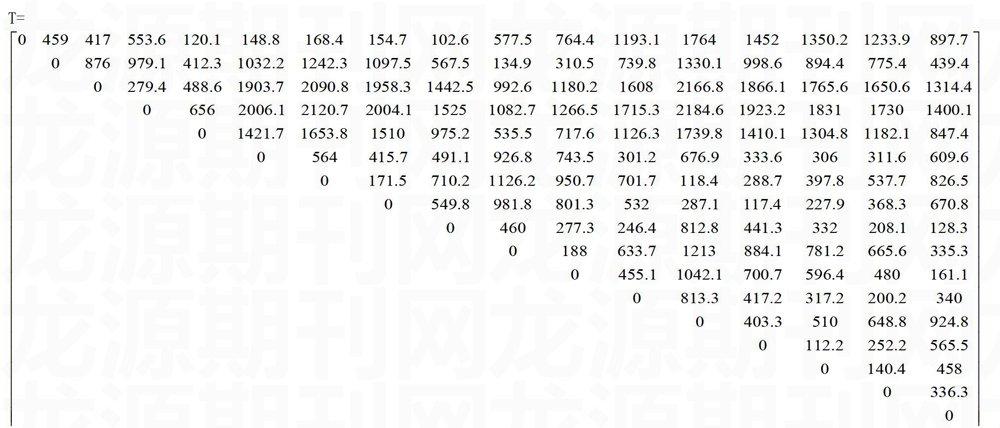

摘要:针对目前白车身焊接机器人路径规划不合理的问题,总结归纳了不同算法的优点和不足,改进了贪婪算法容易进入局部最优的缺陷,并提出一种基于删除最大的距离的路径规划新算法。结合实际生产线车身侧围焊点布局,用两种算法作了对比分析,最后用DELMIA软件进行了实例验证。
关键词:白车身;路径规划;TSP问题;贪婪算法
前言
随着社会经济和科学技术的快速发展,焊接机器人技术不管是在研究领域还是工程实践领域都有了很大的提高。焊接机器人在白车身焊接上的运用,很大程度上提高了焊接质量,改善了工人的劳动条件,提高了生产效率。而点焊以其独特的成本优势使得它成为了目前国内的各大汽车组装厂的主要焊接方式。然而在实际生产过程中,传统的点焊机器人一般采用路采用在线示教方法对机器人的路径进行规划和仿真,由于工作任务和工作环境的复杂性,并且多台机器人还需避免相互干涉和碰撞,因此,实际工作中需对机器人反复调试,从而会导致机器人路径的设计工作量大、效率低,且不便于优化、无法并行工作[1]。本文在对点焊机器人和车身进行虚拟建模的基础上,提出基于删除最大距离的新型算法,并编写算法实现程序,在DELMIA软件仿真中实现点焊机器人路径自动规划,在很大程度上提高点焊机器人的路径规划设计效率,提高了点焊机器人的工作效率。
1.白车身焊接特点
焊接工艺是整车制造厂四个工艺之一,是白车身加工制造的重要环节,白车身焊接包括对发动机仓,前底板,后地板,侧围,顶棚和五门一盖等零部件或零部件总成的装配焊接。……
登录APP查看全文