自动化过程控制对PID控制方法的应用及其参数整定策略
2015-09-22刘晓霞孙康波
电气开关 2015年1期
刘晓霞,孙康波
(沈阳理工大学装备工程学院,辽宁 沈阳 110000)
1 引言
在工业过程控制中,大于95%的控制回路有PID结构,PID这种控制方法之所以得以广泛使用在于其结构简单,在具体应用过程中已被理解、实现,很多高级控制均将PID控制当作基础。科学设计PID参数能让工艺参数控制的更加平稳,预防液位控制系统抽空、压力控制系统安全阀起跳、温度控制系统过大降低产品质量[1]。同时,在确保生产安全、产品质量的条件下还可起到节约能耗的效果。
2 PID控制方法的应用
PID控制实质上包括PI控制与PD控制两部分,PID控制器主要依照系统误差,借助微分、积分及比例计算所得控制量实施控制,确保自动控制体系在受到干扰情况下也可平稳运行。在连续一段时间内PID控制系统情况如图1所示。
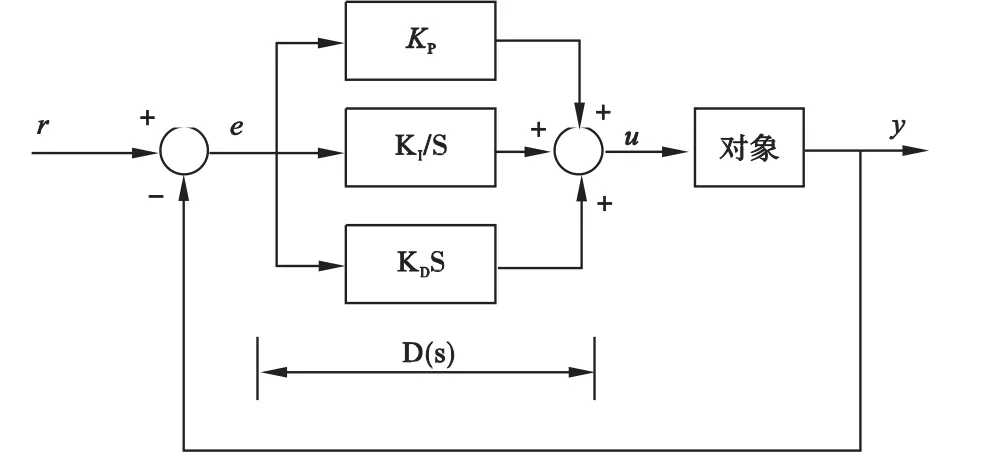
图1 PID控制系统
在具体应用过程中,可依照受控对象的特点、控制功用要求而选用合适的控制组合,形成①比例(P)控制器:u(t)=Kpe(t);②比例+积分(PI)控制器:u(t)③ 比例 +积分 +微分(PID)控制器:
在上述公式中,KP表示比例放大系数,数值为100/P,T1表示积分时间,TD表示微分时间。比例控制可以快速反映误差,进一步缩小稳态误差,但其不能从根本上消除稳态误差。若比例放大系数增大,可导致系统不稳定。积分控制主要作用在于若系统存在误差,积分控制器不断积累,输出控制量,进一步消除误差。故只要时间充足,积分控制会彻底消除误差,促使系统误差变成0,进一步消除稳态误差[2]。若积分作用过于强大将加大系统超调,重则导致系统发生振荡。……
登录APP查看全文