大直径对接管焊接机器人的结构设计与分析
2015-09-13李生保乌日图谢振平康俊峰杜宏旺
制造业自动化 2015年17期
李生保,乌日图,谢振平,康俊峰,杜宏旺
(1.内蒙古工业大学 机械学院,呼和浩特 010051;2.哈尔滨工程大学 自动化学院,哈尔滨 150001)
0 引言
管道对接是管道铺设过程中一个重要的工序,它广泛应用于的油气、天然气输送管道等需要两管对接的行业。鉴于现在大直径管道焊接绝大多数还是采用传统的手工焊接,工作效率低,工作进度慢,对人身伤害大,进而设计一种适合大直径、全位置的焊接机器人对大直径管道铺设具有代表性的意义[1~3]。
1 焊接机器人组成介绍
焊接机器人采用了移动小车式,具有结构简单、便于携带、灵活性好等特点,其三维实体模型如图1所示,具有3个运动机构,分别是周向旋转机构、轴向摆动机构和径向伸缩机构。
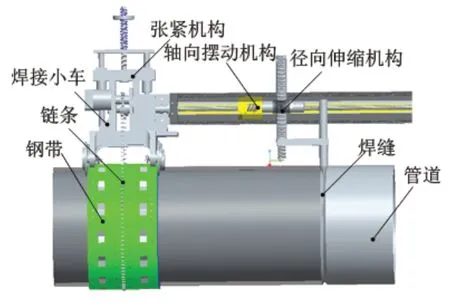
图1 焊接机器人结构
周向旋转机构主要由车体、钢带型轨道、主动链轮、链条和张紧机构等组成。周向旋转机构采用齿轮链条机构,电机驱动主动齿轮旋转,齿轮带动链条,链条和钢带的摩擦力促使小车绕驱动方向的反方向运动。这里的链条的外链板具有齿锯,从而增加了链条和钢带的摩擦度。
轴向摆动机构主要由滚珠丝杠、直线导轨、支架等组成。轴向摆动机构采用的是滚珠丝杠—直线导轨机构传动机构,电机驱动滚珠丝杆,丝杆带动丝母在直线导轨上沿轴向来回摆动。
径向伸缩机构就是焊枪调整架的一部分,主要由齿轮、齿条、支架等组成。当电机驱动齿轮,齿轮带动齿条径向升降。
2 焊接机器人的结构设计
2.1 周向旋转机构
周向旋转机构是实现大管径、全位置焊接,以及便于装卸的关键内容。……
登录APP查看全文
