力感知系统的研究综述
2015-09-12豆勤勤
中国高新技术企业 2015年34期

摘要:文章介绍了力觉感知系统的结构原理,对力觉感知系统的驱动结构、新型材料磁流变液以及当前力觉反馈设备进行了综述,提出了一种新型的基于磁流变液装置的力觉感知系统结构。该新型结构型式相对简单,几乎无磨损,器件寿命长、所用材料来源丰富、价格低廉,有良好的工程应用前景。
关键词:力感知;磁流变液;力觉反馈设备;遥控机器人;传感器 文献标识码:A
中图分类号:TP393 文章编号:1009-2374(2015)34-0002-03 DOI:10.13535/j.cnki.11-4406/n.2015.34.002
1 概述
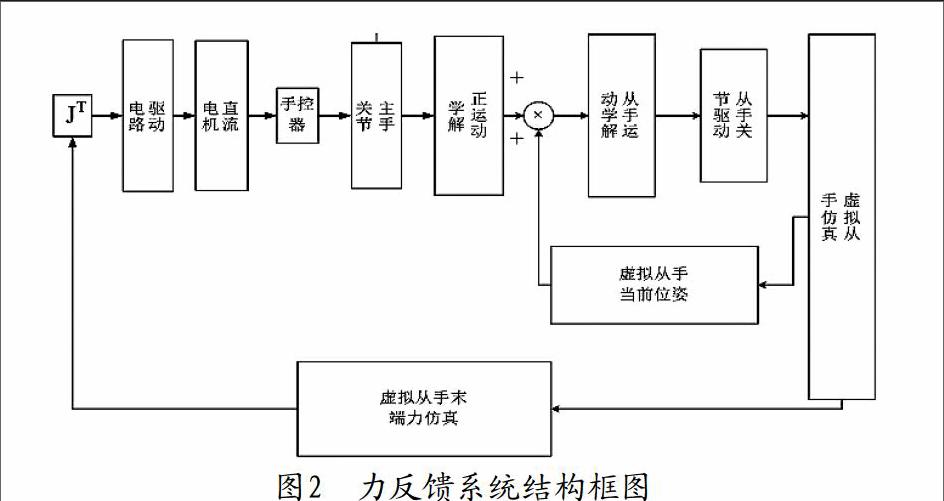
在遥控机器人工作系统中,操作者一般是通过机器人本身携带的传感器来获取并感知远端机器人的工作信息。目前采用的手段主要有视觉和触觉传感。其中触觉传感与反馈同时发生,精确度较高,实时性较强。而力觉又是触觉中较复杂的一种感知。力觉反馈是指上位机对操作者输入的信号进行作用,并通过力觉反馈设备反作用于操作者的过程。在此过程中,力觉反馈设备利用机器人传感器测量操作者的运动信息,并将数据准确地反馈给上位机,上位机根据力觉生成算法自动生成力觉反馈设备的控制信号,分别传输给显示设备和力觉反馈设备,并将远端作业环境中生成的力感反馈给操作者,使操作者产生身临其境的力觉临场感(如图1所示)。力觉反馈设备是机器人遥控工作系统中对力觉信息感知的关键部件,是操作者感知机器人工作环境并对其进行控制的重要媒介,具有人机接口的作用。
图1
力觉信息主要通过反馈设备的驱动机构提供给操作者,因此,如何有效地提供力觉反馈和位置控制精度是力觉临场感知系统研究的关键。……
登录APP查看全文
