基于专家PID的直流无刷电机控制系统*
2015-07-05张浩吴新开
电气传动自动化 2015年4期
张浩,吴新开
(湖南科技大学信息与电气工程学院,湖南湘潭411201)
基于专家PID的直流无刷电机控制系统*
张浩,吴新开
(湖南科技大学信息与电气工程学院,湖南湘潭411201)
摘要:由于直流无刷电机存在时变性、非线性、不确定性、难以建模等特点,采用常规的PID很难达到理想的控制效果。通过专家PID控制理论并结合实践研究,提出一种高性能的速度控制方案。基于多旋翼飞行器常用的无刷电机转速控制这一实验平台,采用编码器测速实现无刷电机的闭环控制。无刷电机速度PID控制器的引入,开辟了多旋翼飞行器电机控制和姿态控制的新思路。
关键词:无刷电机测速;非线性;鲁棒性;专家PID控制
*全国大学生研究性学习和创新性实验计划项目(104-143101)
1 引言
多旋翼飞行器常用的直流无刷电机[1、2]作为驱动平台,该平台由STM32F103RBT6的核心控制器[3]、增量式光电编码器、朗宇无刷电机(2216 1100kV)、好盈天行者无刷电调(40A)、个人计算机、上位机软件构成,其系统结构框图如图1所示。
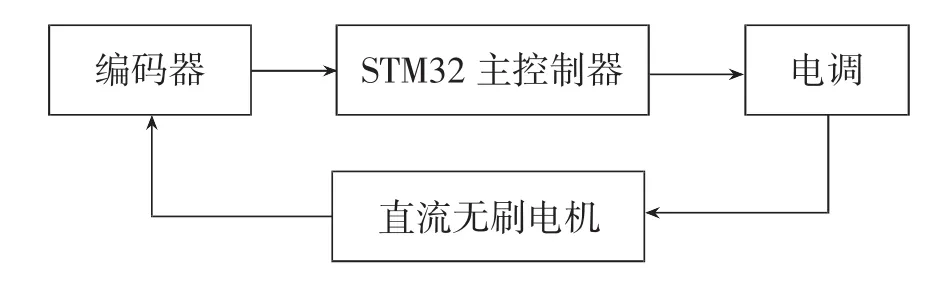
图1 无刷电机控制系统结构框图
STM32F103RX系列控制器最高的主频为72MHz,时间最小分辨达到13.9ns,处理能力1.25 DMIPS/MHz,64K Flash,20K SRAM,拥有3个四通道16位的通用定时器,采用增量式光电编码器。
无刷电机启动后的转速范围约为50到230 转/s。其输入与转速的曲线图如图2所示,横坐标为驱动信号,纵坐标为转速,电机转速和输入的关系是非线性的[4、5]。
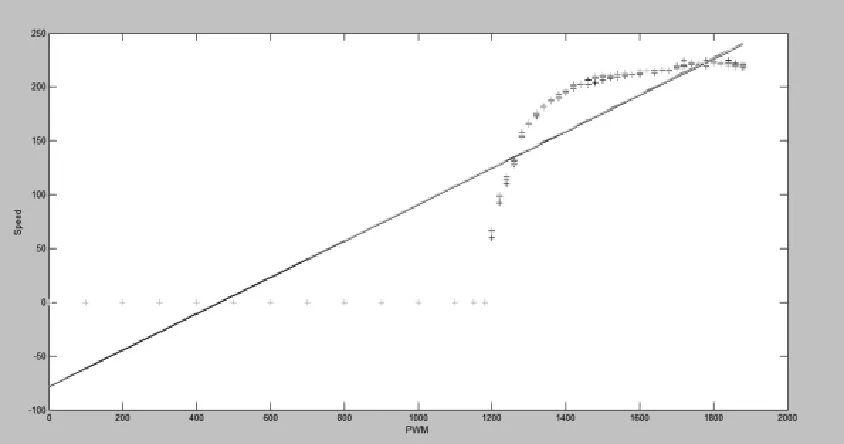
图2 控制量与电机转速关系
上位机采用串口方式和控制器进行双向通信,上位机可以向下位机写PID等参数,下位机也可以将电机转速等信息传到上位机电脑中显示。……
登录APP查看全文
