单神经元PID控制算法在智能车控制系统的应用
2015-01-13侯一民朱志超
化工自动化及仪表 2015年2期
侯一民 朱志超
(东北电力大学自动化工程学院,吉林 吉林 132000)
智能车即无人驾驶车辆,涉及环境感知、路径规划、驾驶行为智能决策、车辆导航定位及车辆自动控制等技术领域,作为智能交通系统中许多高新技术的载体而受到广泛关注。对于智能车的研究,控制部分作为最底层和最重要的环节,是智能车的核心部分[1]。
PID算法作为典型的传统反馈控制,以结构简单、鲁棒性好及稳定性高等优点而广泛应用。肖建文和李永科运用增量型PID控制算法对舵机和电机进行控制,但在环境变化时,该算法不能及时自整定控制参数,小车的行驶易受干扰而出现振荡[2]。针对这一缺点,林焕新等提出了模糊PID控制算法,该方法克服了PID参数不能自整定的缺点,但模糊控制规则是根据研究者的先验知识和实践经验确定的,具有不完整和主观性强的缺点[3]。黄志强提出了分段PID控制算法,该算法需对路径进行分段,降低了控制器的运行速度,从而影响小车的行驶速度[4]。为此,笔者尝试将具有自学习、鲁棒性强及不需建立具体的数学模型等优点的单神经元算法与经典PID算法相结合实现对智能车的控制。
1 智能车硬件结构①
智能车能否平稳快速行驶,取决于小车系统的路径识别、判断及反应能力等,这都与小车的硬件系统有关,因此设计时要充分考虑其合理性。智能车硬件整体结构如图1所示。
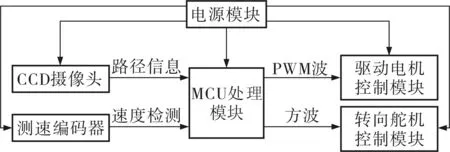
图1 智能车硬件整体结构框图
由寿命长、污染小的额定电压为7.2V的……
登录APP查看全文