电动叉车EPS 控制系统的设计与实现
2015-01-13宋秦中
微特电机 2015年10期
宋秦中,许 猛
(1.苏州市职业大学,苏州215104;2.南京理工大学,南京210094)
0 引 言
电动叉车是以蓄电池为动力的叉车,具有行走和提升货物的功能,具备小巧灵活、噪声小、无污染等特点,广泛应用于矿山、港口、机场、仓库、厂房、车间等场合,是实现物流机械化、提高作业效率、减轻搬运劳动强度的重要工具。作为电动叉车的主要性能之一,电动助力转向系统(以下简称EPS)是目前叉车转向技术应用的主流。关于电动叉车EPS 系统,国外进行了大量的性能研究,技术相对领先,但由于技术保密等因素限制,相关研究文献很少,研究的重点集中在电机结构、控制算法、路感及操纵平顺性、稳定性、安全性等方面[1-5]。电动助力转向控制系统是电动助力转向系统的关键部件,是助力转向系统台架实验研究的核心,基于MC56F8257 DSC 开发平台,本文对电动叉车EPS 控制系统进行软件和硬件设计,并从样机设计开发的角度,进行了电动叉车用EPS 控制系统的台架实验,设计的控制系统具有灵活方便、移植性强的特点。
1 设计方案
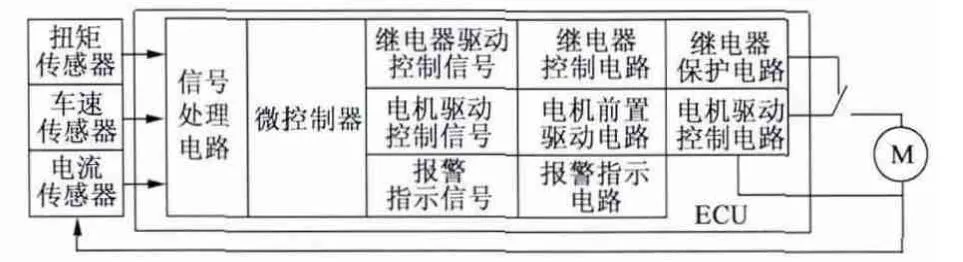
图1 EPS 控制系统结构图
EPS 控制系统的设计方案如图1 所示,整个方案分为传感器、ECU 和助力电机等3 个主要部分组成。EPS系统大部分时间处于待机状态,需要转向时,助力电机才会运行。电动叉车转向时,转向轴转动,ECU 根据扭矩传感器采集来的转向盘扭矩信号进行助力控制,电机助力随转向盘转矩增大而增大;根据车速传感器采集的车速信号进行路感控制,车速升高,电机助力减少,路感增强。……
登录APP查看全文
