无刷直流电机网络伺服控制技术研究
2014-10-27祁树胜
西安航空学院学报 2014年1期
关键词:系统
祁树胜,祁 特
(1.西安航空学院 电气学院,陕西 西安 710077;2.天津大学 材料科学与工程学院,天津 300072)
1 简介
近些年来,电机网络控制已成为运动控制技术领域的研究热点之一。网络的应用为系统带来了诸多的优势,同时也给系统的控制带来了一些难题,如传输延时,数据包丢失等。这些问题不但会影响系统的动态特性,还有可能使系统变得不稳定。因此,网络的引入还使系统的分析变得更加复杂,系统的控制也变得困难。
本文提出了一种无刷直流电机网络伺服控制系统的设计方案。考虑了网络系统前向及反馈通道均存在延时的情况,网络伺服控制器采用基于模糊自适应调节的广义预测控制算法。在假设网络延时有界的前提下,考虑了双向延时对系统控制特性的影响,采用预测控制算法计算控制律以改善系统的鲁棒性,以模糊自适应调节算法来克服系统参数不确定对系统控制特性的影响。
2 系统分析
系统结构如图1所示。系统包括:网络控制器,网络延时补偿器,电机本体,传感器和执行器。传感器和执行器为时间驱动。控制器为事件-时间驱动。执行器端设置延时补偿器以补偿前向通道延时。反馈通道延时补偿由网络控制器完成。
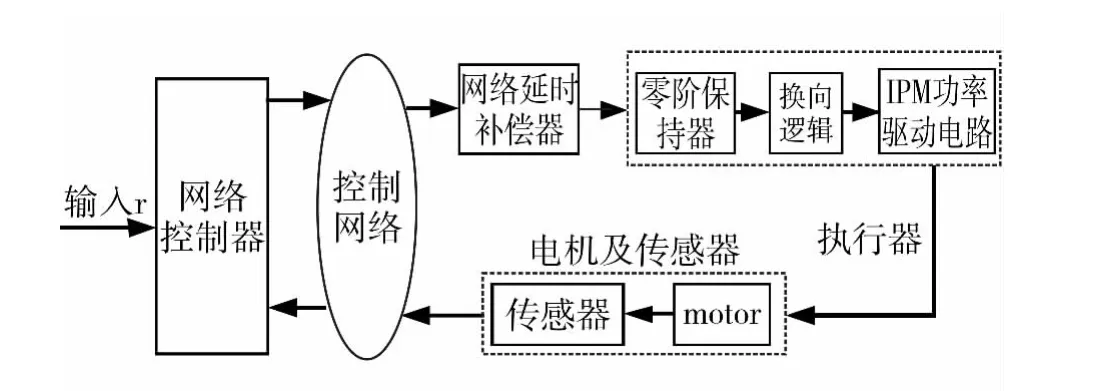
图1 系统结构图
2.1 电机模型
无刷直流电动机工作在两相导通星形三相6状态方式下,电磁转矩方程为:
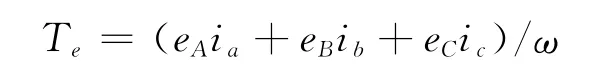
式中:Te为电磁转矩,N·m;ω为电动机转子机械角速度,rad/s。电机机械运动方程:
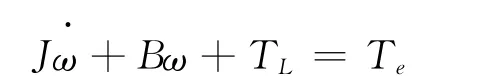
式中:TL为负载转矩,Nom;J为电机转动惯量,kg/m2。
由于无刷直流电动机工作在两相导通星形三相6状态方式下,则有:
登录APP查看全文