自动寻迹机器人电控系统设计
2014-10-21王顺利王景夏石宇辛绍杰
电子世界 2014年6期
王顺利 王景夏 石宇 辛绍杰

【摘要】自动避障寻迹机器人能够在复杂的路况下精确地完成指定工作。介绍了所设计的基于摄像头智能识别路径的机器人的组成,完成了基于单片机的电控系统硬件的设计,采用C语言编写控制系统的软件。该机器人的试验证明,应用该电控系统的机器人较好地完成了预期功能。
【关键词】电控系统;自动循迹;无线视频;C语言
自动避障寻迹机器人主要由机械系统、电控系统及其软件、摄像系统、电源系统等组成。该机器人采用摄像头采集数据,精确度高,采集快,很好实现了系统的功能要求。
1.电控系统硬件设计
电控系统主要包括:电源电路,电机驱动电路,主控电路和遥控电路等。电控系统硬件的设计采用飞思卡尔公司的S12XS128芯片。该芯片有8路AD,2路串口通信和8路PWM。运行时钟可以超频到64MHz,完全可以满足系统的需求。
电控系统中,S12芯片需要5V电压和200mA电流;舵机的供电电压为5V,电流为200mA;直流电机需要直接接电压7.2V,电流800mA的电源。系统选用电压7.2V、功率1200mAh的锂电池供电;稳压芯片采用两片LM7805芯片提供5V电压,一路为舵机供电,另一路为其他模块供电,电源电路如图1所示。
图1 LM7805电路图
所设计的无线传输电路由单片机,车载无线接收发器和电脑端无线收发器组成,采用RS232通讯协议传输数据。无线传输收发器采用汇睿微通公司的XLTTL-USB串口转USB接口和XL02-232API模块组成。
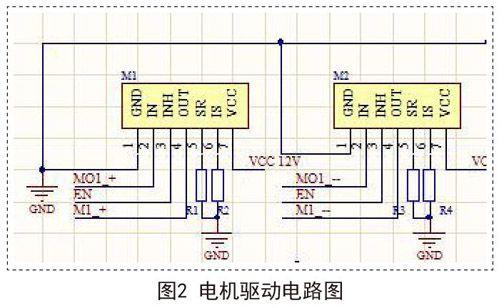
电机驱动电路采用智能功率芯BTS7960芯片,该芯片是应用于电机驱动的电流半桥高集成芯……
登录APP查看全文