基于电磁驱动的爬行机器人设计
2014-10-21韩忠华
中国机械 2014年24期
韩忠华

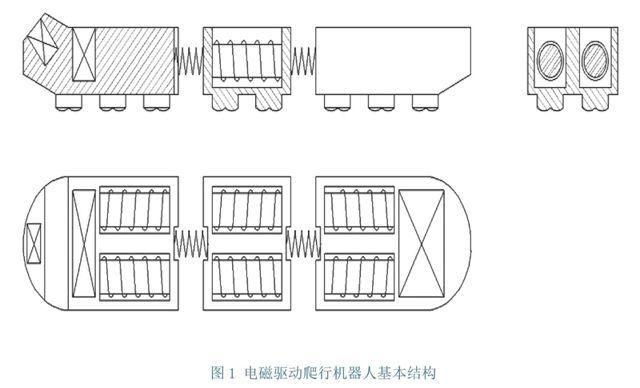
摘要:介绍了一种基于电磁驱动结构的爬行机器人的研究与设计,系统的研究了其结构形式和驱动方式,详细的讨论了其行走原理。研究证明该爬行机器人具有结构简单、易于控制、稳定性好等优点。
关键词:电磁驱动;爬行机器人;运动分析
引言
爬行机器人是机器人领域重要的发展分支。近年来,国内外学者对尺蠖、蛇、蚯蚓等生物在复杂环境下有效运动机制展开了大量研究,根据其运动原理设计出尺蠖式、蛇形、蠕动式等多种类型仿生爬行机器人。除了传统的刚性结构,自由度更高、适应性更强的软体柔性结构也不断被尝试应用,并取得了良好的效果。
爬行机器人的驱动方式较多,如常规的电机驱动、记忆合金驱动(SMA)、气动、电活性聚合物驱动和化学驱动等。借助以上驱动方式,仿生爬行机器人可以完成蜿蜒或伸缩等基本动作,实现本身的行走。
值得指出的是,对仿生类爬行机器人的研究紧密结合了其实际应用需求。如:针对狭小、粗糙、陡峭、崎岖的复杂环境下(如灾难废墟内)探寻、搜救等应用,研发了稳定性好、横截面小、自由度高的蛇形机器人[1];针对工业管道的监测、检修等应用,研发了简单紧凑、运行平稳、可靠性高的尺蠖式机器人[2];而在医疗领域,适合柔软、弯曲环境下的运动蠕动式机器人得到了良好的应用与发展[3]。
本文针对狭小的平面使用环境,设计了一种基于电磁驱动的爬行机器人,结构简单,控制简便,横截面积小,行走效率高,适合在缝隙中穿行。……
登录APP查看全文