异步电机磁链观测技术的研究
2014-09-21张礼运张亚东康乐
船电技术 2014年6期
关键词:模型
张礼运,张亚东,康乐
(1. 中海油田服务股份有限公司,北京101149;2. 武汉船用电力推进装置研究所,武汉430064)
0 引言
异步电机运行时电机实际磁场很难通过直接的手段观测出来,通常采用间接手段观测异步电机在各种工况下的磁场。但实际电机为非线性系统,存在磁场饱和、磁场交叉影响、参数摄动等因数的影响,这导致基于理想电机的磁链观测模型观测的磁链与电机实际磁链在幅值和相位上存在偏差,直接影响异步电机铁磁材料的利用率(在磁饱和拐点充分利用铁磁材料),降低了异步电机矢量控制的解耦特性,降低了异步电机的动态性能,严重时导致电机无法正常工作。因此,必须采取措施提高异步电机的磁场观测精度和鲁棒性,保证异步电机在任何工况下,观测磁链与实际磁链在幅值和旋转角度上基本保持一致。
目前控制系统中磁链观测模型采取在理想电机数学模型基础上建模,通过可测量来校正、补偿观测的磁链,提高磁链观测的鲁棒性、精度[1]。
本文基于异步电机矢量控制系统的磁链观测进行研究与探索。
1 基于异步电机模型下的磁链观测
1.1 电流模型
磁链观测的方法很多,最基本的是从电机理想模型出发得到的电流模型、电压模型、以及两者结合的观测方法。
根据异步电机数学模型得到:
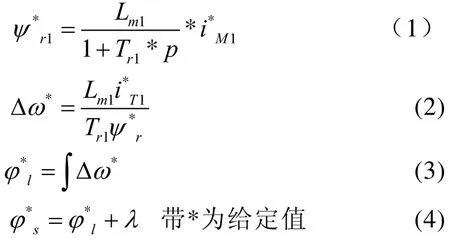
电机存在磁饱和特性和磁场交叉耦合,同时转子电阻也随转子温度的上升而变化,这限制了电流模型仅能用于低速工况下,且观测转子磁链幅值和旋转角度与电机实际转子磁链幅值和旋转角度有一定的差别。……
登录APP查看全文