食饵具有阶段结构的时滞捕食系统的Hopf分支控制
2014-09-13孙礼俊
刘 娟, 孙礼俊
(蚌埠学院 数学与物理系,安徽 蚌埠 233030)
0 引言
捕食系统在种群动力学建模中非常重要,多年来受到国内外许多学者的关注[1-3].但是,在传统的捕食系统模型中,都假设食饵对捕食者的威胁具有相同的抵御能力.这种假设对于许多动物种群来说是很不现实的.因此,近年来具有阶段结构的捕食系统模型受到学者的关注[4-9].文献[6]研究了一类食饵具有阶段结构的时滞捕食系统模型
(1)
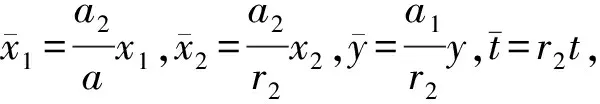
(2)
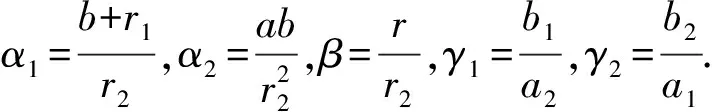
文献[6]研究了系统(2)的Hopf分支问题,得到了系统(2)产生Hopf分支的充分条件.Hopf分支是一种重要的非线性现象,而这种现象的发生可能对动力系统造成难以估计的有害影响.基于此,本文针对系统(2),利用状态反馈和参数扰动设计Hopf分支控制器,研究受控系统的Hopf分支,其模型如下:
(3)
其中α′和β′是对系统Hopf分支进行控制的参数.
1 受控系统的Hopf分支存在性
显然,系统(3)和(2)具有相同的平衡点.由文献[6]知,如果系统(3)满足条件
H1)α2-(1+βγ1)α1>0,
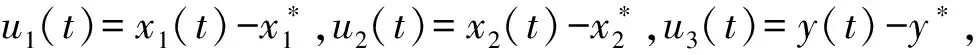
(4)
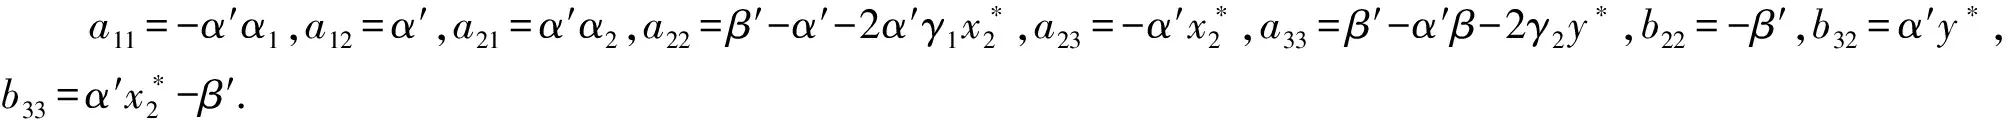
系统(4)的特征方程为
λ3+A2λ2+A1λ+A0+(B2λ2+B1λ+B0)e-λτ+(C1λ+C0)e-2λτ=0,
(5)
其中
A0=(a12a21-a11a22)a33,A1=a11a22-a12a21+(a11+a22)a33,A2=-(a11+a22+a33),
B0=a11(a23b32-a33b22)+b33(a12a21-a11a22),B1=b22(a11+a33)+b33(a11+a22)-a23b32,
B2=-(b22+b33),C1=b22b33,C0=a11b22b33.
方程(5)两边同时乘以eλτ,得到
B2λ2+B1λ+B0+(λ3+A2λ2+A1λ+A0)eλτ+(C1λ+C0)e-λτ=0,
(6)
当τ=0时,方程(6)变为
λ3+(A2+B2)λ2+(A1+B1+C1)λ+A0+B0+C0=0.
(7)
根据赫尔维茨定理,如果
H2)A2+B2>0,且(A2+B2)(A1+B1+C1)>A0+B0+C0,
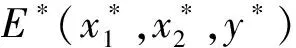
当τ>0时,令λ=iω(ω>0)为特征方程(6)的根,代入(6)并分离实虚部得
(8)
从而,有
(9)
其中
n5=B2,n3=A2B1-A1B2-B2C1-B0,n1=A1B0+B0C1-A0B1-B1C0,
n4=B1-A2B2,n2=(A0-C0)B2+(C1-A1)B1+A2B0,n0=B0(C0-A0),
进而,得到
ω12+e5ω10+e4ω8+e3ω6+e2ω4+e1ω2+e0=0,
(10)
其中
令ω2=v,方程(10)变为
v6+e5v5+e4v4+e3v3+e2v2+e1v+e0=0.
(11)
下面给出如下假设:
H3) 方程(11)存在6个正根,分别表示为v1,v2,v3,v4,v5和v6,
对于每个特定的ωk,根据(9),可以得到
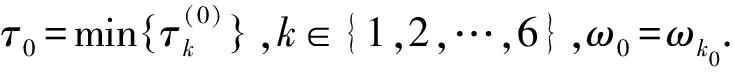
方程(6)的两端分别对τ进行求导,得到
因此
其中
显然,如果
H4)PRQR+PIQI≠0,
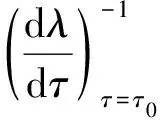
根据文献[9]中的Hopf分支定理,得到下列结果.
定理1对于受控系统(3),如果H1)~H4)成立,则
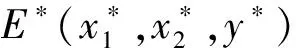
2 数值模拟
对受控系统(3)进行数值模拟,系统参数选取如下:
α1=0.5,α2=2,β=1,γ1=0.25,γ2=0.5,α′=0.2,β′=0.4.
得到受控系统
(12)
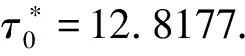
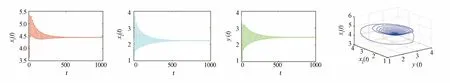
图1 当τ=……