基于MATLAB仿真的SVPWM技术研究
2014-08-16陈光明包达飞吴晨军
机械制造与自动化 2014年3期
陈光明,包达飞,吴晨军
(1.南京农业大学 工学院,江苏 南京 210031;2.南京高腾数控技术有限公司,江苏 南京 211101)
0 引言
电压空间矢量控制是近年发展的一种比较新颖的控制方法。感应电机的矢量控制技术由德国的Blaschke等人在20世纪70年代率先提出[1],并经过多年的发展,该技术已经在交流调速系统的高性能调速领域中获得广泛的应用,并逐渐占据主导地位。
随着微电子技术、电力电子技术以及计算机控制技术的飞速发展,给矢量控制技术的研究奠定了物质基础[2]。近年来,电机的空间矢量控制被引入到逆变器及其控制中,形成和发展了SVPWM技术,本文从SVPWM的基本原理和概念出发,分析研究矢量控制算法和控制系统,并在MATLAB/Simulink环境下对控制系统进行建模仿真最后给出仿真结果。
1 SVPWM基本原理[3,4]
SVPWM的基本原理是以三相对称正弦波电压供电时三相对称电动机定子理想磁链圆为参考标准,以三相逆变器不同的开关模式作合适的切换,从而形成PWM波,再以所形成的实际磁链矢量来追踪准确的磁链圆。
如图1为三相逆变器电路。逆变器三相桥臂共有6个开关管,其中上下两个开关管之间是互锁的,因此共有8个组合:U1(001)、U2(010)、U3(011)、U4(100)、U5(101)、U6(110)为非零矢量,U0(000)、U7(111)为零矢量。
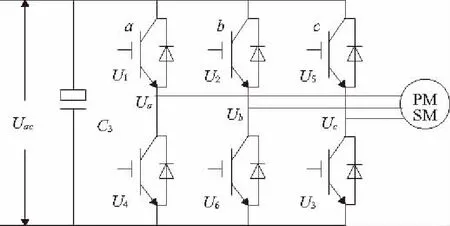
图1 三相逆变器电路
以上8个组合即为矢量控制的8个基本控制矢量,其中6个非零矢量其夹角互为60°,假设逆变器中直流母线电压为Udc,根据三相逆变器电路原理,可计算得出各开关状态与相电压和线电压的对应关系如表1所示,由此可以得到6个非零矢量组成一个正六边形,并把正六边形分割为6个扇区。……
登录APP查看全文