时滞系统的双自由度Smith模糊PID控制器设计与仿真
2014-08-02孙立强郑恩让
化工自动化及仪表 2014年5期
关键词:系统
孙立强 郑恩让
(陕西科技大学电气与信息工程学院,西安 710021)
模糊PID控制器是传统的PID控制与模糊控制相结合形成的一种智能控制器,它融合了PID控制器不依赖对象数学模型及模糊控制器良好的知识表达能力等优点[1],合理地设置控制器的参数能够对大时滞过程取得理想的控制效果。
笔者研究的模糊PID控制器改进了文献[2]中模糊PID的控制结构,避免了参数的耦合;给定输入端增加的比例和微分部分的自由度,可以有效减小系统动态响应的最大超调量[3],减小扰动对系统的影响。仿真结果表明,笔者设计的控制器改善了输入跟踪响应和扰动响应特性曲线,并对模糊PID控制器的鲁棒性进行了验证。
1 模糊PID控制器①
1.1 模糊PID的控制结构

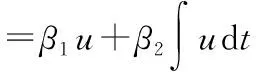
(1)
KFP=Ku(β1PKe+β2DKd)
(2)
KFI=β2PKeKu
(3)
KFD=β1DKdKu
(4)
式中KFD——模糊PID的微分增益;
KFI——模糊PID的积分增益;
KFP——模糊PID的比例增益;
β1、β2——比例和积分的组合系数。
由式(2)~(4)可以看出,模糊PID控制的3个参数和β1、β2都有关系,且存在耦合作用。
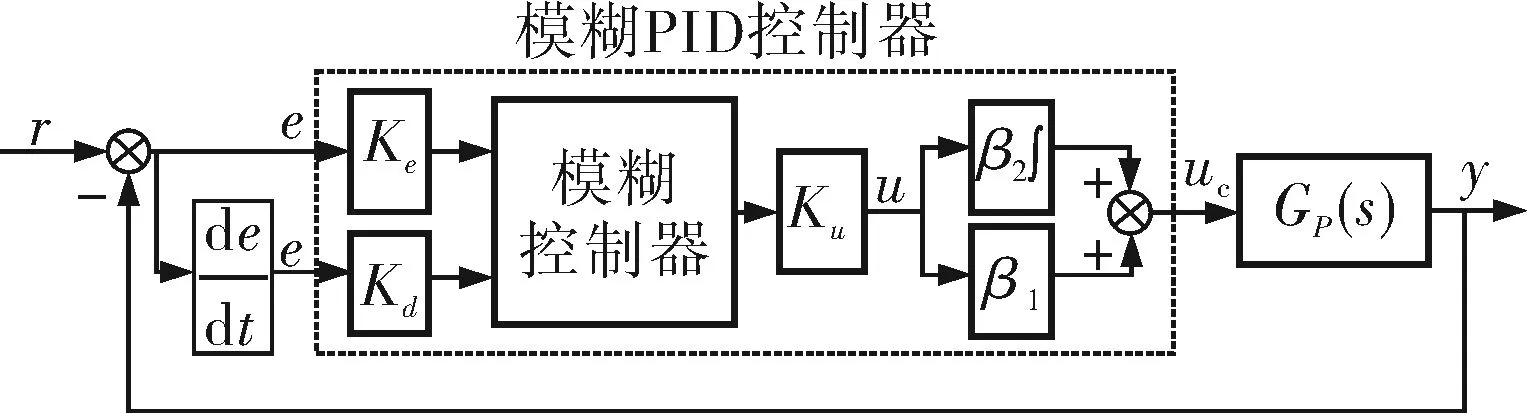
图1 模糊PID控制框图
1.2 改进型模糊PID控制器
为了解决上述模糊PID控制器的参数耦合问题,提出如图2所示的控制结构,该模糊控制器是在模糊控制器的基础上构造出一个积分作用与模糊控制器迭加共同构成PID控制器。此外,图2还是一个多自由度的模糊PID控制器,在输入端加入调节参数α1、α2和α3,则:
(5)
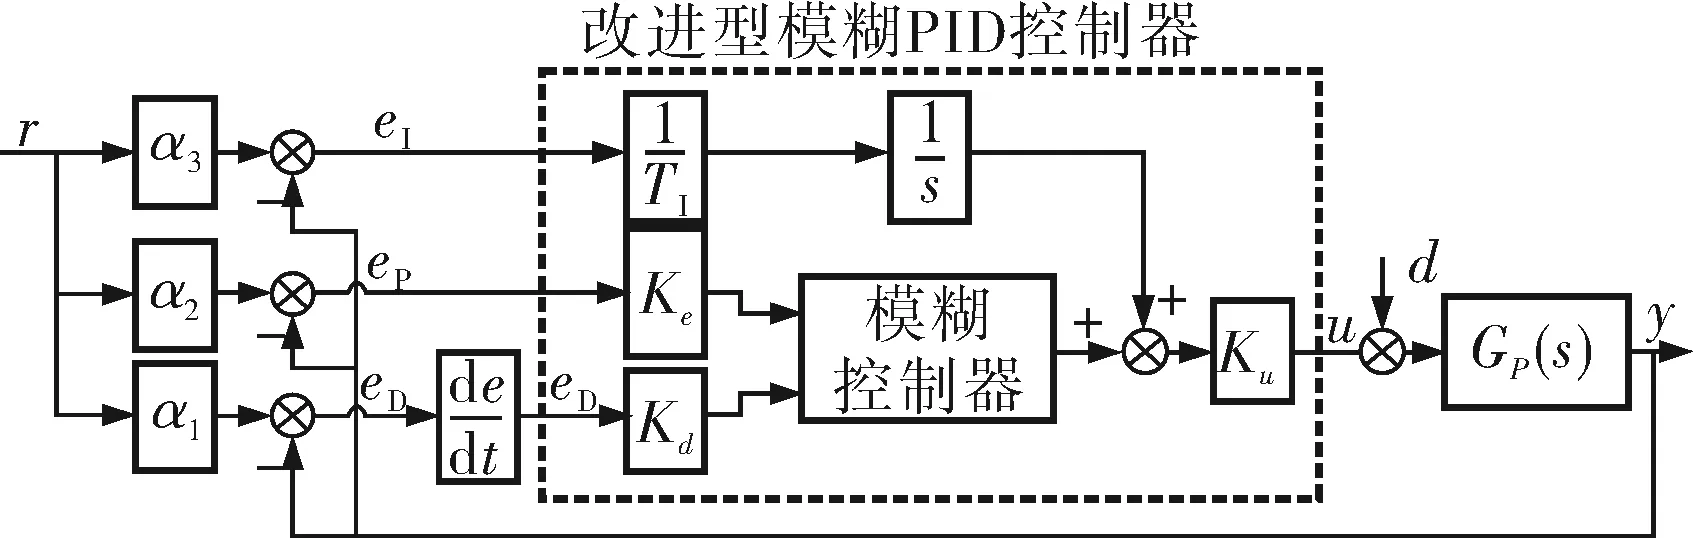
图2 多自由度改进型模糊PID控制结构
通常取α3=1,模糊PID控制变为双自由度模糊PID控制器,通过调整α1和α2调节给定的强度,可以有效地减小动态响应的最大超调量。假设系统的主导极点为σ+jω,参数的计算式为[4]:
登录APP查看全文