基于云模型的独立变桨距控制仿真研究
2014-08-02岳有军王红君
化工自动化及仪表 2014年5期
岳有军 徐 玥 赵 辉,2 王红君
(1.天津市复杂系统控制理论及应用重点实验室,天津300384;2.天津农学院,天津300384)
独立变桨距控制是在统一变桨距的基础上发展起来的一种新型控制方法,根据3个桨叶各自的受力情况单独进行调整,达到更好的控制效果。由于风切效应、塔影效应对风电机组的影响,风轮平面内风速的分布不均匀,因此在统一变桨距控制的基础上设计基于桨叶方位角权系数的独立变桨距控制系统。
在变桨距控制器的设计中,根据文献[1~3],模糊PID控制效果较好。风电机组有强非线性、时变不确定性的特点,而不确定现象和事物具有模糊性和随机性。模糊PID控制是模糊控制与PID控制的结合,模糊控制需要用确定精确的隶属度函数描述模糊集,使模糊的概念变得精确,在推理过程中失去模糊性,从而归入精确数学理论中。但模糊控制只考虑了其模糊性,未能考虑风速变化导致的随机误差,因此用精确的函数来描述隶属度函数是不客观的。由于既要着重模糊性,也要考虑随机性,因此笔者提出基于云模型的控制方法。
1 独立变桨距控制系统①
1.1 风能利用系数
根据空气动力学原理,风能利用系数会限制风电机组的实际功率,其计算式为:
(1)
式中CP——风能利用系数;
S——风轮旋转一周所扫过的面积,m2;
ν——风速,m/s;
ρ——空气密度,kg/m3。
根据风机叶片的空气特性,风能利用系数是叶尖速比λ和桨距角β的函数[4],CP=CP(λ,β),即:
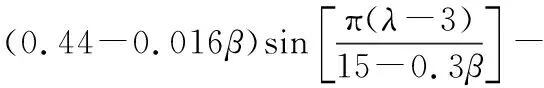
0.0018(λ-3)β
(2)
(3)
式中n——风轮转速,rad/s;
R——风轮半径,m;
ωr——风轮转动角速度,rad/s。
通过软件Matlab/Simulink可得到如图1所示的风力机风能利用系数CP(λ,β)的函数曲线。……
登录APP查看全文