基于ADAMS平台的链传动建模方法及仿真研究
2014-07-08李增双
机械工程师 2014年9期
关键词:模型
李增双
(湖南华菱钢铁股份有限公司,湖南 湘潭 411101)
0 引 言
与带传动、齿轮传动相比,链传动具有传动比准确且传动效率高等特点[1],因为其本身存在多边形效应,造成较大的动载荷,所以在啮合瞬间会对链节较大冲击,引发链条横向振动,造成磨损和跳齿等。鉴于链传动本身的动力学特性,研究链传动中链条的横向振动,对于解决链传动的稳定性、失效等问题有重要意义。本文通过虚拟样机技术[2],建立链传动的多刚体多力学模型,模拟链传动过程中工作环境及受力特点,提出了链节与链节之间柔性铰约束模型和链节与链轮之间接触模型,运用ADAMS命令流建立了链传动虚拟样机模型,并验证了建模的准确性,对链传动的振动和冲击等问题起到很好预测作用。
1 链传动的设计与计算
本文依据设计需求,采用传动比i=1,双链轮的传动方式,选择型号为选用08B 链节。它是由内链板、外链板、销轴、套筒和滚子组成[3],如图1(a)所示。链轮中分度圆d、齿顶圆da、齿根圆df、齿侧凸缘直径dg等依据《机械设计手册》相关公式可算出,取中心距a=533 mm,如图1(b)所示。
2 链传动多体动力学建模
针对ADAMS 对大变形柔性体建模的复杂性,本文采用命令流的方式完成链传动系统的装配、柔性铰约束的添加,链节与链轮接触约束的添加等操作,具有快速、准确等特点。
2.1 链节与链节之间建模
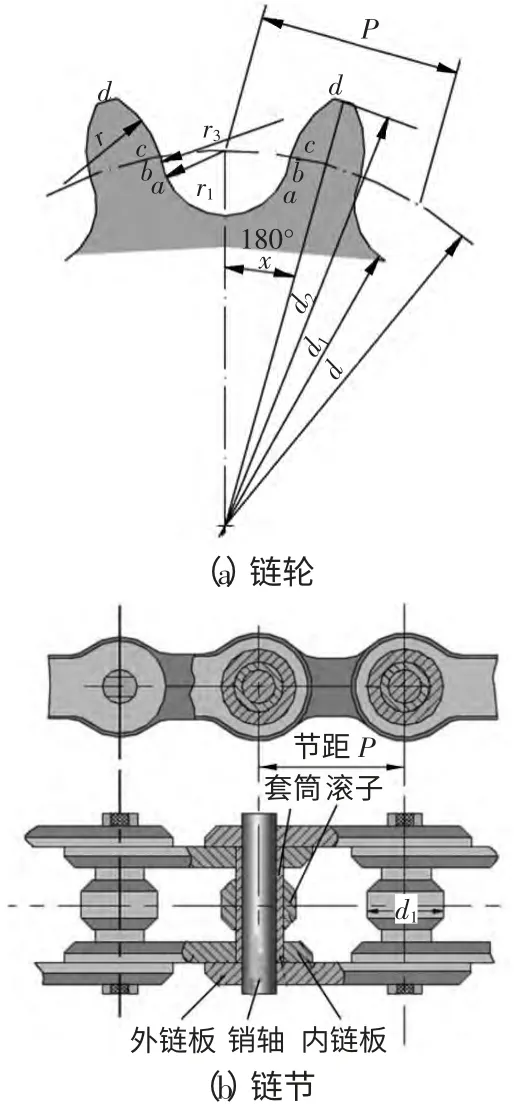
图1 链轮与链节设计参数图
鉴于目前链传动的动力学模型有以下4 种[4]:匀质弹性带模型、集中质量弹簧模型、变质量弹性带模型和集中质量间隙弹簧模型。……
登录APP查看全文
